
无人机
近几年,随着商用无人机的发展,进一步提升无人机运行的安全性和稳定性已成为各行业厂商重点考虑的问题。北醒单点LiDAR,凭借其稳定的性能、超高的响应速度及超强的环境适应能力,被挂载在无人机外或集成入无人机内以实现定高或避障功能,极大地提高了无人机飞行的安全性和稳定性。
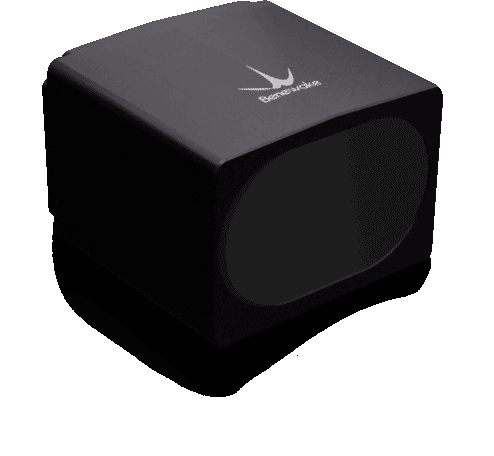
TF03 面向需要远距离、高频率距离输入的无人机定高和地形跟随任务,支持在合理供电、接口和安装条件下进行稳定集成;上线前应按目标反射率、环境光和机体姿态完成实测验证。


关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 0.1 ~ 180 m | 精度 | ± 10 cm (≤ 10 m)1% (> 10 m) |
| 帧率 | 1 ~ 9800 Hz | 通信接口 | UART,CAN,RS-232,RS-485 |
| 防护等级 | IP67 | 产品尺寸 | 44 mm × 43 mm × 32 mm |
| 功耗 | ≤ 0.8 W | 重量 | 86 ± 3 g |
| 视场角 | 0.5° | 输出数据 | Single-point Distance Value |
| 工作电压 | 5 ~ 24 V |
适用于无人机定高、地形跟随和需要快速更新距离数据的飞行平台。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
TF03 不适用于超出本型号数据手册量程、精度或接口能力的测量任务,也不应替代需要认证冗余的安全系统。
条件:若目标需求超出规格边界,应先进行选型评估或联系技术支持。
先确定目标反射率下的工作距离和系统所需余量,再比较重量、外壳、防护、接口与更新率。下表是当前规格差异,不代表未经同条件测试的性能排名。
查看完整比较专题TFA170-L 当前参数为 0.1–170 m、约 10 g、RS-232 和 12 V,适合需要长距离输入但仍严格控制载荷的系统。
适用边界:产品无外壳;输出频率和交付版本需与实物核对,户外环境必须另做结构、防水和散热验证。
查看型号详情TF03 当前参数为 0.1–180 m、IP67,并提供 UART、CAN、RS-232 与 RS-485;适合能承担约 86 g 重量且重视外壳与接口选择的户外任务。
适用边界:高帧率需要与波特率和接口版本匹配;目标表面、背景、振动和控制延迟仍需整机验证。
查看型号详情TFA300 当前参数为 0.1–290 m、最高 10000 Hz、IP67,并提供 UART 与 CAN;适合远距和高速采样同时重要的任务。
适用边界:规格最大值不能替代真实目标与环境测试;供电、数据链带宽、安装刚度和版本必须共同核对。
查看型号详情TF350 当前参数为 0.2–350 m、IP67,并提供 UART、CAN、RS-232 与 RS-485;适合距离余量和多接口优先、平台可接受约 224 g 重量的任务。
适用边界:更大距离伴随更高重量和体积;不能只看最大量程,需验证目标、环境、安装和系统制动或控制余量。
查看型号详情| 参数 | TFA170-L | TF03 | TFA300 | TF350 |
|---|---|---|---|---|
| 测量范围 | 0.1 ~ 170 m | 0.1 ~ 180 m | 0.1 ~ 290 m | 0.2 ~ 350 m |
| 精度 | ± 10 cm (< 10 m), 1% (≥ 10 m) | ± 10 cm (≤ 10 m)1% (> 10 m) | ± 10 cm (<10 m)1% (≥ 10 m) | ± 10 cm (≤ 10 m)1% (> 10 m) |
| 帧率 | 1 ~ 1000 Hz | 1 ~ 9800 Hz | 1 ~ 10,000 Hz | 1 ~ 1000 Hz |
| 通信接口 | RS-232 | UART,CAN,RS-232,RS-485 | UART,CAN | UART,CAN,RS-232,RS-485 |
| 防护等级 | without enclosure | IP67 | IP67 | IP67 |
| 产品尺寸 | 31.0 mm × 30.2 mm × 19.2 mm | 44 mm × 43 mm × 32 mm | 49.4 mm × 37.0 mm × 28.6 mm | 78 mm × 67 mm × 40 mm |
| 功耗 | ≤ 1 W | ≤ 0.8 W | ≤ 0.45 W | ≤ 1 W |
| 重量 | ~ 10 g | 86 ± 3 g | 10.5 g | 224 ± 3 g |
| 视场角 | < 0.5° | 0.5° | < 0.5° | 0.35° |
| 工作电压 | DC 12 ± 10% V | 5 ~ 24 V | DC 5 V ± 10% | 5 ~ 24 V |
支持 5 个平台,共 8 份安装、配置和示例资料。
TF03 接入 ArduPilot 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:CAN、I²C、UART / TTL、UART。
CAN, I²C, UART / TTL, UART · 2026-08-31查看集成资料 →ArduPilotTF03 接入 ArduPilot 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:CAN、UART。
CAN, UART · 2026-08-31查看集成资料 →ArduPilotTF03 接入 ArduPilot 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:UART、CAN。
UART, CAN · 2026-08-31查看集成资料 →TF03 接入 树莓派 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:CAN、RS485 / Modbus、UART / TTL、UART、I/O。
CAN, RS485 / Modbus, UART / TTL, UART, I/O · 2026-08-31查看集成资料 →Raspberry PiTF03 接入 树莓派 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:CAN、RS485 / Modbus、UART、I/O。
CAN, RS485 / Modbus, UART, I/O · 2026-08-31查看集成资料 →TF03 提供两种型号:TF03-100,具有 100 m @ 90% 反射率和 40 m @ 10% 反射率,以及 TF03-180,具有 180 m @ 90% 反射率和 70 m @ 10% 反射率。两种型号的盲区均≤ 0.1 m,这意味着它们无法测量距离小于 10 cm 的目标。
TF03 支持三种独立的硬件接口选项:UART/CAN(可通过命令切换)、RS232 和 RS485。用户必须根据自己的系统需求选择相应的产品型号。所有接口均使用 3.3 V TTL 逻辑电压。
TF03 专为工业高速测量应用而设计,包括机器人距离感测、自动车辆障碍物检测、空中平台高度测量、港口自动化、采矿作业和物联网距离监控。其可配置的帧速率(高达 9,800 Hz)和户外雨/雪/雾补偿算法使其适合苛刻的户外工业环境。
TF03 在 10 米内提供 ±10 厘米的精度,在 10 米外提供 ±1% 的精度,重复性 < 3 厘米 @ 1σ。距离分辨率为 1 厘米,测量结果在室内条件下经过验证,在 25°C 下使用 90% 反射率漫射白板目标。
TF03 的工作温度范围为 -25°C 至 +60°C,具有 IP67 防护等级,适合多变天气下的室外部署。储存温度范围为-40°C 至+85°C。集成补偿算法,可在强阳光、雨、雪、雾环境下正常工作,耐环境光高达100KLux。
TF03 接受 DC 5V ~ 24V 电源输入,平均功耗 ≤ 800 mW,峰值电流 < 480 mA @ 12V。这种宽电压范围支持与电池供电的无人机、便携式机器人和工业控制系统集成,无需额外的电压调节。
TF03 的尺寸为 44.0 mm × 43.0 mm × 32.0 mm,典型重量为 86 ± 3 g(不包括电缆)。 70 厘米的电缆长度和紧凑的外形尺寸可以集成到空间受限的平台中,例如微型无人机、AGV 和手持测量设备。
TF03 不适合: (1) 由于存在盲区,需要 < 0.1 m 测量的应用; (2)10米以上要求亚厘米级精度的高精度扫描(±1%误差累计); (3)旋转全景扫描(改用多光束激光雷达); (4)-25℃~+60℃以外的极端温度环境; (5) 完全密封的外壳,通风无法容纳电缆连接器。反射率要求也很重要 - 在最大范围内低反射率 (< 10%) 目标上的性能会显着下降。
TF03-180 的最大范围为 180 m,而 LidarLite V3 的最大范围为 40 m,使北醒在长距离工业应用中具有 4.5 倍的范围优势。然而,TF03 的 ±1% 距离误差(相对于 LidarLite 报告的 ±2.5 厘米固定误差)使其更适合相对精度很重要的应用。与典型的消费级测距仪相比,TF03 的 IP67 防护等级和内置雨/雾补偿功能还提供卓越的户外耐用性。
TF03 支持标准工业通信协议(UART、RS232、RS485、CAN),可与 Pixhawk 自动驾驶仪、基于 ROS 的机器人平台、PLC 控制系统和 Arduino/嵌入式 Linux 板集成。可配置的帧速率(1–9,800 Hz,默认 100 Hz)和紧凑型 Molex 7 针连接器 (MH1.25-7P-W/B) 有助于 OEM 集成到无人机、AGV、港口自动化系统和物联网监控设备中。 1 级眼睛安全认证 (IEC 60825-1:2014) 还允许在有人居住的环境中进行部署。
先确认型号对应的协议、波特率和接口。波特率过低而帧率过高会造成缓冲区溢出;TF03 的 TTL、RS485、CAN 命令与 TFmini-i-485/TF02-I-485 的 Modbus 命令不能混用。请按型号手册发送命令。
UART 切 CAN 可发送 5A 05 45 02 A6,再发送 5A 04 11 6F 保存;CAN 切 UART 需要通过 CAN 总线发送 5A 05 45 01 A5,再保存设置。切换后应按新接口和 250 kbps 总线配置重新连接。
按 TF03 命令格式发送新的波特率参数。修改后必须先断开并按新波特率重新连接,再发送保存命令;不要在低波特率下直接提高帧率,否则可能造成通信失效。
可能是发送缓冲区溢出。应使用 Benewake 离线下载器写入匹配的 bin 固件,并按 PCB 四针调试接口的 GND 标记对齐探针。此操作需要技术支持指导;后续应先提高波特率、重新连接,再提高帧率。
常见原因是附近红外光源干扰,例如带红外补光的摄像头。请记录含 strength 值的 9 字节原始数据,临时关闭或遮挡可疑光源;确认后应增加遮光、调整位置或重新设计安装。
先检查 TX/RX、电源和共地;ArduPilot 可确认 RNGFND1_TYPE=20,I2C 时确认 RNGFND1_ADDR=0x10。建议先用 ArduPilot 验证硬件,再检查 PX4 驱动版本;TF03 CAN 还需 250 kbps 和两端 120Ω 终端。
可使用 RS485 转 TCP 的 DTU 作为桥接:TF03 通过 RS485 接 DTU,DTU 配置目标 Socket 和云平台设备,再通过蜂窝或 Wi-Fi 转发数据。现场部署时需同时确认 Modbus/协议、供电、网络和数据安全配置。
TF03
TF03
TF03