
安防预警
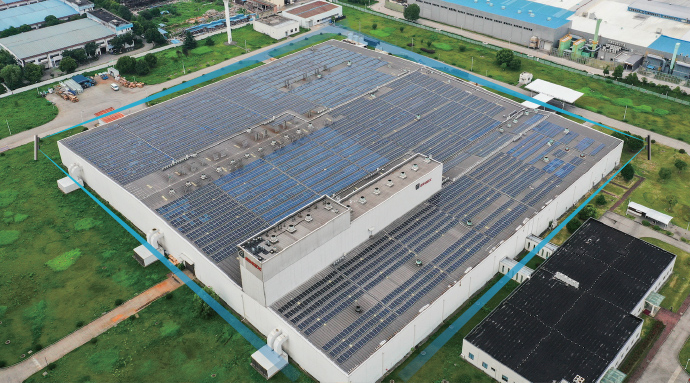
传统周界安防通过布置铁丝网、电网等方式实现防护目标,施工复杂且成本较高。区别于传统方案,基于激光雷达的周界安防方案具备方案布置简单、成本低、可靠性高等优势,可协助实现周界安防行业的技术革新。另外在工业场景中,重型机械操作常伴随视野盲区和高风险。北醒激光雷达凭借其小巧、高性能的特点,轻松集成于各类机械,显著增强工业安全。
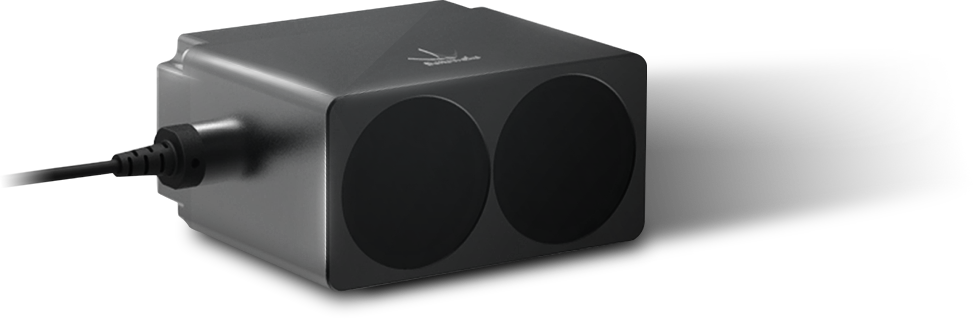


关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 0.2 ~ 350 m | 精度 | ± 10 cm (≤ 10 m)1% (> 10 m) |
| 帧率 | 1 ~ 1000 Hz | 通信接口 | UART,CAN,RS-232,RS-485 |
| 防护等级 | IP67 | 产品尺寸 | 78 mm × 67 mm × 40 mm |
| 功耗 | ≤ 1 W | 重量 | 224 ± 3 g |
| 视场角 | 0.35° | 输出数据 | Single-point Distance Value |
| 工作电压 | 5 ~ 24 V |
适用于远距离工业测量、无人机载荷和工程设备辅助定位。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
TF350 不适用于超出本型号数据手册量程、精度或接口能力的测量任务,也不应替代需要认证冗余的安全系统。
条件:若目标需求超出规格边界,应先进行选型评估或联系技术支持。
先确定目标反射率下的工作距离和系统所需余量,再比较重量、外壳、防护、接口与更新率。下表是当前规格差异,不代表未经同条件测试的性能排名。
查看完整比较专题TFA170-L 当前参数为 0.1–170 m、约 10 g、RS-232 和 12 V,适合需要长距离输入但仍严格控制载荷的系统。
适用边界:产品无外壳;输出频率和交付版本需与实物核对,户外环境必须另做结构、防水和散热验证。
查看型号详情TF03 当前参数为 0.1–180 m、IP67,并提供 UART、CAN、RS-232 与 RS-485;适合能承担约 86 g 重量且重视外壳与接口选择的户外任务。
适用边界:高帧率需要与波特率和接口版本匹配;目标表面、背景、振动和控制延迟仍需整机验证。
查看型号详情TFA300 当前参数为 0.1–290 m、最高 10000 Hz、IP67,并提供 UART 与 CAN;适合远距和高速采样同时重要的任务。
适用边界:规格最大值不能替代真实目标与环境测试;供电、数据链带宽、安装刚度和版本必须共同核对。
查看型号详情TF350 当前参数为 0.2–350 m、IP67,并提供 UART、CAN、RS-232 与 RS-485;适合距离余量和多接口优先、平台可接受约 224 g 重量的任务。
适用边界:更大距离伴随更高重量和体积;不能只看最大量程,需验证目标、环境、安装和系统制动或控制余量。
查看型号详情| 参数 | TFA170-L | TF03 | TFA300 | TF350 |
|---|---|---|---|---|
| 测量范围 | 0.1 ~ 170 m | 0.1 ~ 180 m | 0.1 ~ 290 m | 0.2 ~ 350 m |
| 精度 | ± 10 cm (< 10 m), 1% (≥ 10 m) | ± 10 cm (≤ 10 m)1% (> 10 m) | ± 10 cm (<10 m)1% (≥ 10 m) | ± 10 cm (≤ 10 m)1% (> 10 m) |
| 帧率 | 1 ~ 1000 Hz | 1 ~ 9800 Hz | 1 ~ 10,000 Hz | 1 ~ 1000 Hz |
| 通信接口 | RS-232 | UART,CAN,RS-232,RS-485 | UART,CAN | UART,CAN,RS-232,RS-485 |
| 防护等级 | without enclosure | IP67 | IP67 | IP67 |
| 产品尺寸 | 31.0 mm × 30.2 mm × 19.2 mm | 44 mm × 43 mm × 32 mm | 49.4 mm × 37.0 mm × 28.6 mm | 78 mm × 67 mm × 40 mm |
| 功耗 | ≤ 1 W | ≤ 0.8 W | ≤ 0.45 W | ≤ 1 W |
| 重量 | ~ 10 g | 86 ± 3 g | 10.5 g | 224 ± 3 g |
| 视场角 | < 0.5° | 0.5° | < 0.5° | 0.35° |
| 工作电压 | DC 12 ± 10% V | 5 ~ 24 V | DC 5 V ± 10% | 5 ~ 24 V |
TF350 的范围为室内 0.2–350m(反射率 90%),室外 100Klux 环境光(反射率 90%)范围为 0.2–300m。反射率较低 (10%) 时,室内范围缩小至 0.2–110m,室外范围缩小至 0.2–100m。这种远程功能使其适用于车辆防撞和交通监控应用。
TF350 提供多种通信选项:UART(3.3V LVTTL)、CAN(1000 kbps 标准帧)和可切换的 RS485/RS232 接口。所有接口均以 115200 的标准串行连接波特率运行,具有 8 个数据位和 1 个停止位。这种灵活性允许与不同的工业控制系统集成,包括 PLC、汽车 ECU 和嵌入式平台。
TF350专为车辆防撞和安全预警系统、交通流量统计收集、摄像头触发以及无人机辅助起飞和着陆而设计。其高帧速率(高达 1000 Hz 可配置)、IP67 外壳和远距离检测使其成为工业无人机、汽车安全系统和智能交通应用的理想选择。它还可以处理室外眩光,并在雨、雾和雪条件下可靠运行。
TF350 在 10 米内提供 ±10cm 的精度,在 10 米外提供 1% 的精度。其距离分辨率为1cm,重复性(1σ)小于3cm。这些规格是在 25°C 下使用 90% 反射率白板测量的,确保工业应用中精密距离测量的可预测性能。
TF350 具有 IP67 外壳防护等级,完全防尘并能够暂时浸入水中。它在 -25°C 至 +60°C 范围内可靠运行,并可承受高达 100Klux 的环境光抗扰度。集成室外眩光和干扰补偿算法,在中雨(小于25毫米/24小时)、雪、雾条件下正常工作,性能不下降。
TF350 接受 5V–24V 的宽电源电压范围,5V 时平均电流消耗≤150mA,12V 时≤80mA,24V 时≤50mA。总功耗≤1W,对于无人机和工业物联网应用等电池供电平台来说非常节能。这种低功耗配置可以集成到资源受限的系统中。
TF350尺寸为78mm(长)×67mm(宽)×40mm(高),重量为222g(标准版)或225g(RS485版,±3g公差)。其紧凑的铝合金外壳专为安装在车辆、无人机和工业设备上而设计。 70 厘米的电缆长度允许在不同的机械配置中灵活安装。
TF350 不适合需要扫描或视场角大于 0.35° 的应用(它是单点传感器,而不是扫描 LiDAR)。不建议用于超出其工作温度范围(-25°C 至 +60°C)的极端环境条件、超过 25 毫米/24 小时的强降雨或需要超过 1 类安全级激光传感器认证 (EN60825) 的应用。它也不适合在自动驾驶测绘任务中替代全 3D 扫描 LiDAR。
与 Garmin LidarLite V3(最大范围约 40m)和 Lightware SF45(扫描传感器)相比,TF350 提供更长的最大范围(室内 350m,室外 300m)和更高的可配置帧速率(高达 1000 Hz 标准,10 kHz 可定制)。虽然 TF350 是与 LidarLite V3 类似的单点传感器,但其 IP67 防护等级和集成户外眩光补偿为工业和汽车应用提供了卓越的环境耐久性。 TF350 的多接口支持(UART/CAN/RS485/RS232)还提供比竞争对手更高的集成灵活性。
TF350 与支持 UART/CAN 的平台集成,包括 Arduino、ROS 兼容的机器人系统、PLC 控制器、汽车 ECU 和定制嵌入式 Linux 系统。 RS485/RS232 变体可与传统工业自动化系统和基于 Modbus 的网络集成。标准 115200 波特率串行通信和可配置 CAN 参数 (1000 kbps) 支持实时和非实时应用。定制固件开发的用户手册中提供了详细的集成说明。
先确认型号对应的协议、波特率和接口。波特率过低而帧率过高会造成缓冲区溢出;TF03 的 TTL、RS485、CAN 命令与 TFmini-i-485/TF02-I-485 的 Modbus 命令不能混用。请按型号手册发送命令。
UART 切 CAN 可发送 5A 05 45 02 A6,再发送 5A 04 11 6F 保存;CAN 切 UART 需要通过 CAN 总线发送 5A 05 45 01 A5,再保存设置。切换后应按新接口和 250 kbps 总线配置重新连接。
可能是发送缓冲区溢出。应使用 Benewake 离线下载器写入匹配的 bin 固件,并按 PCB 四针调试接口的 GND 标记对齐探针。此操作需要技术支持指导;后续应先提高波特率、重新连接,再提高帧率。
常见原因是附近红外光源干扰,例如带红外补光的摄像头。请记录含 strength 值的 9 字节原始数据,临时关闭或遮挡可疑光源;确认后应增加遮光、调整位置或重新设计安装。