
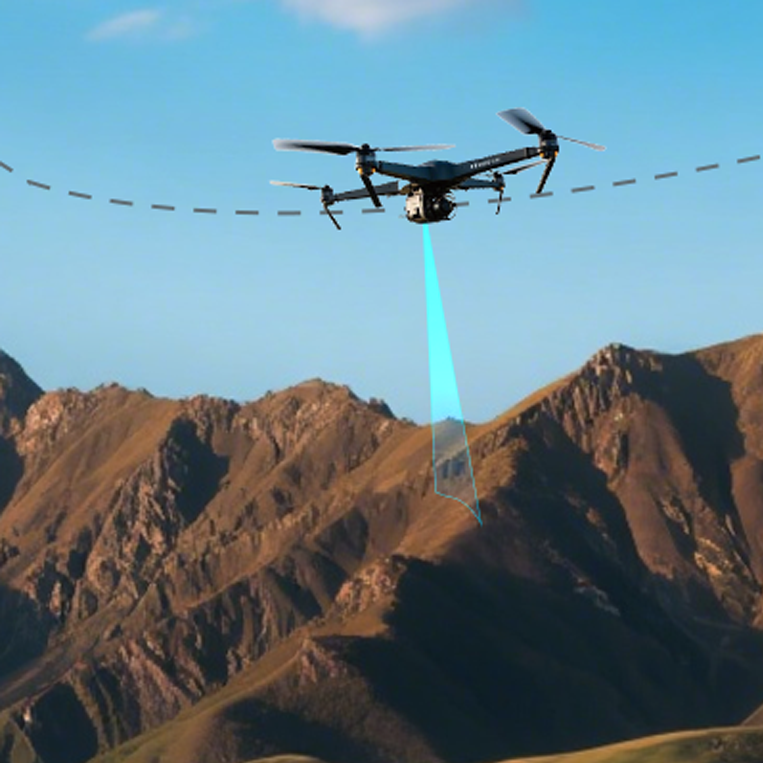
场景
在变化地表上保持目标离地高度
农业作业、测绘巡检和沿地形飞行的无人机,需要在地面、作物冠层或其他目标表面起伏时持续获得离地距离。任务目标不是保持某个固定海拔,而是让飞控知道飞行器与当前下方表面之间的实际间距。
客户问题
- 固定参考高度不能直接表示飞行器到下方表面的间距。
- 标准目标的最大量程不能直接等同于所有现场量程。
- 倾斜、振动、遮挡或超出有效量程时,原始距离不应直接进入控制回路。
为什么使用 LiDAR
单点 ToF LiDAR 在有效量程内直接测量传感器到下方目标的视线距离,为低空地形跟随提供近地距离输入。量程和精度仍会受到反射率、环境光、姿态、天气、污染和安装方式影响。
从测距到高度调整
- 下视测量:使视场避开起落架、线缆和其他遮挡。
- 距离输出:按具体型号支持的接口输出距离数据。
- 飞控接收:按目标平台文档配置类型、端口、方向和健康范围。
- 融合与控制:飞控结合姿态和其他状态估计使用近地距离。
- 失效处理:定义无回波、超量程、异常跳变和断连时的降级策略。
- 实机验证:完成真实表面、倾斜、振动和环境测试后再受控飞行。