
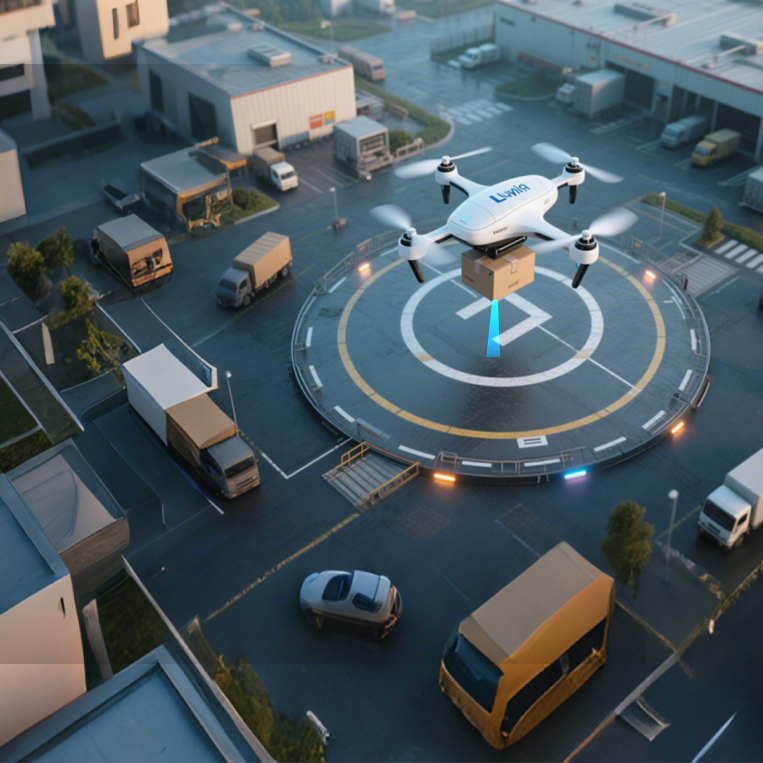
场景
应用场景
定高和悬停场景需要知道飞行器到当前地面的直接距离。激光雷达负责输出距离和状态,飞控负责融合、滤波、模式控制和失效降级。
工程问题
- 气压计或 GNSS 高度不代表当前地面距离。
- 安装偏移、盲区和视场遮挡会造成错误回波。
- 不同地面反射率和姿态需要在现场重新验证。
为什么使用激光雷达
下视单点 ToF LiDAR 在有效量程内提供直接地面距离,适合作为飞控的近地参考输入。
工作流程
- 确定定高范围、响应频率和失效处理。
- 下视安装并记录传感器高度、方向和遮挡。
- 按目标飞控版本完成 UART 接入和参数配置。
- 在真实地面、姿态和环境光条件下验证健康量程。