
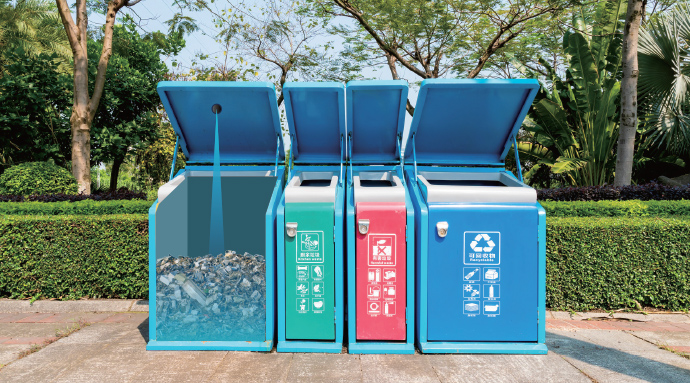
智能触发
北醒在物联网领域常见的垃圾桶满溢与开盖触发、智能门开关触发、公共场所智能设备人员触发检测等应用场景中有丰富的项目经验。
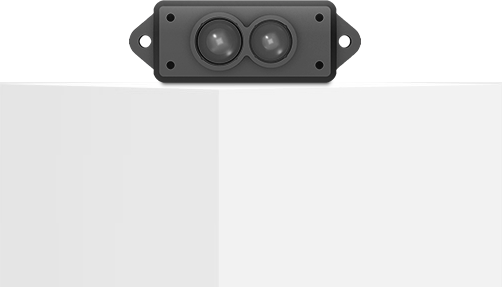
TFmini-S是一款短距单点激光雷达,拥有低成本、体积小、低功耗三大优点,多种接口,满足不同客户需求。TFmini-S作为升级款保持了其小巧轻便的设计,具有更高性能,适用更广泛应用领域。
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 0.1 ~ 12 m | 精度 | ± 6 cm @ (0.1 ~ 6 m)± 1% @ (6 ~ 12 m) |
| 帧率 | 1 ~ 1000 Hz | 通信接口 | UART,I/O,I²C |
| 防护等级 | 未注明 | 产品尺寸 | 42 mm × 15 mm × 16 mm |
| 功耗 | ≤ 0.7 W | 重量 | 5 ± 0.3 g |
| 视场角 | 2° | 输出数据 | Single-point Distance Value |
| 工作电压 | 5 ± 0.1 V |
适用于 12 m 以内无人机定高、地形跟随、AGV/AMR 近距离避障和室内机器人导航。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
TFmini-S 不适用于超出本型号数据手册量程、精度或接口能力的测量任务,也不应替代需要认证冗余的安全系统。
条件:若目标需求超出规格边界,应先进行选型评估或联系技术支持。
三款产品都输出单点距离。先核对目标反射率、实际距离、安装环境和供电,再比较重量、功耗、防护与视场;相同的标称最大距离不代表所有目标和环境下表现相同。
查看完整比较专题TFmini-S 约 5 g,当前产品参数为 0.1–12 m、最高 1000 Hz,并提供 UART、I²C 与 I/O,适合载荷和安装空间敏感的单点距离输入。
适用边界:量程随目标反射率和环境变化;当前资料未给出整机防护等级,户外应用需完成整机防护与安装验证。
查看型号详情TFmini Plus 同样是 0.1–12 m 单点测距,当前参数列出 IP65 与 3.6° 视场;平台能接受约 12 g 重量时,可优先评估其防护和覆盖特点。
适用边界:更宽视场不等于扫描或多通道输出;深色目标、强环境光和超量程读数仍需按规格条件验证。
查看型号详情TF-Luna 当前参数为 0.2–8 m、低于 5 g、功耗不高于 0.35 W,适合受控安装位置的短距离单点输入。
适用边界:3.3 V 是通信电平口径而不是规格供电值;产品供电范围为 3.7–5.2 V,且无外壳应用需另做防护。
查看型号详情| 参数 | TFmini-S | TFmini Plus | TF-Luna |
|---|---|---|---|
| 测量范围 | 0.1 ~ 12 m | 0.1 ~ 12 m | 0.2 ~ 8 m |
| 精度 | ± 6 cm @ (0.1 ~ 6 m)± 1% @ (6 ~ 12 m) | ± 5 cm @ (0.1 ~ 5 m)± 1% @ (5 ~ 12 m) | ± 6 cm @ (0.2 ~ 3 m) ± 2% @ (3 ~ 8 m) |
| 帧率 | 1 ~ 1000 Hz | 1 ~ 1000 Hz | 1 ~ 250 Hz |
| 通信接口 | UART,I/O,I²C | UART,I/O,I²C | UART,I/O,I²C |
| 防护等级 | 未注明 | IP65 | without enclosure |
| 产品尺寸 | 42 mm × 15 mm × 16 mm | 35 mm × 18.5 mm × 21 mm | 35 mm × 21.25 mm × 12.5 mm |
| 功耗 | ≤ 0.7 W | 550 mW | ≤ 0.35 W |
| 重量 | 5 ± 0.3 g | 12 ± 1 g | < 5 g |
| 视场角 | 2° | 3.6° | 2° |
| 工作电压 | 5 ± 0.1 V | 5 ± 0.5 V | 3.7 ~ 5.2 V |
支持 3 个平台,共 6 份安装、配置和示例资料。
TFmini-S 接入 ArduPilot 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:I²C、UART / TTL、UART。
I²C, UART / TTL, UART · 2026-08-31查看集成资料 →ArduPilotTFmini-S 接入 ArduPilot 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:I²C、CAN、UART / TTL。
I²C, CAN, UART / TTL · 2026-08-31查看集成资料 →ArduPilotTFmini-S 接入 ArduPilot 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:UART、CAN。
UART, CAN · 2026-08-31查看集成资料 →TFmini-S 接入 PX4 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:I²C、UART / TTL、UART。
I²C, UART / TTL, UART · 2026-08-31查看集成资料 →PX4TFmini-S 接入 PX4 的准备、连接、配置与代码要点。原始文件可在资料下载区获取。涉及接口:UART / TTL、UART。
UART / TTL, UART · 2026-08-31查看集成资料 →在标准条件下,TFmini-S 在 90% 反射率下可实现 12 m 范围,在 10% 反射率下可实现 7 m 范围。在高环境光 (70 Klux) 下,仍保持相同的范围规格。最小检测范围(盲区)为 0.1 m,较早期 TFmini 版本有所缩短。
TFmini-S 支持三种通信接口:UART(默认波特率 115200,可调 9600-921600 bps)、I2C(最大传输速率 400 kbps,默认地址 0x10)和数字 I/O。帧速率可通过 UART/I/O 调节范围为 1-1000 Hz,通过 I2C 调节范围为 1-100 Hz。
TFmini-S 针对行人检测、车辆检测、智能道闸系统和无人机高度测量进行了优化。其高帧速率(高达 1000 Hz)、短盲区(10 cm)和紧凑的外形使其成为实时接近传感和移动机器人应用的理想选择。
TFmini-S 在 0.1-6 m 范围内提供 ±6 cm 的精度,在 6-12 m 范围内提供 ±1% 的精度,距离分辨率为 1 cm。准确度是在 25°C 的标准白板(90% 反射率)上计算得出的;现场条件和表面反射率变化可能会增加误差。
TFmini-S 的工作温度范围为 0°C 至 60°C,可抵抗高达 70 Klux 的环境光(强烈的室外阳光)。根据 EN60825,它被归类为光生物安全 1 级。储存温度范围为-20℃至75℃;未指定 IP 等级,因此不具备浸没或喷雾防护等级。
TFmini-S需要5V±0.1V电源,平均电流消耗≤140mA(峰值200mA,典型功率<0.7W)。通信采用 3.3V 逻辑电平的 LVTTL。这种低功耗特性使其适用于电池供电和低功耗嵌入式系统。
TFmini-S 尺寸为 42 毫米(长)× 15 毫米(宽)× 16 毫米(高),重量为 5 克 ± 0.3 克,采用耐用的 PC/ABS 塑料制成。集成的 10 厘米电缆已预先连接。这种紧凑、轻便的外形尺寸可轻松装入无人机有效载荷、机械臂和密闭空间。
TFmini-S 不适合户外检测超过 7 m 的低反射率物体或安全关键型应用(它缺乏 IP 等级,属于 1 类激光,不像 SICK 扫描仪那样具有安全等级)。它也不适合需要完整 2D/3D 点云的成像应用 - 请改用多光束 LiDAR。玻璃、透明或高反射表面的性能会显着降低。
与 TF-Luna(8 m 范围,5 g)相比,TFmini-S 将范围扩展至 12 m,并提高了反射率稳健性。与 TF02-Pro(40 m 范围)相比,TFmini-S 在一定范围内换取了更短的 10 cm 盲区和更低的功率(<0.7W vs. ~1W),使其更适合范围 <12 m 就足够的近距离和海拔应用。
TFmini-S 通过 UART 和 I2C 与 Arduino、Raspberry Pi、PLC 系统和嵌入式 Linux 平台集成。可配置的帧速率 (1-1000 Hz)、标准 UART 协议和 I2C 从机模式可实现与 ROS 堆栈、Pixhawk 飞行控制器和实时系统的直接集成,无需特殊驱动程序或库。
可使用 CH341 等 USB 转 I2C 适配器,通过 BW_CheckWINCC 工具发送切换命令;部分型号也可通过硬件方式处理 PIN5。TFmini-S、TFmini Plus 和 TF02-Pro 通常以 PIN5 接地选择 I2C,切回 UART 时应按对应手册断开接地或发送型号匹配的命令。
确认 PIN5 的 I2C 选择状态、默认 I2C 地址 0x10、Pixhawk 参数 RNGFND1_TYPE=20 和 RNGFND1_ADDR=0x10。传感器与 Pixhawk 必须共地,I2C 线建议不超过 40 cm,并检查供电、上拉和接线顺序。
TFmini Plus 在 90% 反射率下的标称最大距离为 12 m,超过 1200 cm 的读数不属于出厂标定范围,不应直接用于控制或安全判断。应用层应按具体型号规格过滤超范围数据。
几厘米级偏差可能来自光斑覆盖边缘产生的多径反射;如果偏差达到 1 m 以上则应排查。请确保光斑完整落在目标表面,并记录包含 strength 值的 9 字节原始数据供分析。
该值表示接收到的激光回波强度,通常距离越远数值越低。一般大于 100 可作为参考,0x5959(十进制 22873)是常见的健康回波示例;65534 和 65535 通常表示未获得有效回波。具体判断还要结合目标材质和距离。
常见原因是附近红外光源干扰,例如带红外补光的摄像头。请记录含 strength 值的 9 字节原始数据,临时关闭或遮挡可疑光源;确认后应增加遮光、调整位置或重新设计安装。
可能是电磁兼容干扰。可先增加传感器与 GPS 天线的物理间距,再考虑 EMI 屏蔽和电源、接地优化;最终应在整机安装状态下验证。
先检查 TX/RX、电源和共地;ArduPilot 可确认 RNGFND1_TYPE=20,I2C 时确认 RNGFND1_ADDR=0x10。建议先用 ArduPilot 验证硬件,再检查 PX4 驱动版本;TF03 CAN 还需 250 kbps 和两端 120Ω 终端。
TFmini-S
TFmini-S
TFmini-S
TFmini-S
TFmini-S
TFmini-S