
场景
应用场景
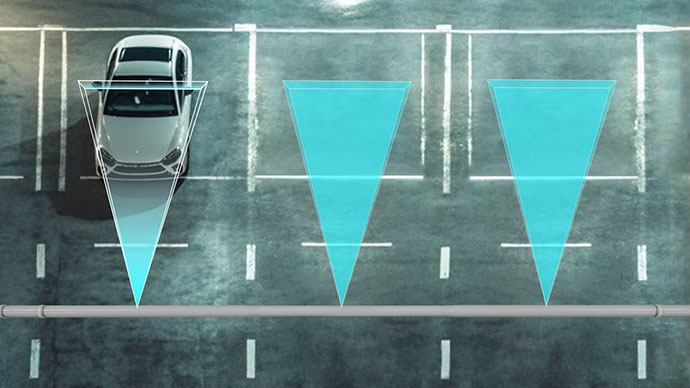
智慧停车可从车位上方或侧方监测距离变化,再由控制器判断占用并触发摄像头或上报状态。不同车型、安装角度和室外光照需要现场标定。
工程问题
- 空车位地面、不同车型和车辆位置产生不同距离。
- 室外阳光、雨雪、污染和安装偏差会影响回波。
- 距离变化需要经过阈值、持续时间和异常处理才能形成占用事件。
为什么使用激光雷达
激光雷达提供直接距离变化,可让控制器在车辆进入时触发摄像头或更新车位状态,减少持续处理压力。
工作流程
- 确定车位覆盖、安装高度和不同车型范围。
- 记录空位与车辆状态的距离分布。
- 在控制器中设置阈值、持续时间、去抖和异常处理。
- 验证阳光、雨雪、污染和偏停车辆。