跳到主要内容

解决方案

料位与物位激光雷达检测应用方案

从料仓或容器顶部进行非接触测距,把表面距离换算为料位,并明确粉尘、清洁和安装边界。

储罐顶部激光雷达对液位进行非接触测量

场景

应用场景

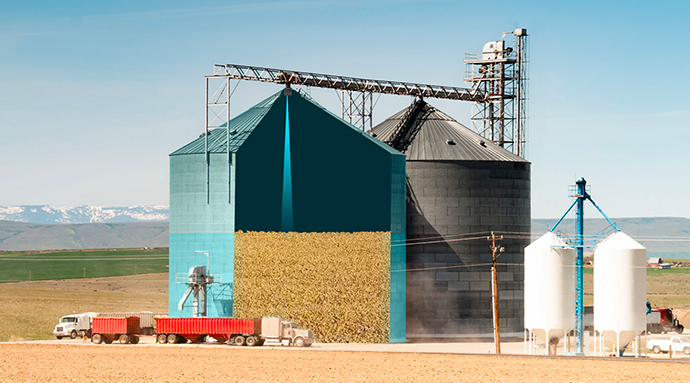
料位检测需要先确定容器基准、空仓与满仓距离、物料表面变化和粉尘条件。传感器测得的是沿视线方向的距离,料位换算和异常判断由控制系统完成。

工程问题

  • 物料表面会形成斜坡、凹坑或波动,不等于理想平面。
  • 粉尘、冷凝和窗口污染会降低回波或遮挡。
  • 进料口、搅拌器和仓壁可能进入测量路径。

为什么使用激光雷达

激光雷达可从容器顶部提供非接触表面距离,便于换算料位和设置高低位阈值;控制器仍需处理几何基准与异常数据。

工作流程

  1. 记录容器高度、安装基准、空仓和满仓距离。
  2. 选择避开进料流、仓壁和内部结构的测量点。
  3. 把距离、状态和异常值接入 PLC 或采集系统。
  4. 在实际物料、粉尘和清洁周期下校准并维护。

技术比较与选型

比较维度适用条件LiDAR替代技术替代技术表现结论
非接触表面距离按真实目标、安装路径、环境、控制逻辑和项目验收标准对比;不能只比较标称最大量程。在无遮挡测量路径中直接测量到物料或液体表面的距离。超声 / 机械料位开关分别受介质传播条件或点位触发方式影响。

按连续距离、点位报警、粉尘和维护条件选择并验收技术方案。

公开来源公开来源 · 核验于 2026-08-24

左右滑动以查看全部列

安装与集成

  • 先定义目标、测量轴、遮挡、线缆和安装空间;按产品当前手册连接到目标控制器,并记录型号、接口、方向、偏移和交付版本。

    Level-sensing solution · Target controller or host system · Target hardware and software release verified before deploymentTF02-Pro-W Datasheet · 核验于 2026-08-24
  • 在接入业务控制逻辑前,用真实目标、最不利距离、环境光和运动状态验证健康数据、超时处理、停止或降级策略。

    Level-sensing solution · Target controller or host system · Field procedure and fault handling verified on the target systemTF02-Pro-W Datasheet · 核验于 2026-08-24

使用边界

  • LiDAR 提供距离或空间感知输入,不单独承担系统定位、安全等级、制动、飞控融合或业务结果;这些功能需要按目标系统完成独立设计与验证。

    Level-sensing solutionTF02-Pro-W Datasheet · 核验于 2026-08-24

资料

资料依据

TF02-Pro-W 的可核对资料依据

当前资料用于核对料位方向、接口和维护边界。当前公开资料可用于核对传感器规格和接口;不能据此推导整机效果、系统安全等级或项目结果。

以当前资料中规定的目标、反射率、环境光、安装和交付版本为准;现场需重新验证。

TF02-Pro-W Datasheet

TFmini Plus 的可核对资料依据

当前资料用于核对补充方案的距离输入和接口条件。当前公开资料可用于核对传感器规格和接口;不能据此推导整机效果、系统安全等级或项目结果。

以当前资料中规定的目标、反射率、环境光、安装和交付版本为准;现场需重新验证。

TFmini Plus Datasheet

FAQ

常见问题

粉尘环境做料位检测,只选择带清洁设计的传感器就够了吗?

不够。还要确认粉尘浓度和持续时间、安装路径、窗口污染速度、物料表面、清洁周期、无效数据处理和 PLC 报警策略。

Resources

资料与参考

用真实任务条件确认选型

提交任务高度、目标表面、环境、安装空间和飞控版本,工程团队可协助安排选型与验证。

联系工程师

产品咨询

咨询产品方案

留下需求,我们会尽快与您联系。

产品咨询

提交成功

已收到您的询盘,我们会尽快与您联系。