
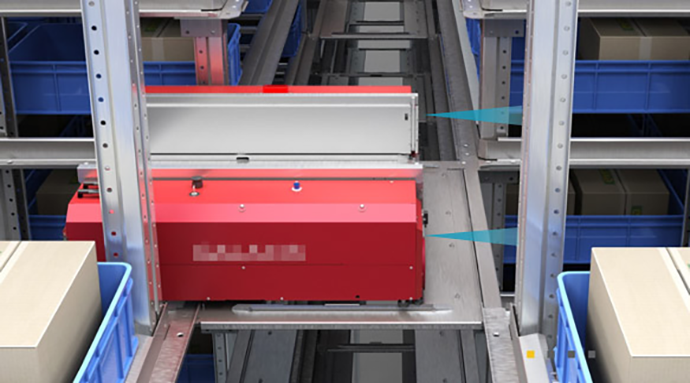
场景
应用场景
穿梭车和 AGV/AMR 避障需要从货架通道、机械安装、视场覆盖、控制延迟和制动距离共同设计。激光雷达输出距离,但不会单独完成安全停车。
工程问题
- 前方横梁、货箱和低矮目标可能位于不同高度。
- 车速、负载和地面条件会改变实际停车距离。
- 结构遮挡、黑色目标和强光需要在真实通道验证。
为什么使用激光雷达
单点激光雷达可持续提供目标方向上的直接距离,适合作为减速和停车策略的一项输入;完整安全系统仍需控制器、冗余和现场验证。
工作流程
- 确定危险区域、车辆速度、控制周期和停车余量。
- 选择安装高度与方向,覆盖目标并避开车体遮挡。
- 把距离与状态接入控制器,设置分级减速和停车逻辑。
- 用真实目标、光照、地面和最大负载测试并记录边界。