
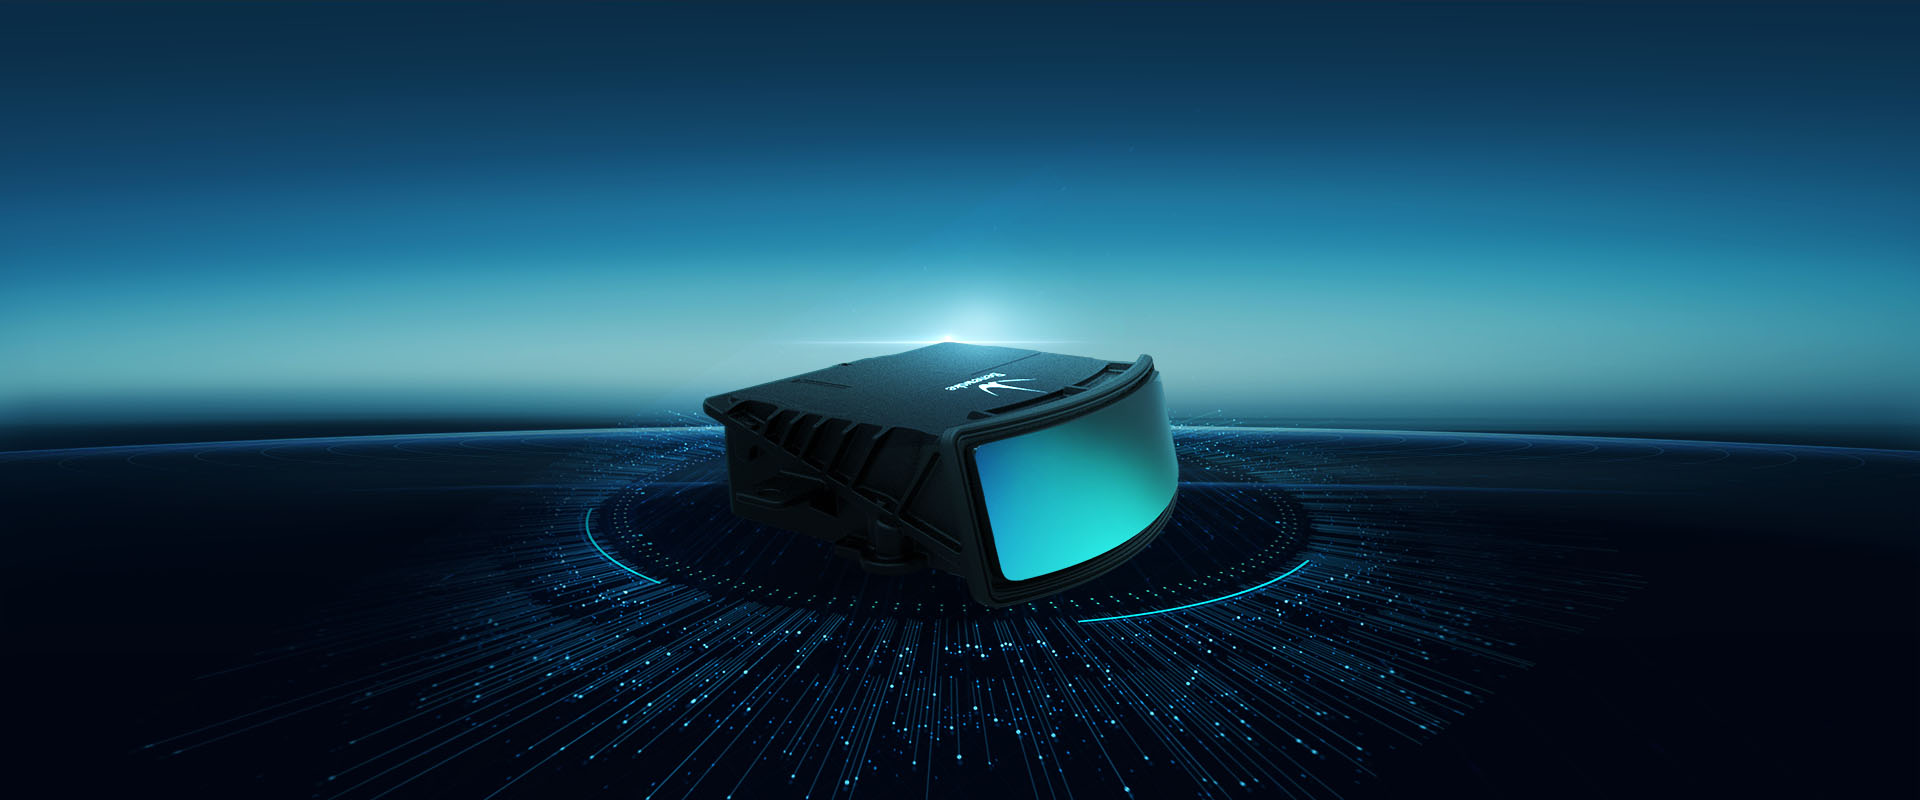
适用场景
适用于需要三维空间感知、机器人导航和复杂环境避障的设备。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
高性能3D激光雷达 具备架构优势,可适配场景快速切换模式 车规级可靠性
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
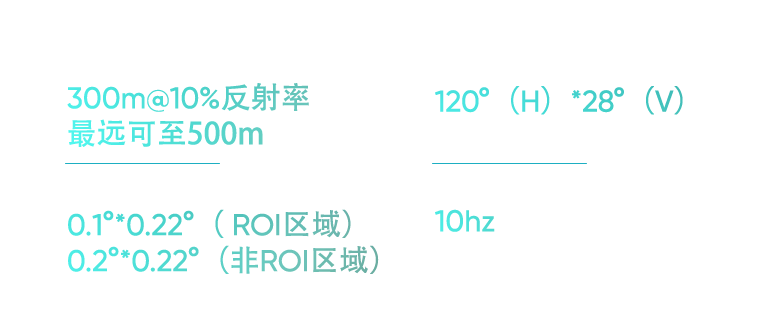
| 测量范围 | 300 m @ 10% | 精度 | 5 cm @ 1 σ |
| 帧率 | 10 Hz | 通信接口 | 1000Base-T1 Automotive Ethernet |
| 防护等级 | IP67 & IP6K9K | 产品尺寸 | 49 mm × 160 mm × 144 mm |
| 功耗 | ≤ 15 W | 重量 | 1.2 kg |
| 视场角 | 120° × 28° | 输出数据 | 3D Point Cloud |
| 工作电压 | 9 ~ 32 V |
适用于需要三维空间感知、机器人导航和复杂环境避障的设备。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
AD2-S-X3 不适用于超出本型号数据手册量程、精度或接口能力的测量任务,也不应替代需要认证冗余的安全系统。
条件:若目标需求超出规格边界,应先进行选型评估或联系技术支持。
两款都提供空间感知数据,但距离、覆盖、接口、体积和目标平台差异很大。先区分远距车载环境感知与近距工业机器人/体积感知,再核对软件和安装条件。
查看完整比较专题AD2-S-X3 当前参数列出 300 m @ 10% 反射率、120°×28°、10 Hz、3D 点云、车载以太网以及 IP67/IP6K9K,适合远距环境感知方向。
适用边界:约 1.2 kg、9–32 V 与不高于 15 W 的系统条件需要专门安装和供电;规格数字不等于具体车辆功能已经验证。
查看型号详情LR10 当前参数列出 0.05–18 m、70°×120°、10 fps、点云与 RGB,并提供 Ethernet、GMSL 与 I/O,适合近距空间分布和工业机器人任务。
适用边界:约 460 g、24 V 与实际遮挡、标定和算法都要纳入系统设计;点云/RGB 不直接等于人数、体积或避障结果。
查看型号详情| 参数 | AD2-S-X3 | LR10 系列 |
|---|---|---|
| 输出数据 | 3D Point Cloud | Point cloud&RGB |
| 测量范围 | 300 m @ 10% | 0.05 - 18 m |
| 视场角 | 120° × 28° | 70°×120° |
| 帧率 | 10 Hz | 10 fps |
| 精度 | 5 cm @ 1 σ | ≤3cm |
| 通信接口 | 1000Base-T1 Automotive Ethernet | Ethernet,GMSL,I/O |
| 防护等级 | IP67 & IP6K9K | IP67 |
| 产品尺寸 | 49 mm × 160 mm × 144 mm | 92 mm × 47 mm × 51 mm |
| 重量 | 1.2 kg | 460g |
| 功耗 | ≤ 15 W | — |
| 工作电压 | 9 ~ 32 V | 24V |
AD2-S-X3在室外100Klux环境光条件下,10%反射率下,最大检测距离可达300m,最小检测距离≤1.2m。范围性能可能会根据目标反射率、环境条件和环境光水平而有所不同。
AD2-S-X3使用1000Base-TX以太网通过UDP协议进行数据传输。通过M12 Acode 4PIN连接器供电,通过M12 Xcode 8PIN接口输出数据。通过 gPTP、PTP 和 NTP 协议支持时间同步。
AD2-S-X3针对ADAS(高级驾驶辅助)、智能工业、智能交通、最后一公里配送场景进行了优化。其 128 通道等效值和 0.2°×0.2° 角分辨率可为自动驾驶车辆、工业自动化和交通基础设施监控提供强大的感知能力。
AD2-S-X3 在 1σ(标准偏差)下提供 3cm 精度,在 25°C 环境温度下测量。精度可能因检测范围、目标反射率和环境条件而异。该传感器在 ROI 区域提供 0.1°×0.22° 的超高角分辨率,在非 ROI 区域提供 0.2°×0.22° 的超高角分辨率。
AD2-S-X3的工作温度为-40°C至+85°C,存储温度为-40°C至+105°C,环境适应性强。它具有IP67防尘/防水和IP6K9K高压喷射保护,使其适用于恶劣的户外工业和运输环境。
AD2-S-X3要求工作电压为9-32V,平均功耗≤15W。这种宽输入电压范围允许与汽车 (12V/24V) 和工业电源系统灵活集成,同时低功耗最大限度地减少热负载和电负载。
AD2-S-X3 的尺寸为 206.5 毫米(宽)× 156.1 毫米(深)× 61.4 毫米(高),重 1.2 千克,结构紧凑,适合车载和固定工业安装。其弧形顶部设计针对汽车平台上的空气动力学安装进行了优化。
不建议将 AD2-S-X3 用于需要检测范围超过 300m 或最小范围低于 1.2m 而没有足够反射目标的应用。在高环境光室内环境(>100Klux 等效值)和反射率非常低的目标(<10%)下,性能会显着下降。它不适合需要激光 1 级以上认证的安全关键型应用,因为它仅是 1 级人眼安全。
与北醒的 Horn-RT(目标范围为 200m,但提供更高的帧速率)相比,AD2-S-X3 将范围扩展至 300m,并增加了可调节 ROI(感兴趣区域),以实现灵活的性能调整。与 Livox Mid-360 或 RoboSense RS-LiDAR 等竞争对手相比,AD2-S-X3 提供卓越的角分辨率(ROI 为 0.1°)和 1 级激光安全认证,但帧速率较低(10Hz 与 20Hz+),并且 ROI 模式下垂直视场较窄(8.6° 与更宽的选项)。
AD2-S-X3 通过本机驱动程序支持 Windows、Linux (Ubuntu) 和 ROS(机器人操作系统)平台。以太网UDP传输可与工业控制器、PLC系统和嵌入式计算平台集成。标准 gPTP/PTP/NTP 同步可确保自主系统和工业应用中多传感器融合的精确时间戳。