
技术资料
TF03 系列 用户手册
TF03 系列用户手册
TF03 系列用户手册
前言
本用户手册包含 TF03 系列激光雷达的介绍、使用和维护等内容。正式使用前请仔细阅读本手册, 使用过程请严格按照手册所述步骤执行,以避免产品损坏、财产损失、人身损害或 / 和违反产品 保修条款。 如在使用过程中遇到无法解决的问题,请联系北醒工作人员协助解决。 联系方式 官网地址: https://ai.benewake.com/zh/products/tf03/ 联系电话: 400-880-9610 咨询技术问题,请联系: support@benewake.com 咨询销售事宜或索取介绍资料,请联系: bw@benewake.com 公司总部地址 北醒(北京)光子科技有限公司 北京市海淀区上地街道海国嘉业科技园 3 层 版权声明 本文档版权归 © 北醒所有,未经北醒的官方书面许可,请勿对本文档内容进行修改、删减或翻译。 免责声明 TF03 系列产品不断改进中,其规格参数会发生迭代变化,请以官网最新版本为准。
目录
目录................................................................................................................................................................................................................................... 3
1. 激光安全信息...........................................................................................................................................................................................................1
2. 安装与维护...............................................................................................................................................................................................................1
3. 产品概述...................................................................................................................................................................................................................2 工作原理............................................................................................................................................................................................................... 2 规格参数............................................................................................................................................................................................................... 3 结构外观...............................................................................................................................................................................................................4 连接器.................................................................................................................................................................................................................... 5
4. 通讯协议...................................................................................................................................................................................................................6 UART 、 RS485 、 RS232 通讯......................................................................................................................................................................6
通信协议..................................................................................................................................................................................................... 6 数据帧.......................................................................................................................................................................................................... 6 RS485 Modbus 协议............................................................................................................................................................................7 CAN 通讯..............................................................................................................................................................................................................9 通信协议..................................................................................................................................................................................................... 9 数据帧.......................................................................................................................................................................................................... 9 CAN 组网..................................................................................................................................................................................................10 自定义配置指令................................................................................................................................................................................................11 协议描述.....................................................................................................................................................................................................11 常用配置指令...........................................................................................................................................................................................11 指令编辑....................................................................................................................................................................................................13
1.激光安全信息
激光雷达包含红外不可见激光点。红外激光:波长 905 nm ; 根据 IEC 60825-1:2014; EN 60825-1:2014+A11:2021 ,该激光产品满足激光级别 1 。
2.安装与维护
本产品是为外露镜头安装而设计和校准的,如果需要在镜头前添加保护窗,则需要确保使用 905 nm 波长高透 射率和有抗反射涂层的材料。 避免检测现场存在烟雾和雾气。 避免冷凝。 避免直接接触湿气和水。 请勿使用粗糙的织物或脏毛巾或腐蚀性产品来清洁激光镜片。 请勿使用高于规格要求的最大电源电压为产品供电。 用压缩空气清洁激光镜片。需要时,只用柔软、干净的超细纤维布擦拭激光镜片。 确保传感器安装稳固,以防止错误读数或损坏。 只有经过培训和合格的人员才能安装、设置和维修激光雷达激光安全信息。
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
3.产品概述
工作原理
| Parameter | Value |
|---|---|
| TF03 系列是一款基于脉冲时间飞行法测距( | dToF )的传感器,发射端的激光器经过发射透镜准直发射出脉冲 |
| 激光信号,经被测物体的反射,回波信号进入接收透镜,被接收端的 | APD 探测器检测到。内部电路可计算发射 |
| 与回波信号的时间差,根据光速即可计算被测物体与 | LiDAR 之间的距离。 |
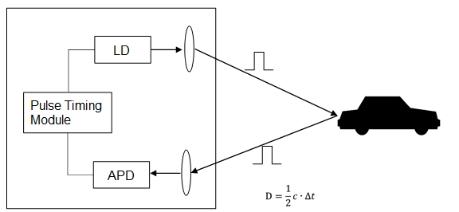
脉冲时间飞行法测距原理
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
规格参数
性能参数
产品型号 TF03-100 TF03-180 测量范围 ① 100 m @ 90% 反射率 180 m @ 90% 反射率
40 m @ 10% 反射率 70 m @ 10% 反射率
| Parameter | Value |
|---|---|
| 盲区范围 | ≤ 0.1 m |
| 测距精度 ① | ± 10 cm (< 10 m) , 1% (≥ 10 m) |
| 重复精度 ① | < 3 cm @ 1 σ |
| 距离分辨率 | 1 cm |
| 帧率 | 最高 9, 800 Hz ( 1 ~ 9, 800 Hz 可配置,默认 100 Hz ) |
| 抗环境光 | 100 KLux |
光学性能
| Parameter | Value |
|---|---|
| 光源 | EEL |
| 中心波长 | 905 nm |
| 视场角 ② | < 0.5° |
| 激光等级 | Class1 (IEC 60825-1:2014; EN 60825-1:2014+A11:2021) |
机械电气参数
| Parameter | Value |
|---|---|
| 平均功耗 ③ | ≤ 800 mW |
| 峰值电流 ③ | < 480mA @ 12V |
| 供电电压 | DC 5V ~ 24V |
| 串口输出 | 3.3 V TTL |
| 连接端子 | Molex 标准 7pin 端子,型号 MH1.25-7P-W/B |
| 工作温度 | - 25 ℃ ~ + 60 ℃ |
| 存储温度 | - 40 ℃ ~ + 85 ℃ |
| 防护等级 | IP67 |
| 典型尺寸 ② | 44.0 mm x 43.0 mm x 32.0 mm |
| 线长 ② | 70 cm |
| 典型重量 ② | 86 ± 3g (不含尾线) |
通信接口参数
通信接口 UART 和 CAN (可通过指令切换) 、 RS232 、 RS485 注:
1. 光斑全部落在目标物上时测得,准确度、距离分辨率、重复精度等均在室内 25 ℃ 漫反射白板(90% 反射率)条件下测得;
2. 重量、尺寸为典型值仅作参考,详细公差参数请咨询北醒技术人员;
3. 100 Hz 帧率, 25 ℃ 温度下测得;
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
结构外观
雷达整体外观如下:
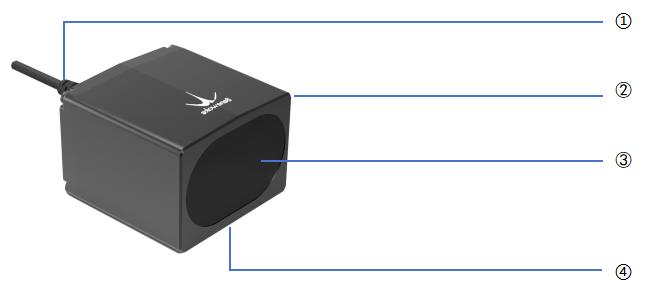
TF03 系列外观示意图
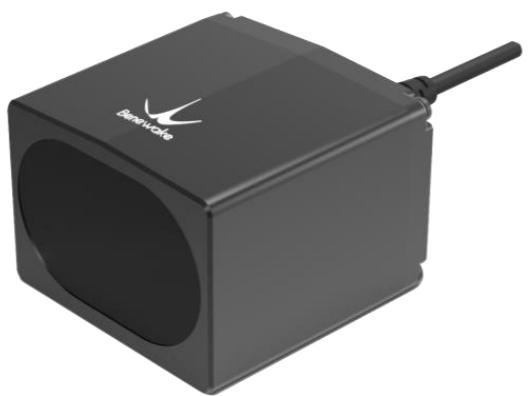
① 6 芯尾线(70cm) ②铝合金外壳 ③发射接收窗口(红外高透玻璃) ④底部安装孔 (直径 3 毫米 *6 毫米纵深) (x6)
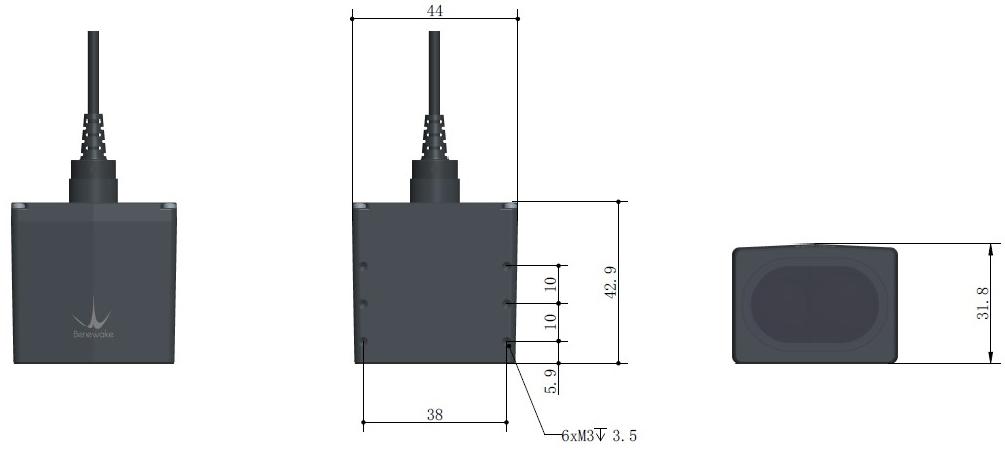
单位: mm
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
连接器
为便于安装连接, TF03 外部采用 Molex 标准 7pin 端子,型号 MH1.25-7P-W/B ,详见下图:
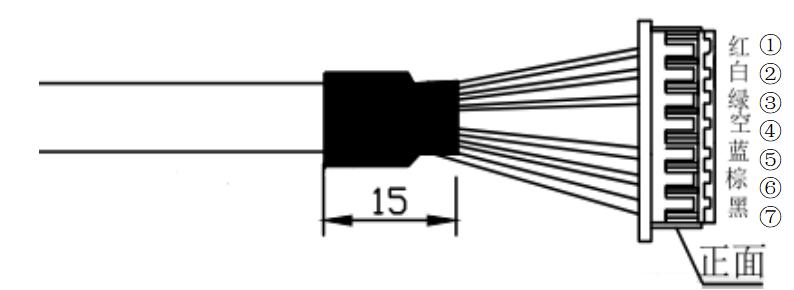
7pin 端子,公头, MH1.25-7P-W/B
TF03 端子引脚功能说明
| Parameter | Value |
|---|---|
| 引脚 表述 | 线缆颜色 功能 |
| 1 VCC | 红色 DC 5-24V |
| 2 RS485-B、RS232-RXD、CAN_L | 白色 RS485-B、RS232 接收、CAN 总线 |
| 3 RS485-A、RS232-TXD、CAN_H | 绿色 RS485-A、RS232 发送、CAN 总线 |
| 4 N/A | / / |
| 5 UART_RXD | 蓝色 串口接收(调试) |
| 6 UART_TXD | 棕色 串口发送(调试) |
| 7 GND | 黑色 地线 |
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
4.通讯协议
| Parameter | Value |
|---|---|
| TF03 系列产品分为 3 个独立版本, | UART/CAN 版本支持 UART 和 CAN 双通讯接口,可以根据需要选择连接对 |
| 应的线缆和端子,然后通过指令切换激活对应的协议输出,雷达默认以 | UART 协议输出; RS485 、 RS232 版本 |
| 支持对应协议数据输出,同时可通过内置集成的 | UART 串口向雷达发送指令更改配置。 |
| UART 、 RS485 、 RS232 | 通讯 |
通信协议
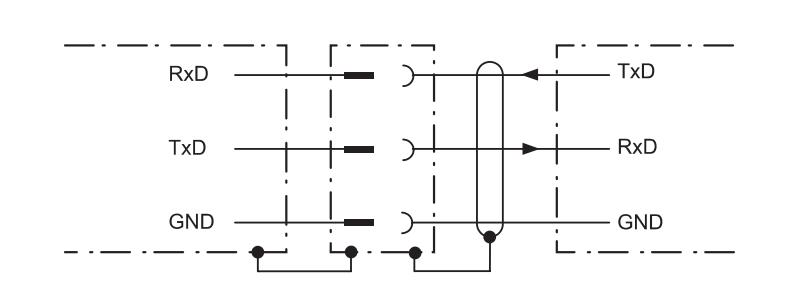
UART 接口接线示意图
要连接两个设备进行 UART 通信,发射器的 TxD 应连接到接收器的 RxD ,接收器的 TxD 应连接到发射器的 RxD 。 TF03 系列 UART 接口采用 UART-LVTTL 接口,输出电平为 LVTTL 电平(3.3 V), UART 、 RS232 和 RS485 通信 协议见下表:
UART 、 RS232 和 RS485 通信协议详述
| Parameter | Value |
|---|---|
| 字符 | 值 |
| 波特率 | 115200 |
| 数据位 | 8 |
| 终止位 | 1 |
| 校验位 | 无 |
波特率可以设置为 9600, 14400, 19200, 38400, 56000, 57600, 115200, 128000, 230400, 256000, 460800, 500000, 512000, 600000, 750000, 921600 。 TF03 系列的默认波特率为 115200 。 数据帧 UART 、 RS232 和 RS485 接口下每个包含距离和信号强度的数据帧由 9 个字节的十六进制数组成。距离及信号 强度均包含 2 字节并以小端模式排列。详见下表:
标准数据帧格式
| Parameter | Value |
|---|---|
| 数据位 0 1 | 2 3 4 5 6 7 8 |
| 描述 帧头 帧头 | 距离 信号强度 保留字节 校验和 |
| 典型值 0x59 0x59 | byte Low High byte byte Low byte High 0x00 0x00 Sum |
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
其中,“信号强度”代表激光雷达接收到的反射回来的光信号的强弱,该数值大小与被探测物的反射率和距离有 关,反射率越低、距离越远,信号强度数值一般会越小。过低的信号强度可能会影响测距精准度,甚至无法达 到测距要求的信噪比,表现出输出“超量程值”的现象。信号强度取值范围 10~4000。信号强度低于 40 时, TF03 将输出超量程值。正常测距时,信号强度变化范围为 40~1200;当测量高反被测物时,信号强度会超过 1500。 RS485 Modbus 协议 TF03 Modbus 采用 2 线制接口,线序见物理接口说明-线序说明;校验及波特率设置见通信协议与数据格式。 自定义参数配置,需要切换到串口模式下设置波特率。TF03 RS485 接口为半双工模式,基于可靠性的考虑,不 建议使用 115200 以上的波特率通信。 Modbus 协议使能时,TF03 的 Modbus 读距离指令格式如下: TF03 RS485 Modbus 指令协议 地址域 功能码 寄存器地址 寄存器数量 CRC_low CRC_high 01(默认) 03 00 00 00 01 xx xx
TF03 RS485 Modbus 数据协议 地址域 功能码 数据长度 Dist_high Dist_low CRC_low CRC_high 01(默认) 03 02 xx xx xx xx
TF03 Modbus 支持以下功能码
功能码 说明 03 读寄存器 06 写寄存器
TF03 RS485 Modbus 功能码(03)可访问寄存器列表
| Parameter | Value |
|---|---|
| 寄存器地址 定义 | 说明 |
| 00 00 Dist | 距离值 |
| 00 01 Strength | 信号强度值 |
| 00 03 时间戳 High16bit | 时间戳高 2 字节,TF03 启动的相对时间,单位 ms |
| 00 04 时间戳 Low16bit | 时间戳低 2 字节,TF03 启动的相对时间,单位 ms |
| 00 06 软件版本号 High16bit | 00 + 主版本号 |
| 00 07 软件版本号 Low16bit | 次版本号 + 修正版本号 |
TF03 RS485 Modbus 功能码(06)可访问寄存器列表
| Parameter | Value |
|---|---|
| 寄存器地址 定义 | 说明 |
| 00 80 保存配置 | 可写入任意寄存器值,都会执行保存配置操作 |
| 00 81 关机/重启 | 寄存器值说明: |
0-关机(暂不支持);1-重启
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
| Parameter | Value |
|---|---|
| 00 82 Modbus 协议关闭 | 1-关闭 Modbus 协议 |
| 00 83 波特率 High | 配置波特率,保存后重启生效 |
| 00 84 波特率 Low | 配置波特率,保存后重启生效 |
| 00 85 Slave ID | 配置设备地址,保存后重启生效 |
| 00 86 fps | 配置帧率,保存后重启生效 |
所有寄存器地址均为 16 进制,寄存器值均为 16bit 定义。配置参数后,要保存配置并重启后才会生效。
Modbus 常用指令 TF03 工业版默认接口为通用 RS485 接口协议,如需使用 Modbus 协议需使用指令进行使能,使能指令如下表: 功能 指令 成功返回值 说明
保存后重启生效
使能 Modbus 协议 5A 05 6F 00 CE 原指令 该指令只能在通用 RS485 接
口下生效
Modbus 设备地址配置 5A 05 70 ADDR SU 5A 05 70 00 CF 该指令只能在通用 RS485 接
口下生效
TF03 只支持 RTU 模式在串行链路中进行通信。 雷达的 Modbus 地址默认为 0x01,表中指令均按照该默认地址编辑。如若修改了 Modbus 地址,对应指令中 首字节需对应修改方可生效。下表中指令仅在 Modbus 协议下生效。切勿发送表中没有的指令。 TF03 RS485 Modbus 协议常用指令集
功能 指令 成功返回值 说明
DH、DL 分别是 Distance
获取距离值 01 03 00 00 00 01 84 0A 01 03 02 DH DL CL CH 的高 8bit 和低 8bit;CL、
CH 分别是 CRC 的低 8bit 和高 8bit DH、DL 分别是 Distance
获取距离值和 01 03 00 00 00 02 C4 0B 01 03 04 DH DL SH SL CL CH 的高 8bit 和低 8bit;SH, 信号强度值 SL 分别是 Strength 的高
8bit 和低 8bit
获取版本号 01 03 00 06 00 02 24 0A 01 03 04 00 VM VS VC CL CH VM,VS,VC 分别是版本的
主、次、修正版本号 BH1,BH2,BL1,BL2 分别 为波特率的高,次高,次
01 06 00 83 BH1 BH2 CL CH 01 06 00 83 BH1 BH2 CL CH 低,低字节
设置波特率 01 06 00 84 BL1 BL2 CL CH 01 06 00 84 BL1 BL2 CL CH 例如修改波特率为 9600,
BH1=00 BH2=00 CL=78 CH=22, BL1=25 BL2=80 CL=D2 CH=D3
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
IH,IL 为 ID 的高字节和低
修改 Slave ID 01 06 00 85 IH IL CL CH 01 06 00 85 IH IL CL CH 字节
修改 ID 为 2,IH=00 IL=02 CL=19 CH=E2 FH,FL 为帧率的高字节和
修改输出帧率 01 06 00 86 FH FL CL CH 01 06 00 86 FH FL CL CH 低字节
修改帧率为 100,FH=00 FL=64 CL=69 CH=C8
保存配置 01 06 00 80 00 00 88 22 01 06 00 80 00 00 88 22 保存后重启生效 关闭 Modbus 01 06 00 82 00 01 E8 22 01 06 00 82 00 01 E8 22 保存后重启生效 协议 CAN 通讯
TF03 系列 CAN 接口支持 DroneCAN 协议,如有需要,请参考使用自定义配置指令进行使能。
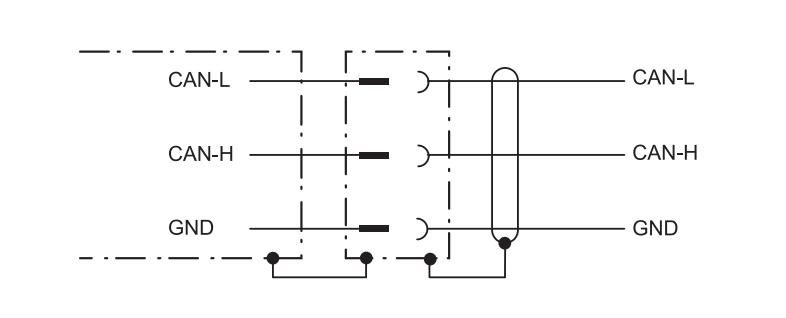
CAN 总线接口接线
通信协议 TF03 系列的 CAN 通信协议可根据客户的需求进行定制, CAN 波特率可修改, ID 可修改,帧格式可修改。协议 内容如下:
TF03 系列 CAN 接口通信协议
| Parameter | Value |
|---|---|
| 项目 | 值 |
| 波特率 | 1 M |
| 接收 ID | 标准帧 0x3 ,扩展帧 0x3 |
| 发送 ID | 0x3 |
| 帧格式 | 发送帧默认为标准帧;接收帧支持标准帧和扩展帧 |
| CAN 接口波特率设置仅支持常用波特率,如 | 20000 、 33330 、 40000 、 50000 、 66660 、 80000 、 83330 、 100000 、 |
125000 、 200000 、 250000 、 400000 、 500000 、 666000 、 800000 、 1000000 。如果设置其他值, TF03 会将其设置为 1000000 。 数据帧 CAN 版本的 TF03 系列数据格式如下表所示,数据均为十六进制数,每帧数据共计六字节,数据包含实测距离
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
信息及信号强度;其他位为保留位。
TF03 系列 CAN 通信数据帧格式
| Parameter | Value |
|---|---|
| 数据位 0 | 1 2 3 4 5 |
| 描述 距离 | 信号强度 / / |
| 典型值 DIST_L | DIST_H Strength_L Strength_H 保留 保留 |
其中,“信号强度”代表激光雷达接收到的反射回来的光信号的强弱,该数值大小与被探测物的反射率和距离有 关,反射率越低、距离越远,信号强度数值一般会越小。过低的信号强度可能会影响测距精准度,甚至无法达 到测距要求的信噪比,表现出输出“超量程值”的现象。一般“信号强度”低于 40 时,测距数据可信度大大 降低,建议根据实际应用需要,设置相应的信号强度阈值,辅助判断测距数据的指令。 注意:使用 CAN 通讯时,如果需要雷达以超过 6000 Hz 的输出帧率,请将波特率设置为 1 M 以保证数据传输 质量。
CAN 组网 CAN 总线网络主要挂在 CAN_H 和 CAN_L ,各个节点通过这两条线实现信号的串行差分传输,为了避免信号的 反射和干扰,还需要在 CAN_H 和 CAN_L 之间接上 120 欧姆的终端电阻, TF03 系列产品内置 120 欧姆终端电 阻,默认为不使能,可以通过指令将位于组网两端的产品内置终端电阻使能,从而不必额外外接终端电阻。
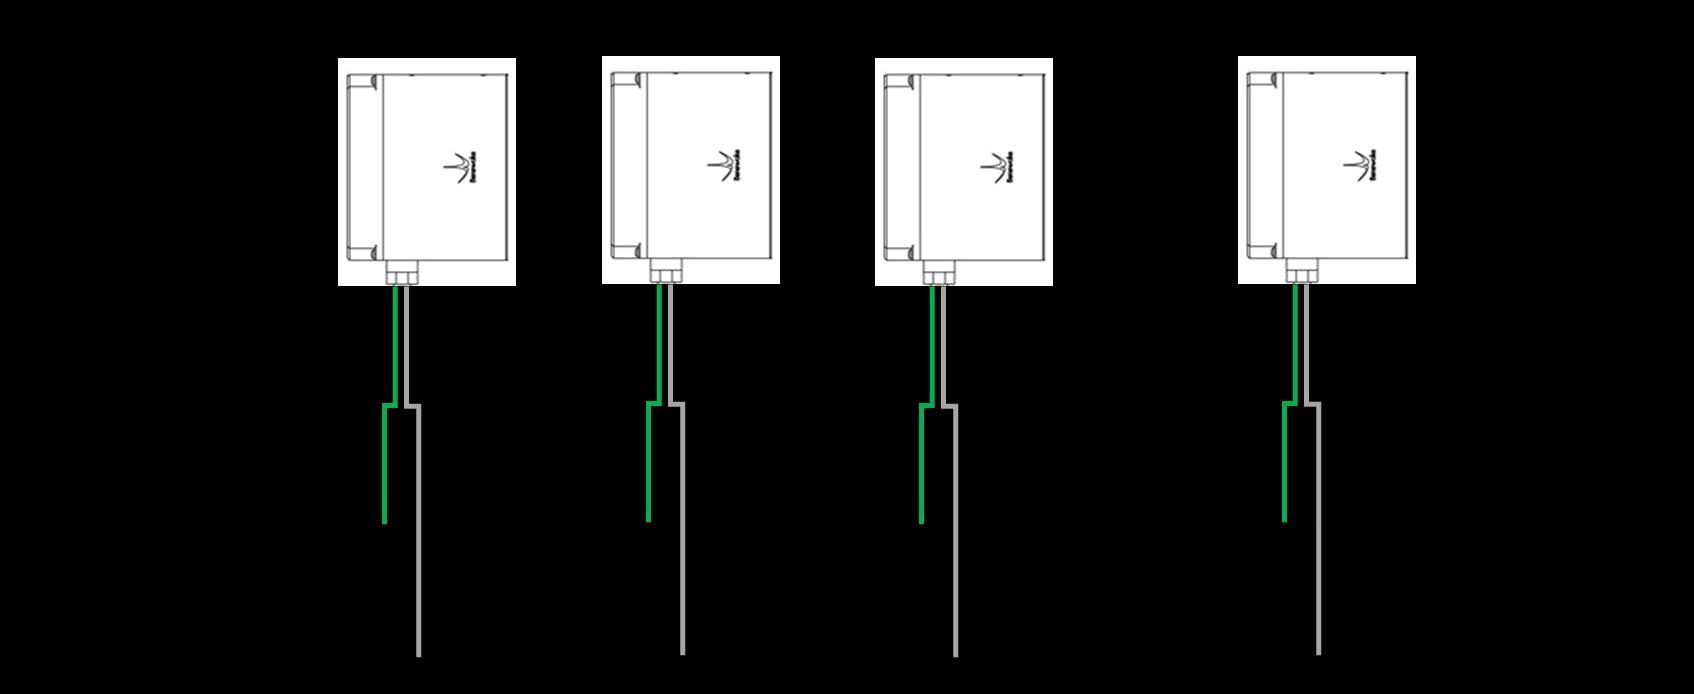
TF03 系列 CAN 组网
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
自定义配置指令
协议描述 为了满足不同客户的需要, TF03 系列支持工作参数自行设置。如数据格式、帧率等常用参数可以通过发送指令 来改变。请根据本使用说明手册要求配置产品,请勿发送未声明的指令。
TF03 系列指令协议格式
| Parameter | Value |
|---|---|
| 数据位 定义 | 描述 |
| Byte 0 Header | 固定为 0x5A |
| Byte 1 Len | 整个指令帧的长度 ( 单位: Byte) |
| Byte 2 ID | 标识每个指令的功能 |
| Byte 3~Byte N-2 Payload | 参数,在不同指令中有不同的含义和长度 |
| Byte N-1 Check sum | Len-1 字节数据的低 8 位 |
常用配置指令 TF03 RS485 、 RS232 指令协议列表
| Parameter | Value |
|---|---|
| 描述 下行 | 上行 说明 默认值 |
| 获取固件版本号 5A 04 01 5F | 5A 07 01 VA VB VC SU 版本为 VC.B.A / |
| 系统复位 5A 04 02 60 | 5A 05 02 00 61 / / |
| 修改帧率 5A 06 03 LL HH SU | 原指令 LL :帧率低八位 / |
HH :帧率高八位
使能指令触发模式 5A 05 07 00 66 原指令 / / 单次测距触发 5A 04 04 62 数据帧 仅在指令触发模式 /
下有效
| Parameter | Value |
|---|---|
| 修改波特率 5A 08 06 H1 H2 H3 H4 SU | 与上行相同 115200 |
| 输出使能 ON: 5A 05 07 01 67 OFF: 5A 05 07 00 66 | 原指令 使能 |
| 保存设置 5A 04 11 6F | 原指令 / |
| 恢复出厂设置 5A 04 10 6E | 原指令 / |
| Modbus 协议使能 5A 05 6F 00 CE | 5A 05 6F 00 CE / 不使能 |
| Modbus 设备地址 5A 05 70 ADDR SU | 5A 05 70 00 CF ADDR: modbus 设 0x01 |
备地址
TF03 CAN 指令协议列表
| Parameter | Value |
|---|---|
| 描述 下行 | 上行 说明 默认值 |
| 切换通信接口 TTL: 5A 05 45 01 A5 CAN: 5A 05 45 02 A6 | 5A 05 45 00 A4 重启生效 TTL |
| 配置超量程值 5A 06 4F LL HH SU | 5A 05 4F 00 AE 超量程值 =(HH << 8) 18000 |
+ LL ,单位 cm
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
| Parameter | Value |
|---|---|
| 5A 08 50 H1 H2 H3 H4 | ID=(H4<<24)+(H3<<1 6)+(H2<< 8)+H1 |
| 配置 CAN 发送 ID SU | 5A 05 50 00 AF CAN 接口下生效 0x03 |
| 5A 08 51 H1 H2 H3 H4 | ID=(H4<<24)+(H3<<1 6)+(H2<< 8)+H1 |
| 配置 CAN 接收 ID SU | 5A 05 51 00 B0 CAN 接口下生效 0x03 |
Baudrate=(H4<<24) +(H3<<16)+(H2<<8)+
配置 CAN 波特率 5A 08 52 H1 H2 H3 H4 SU 5A 05 52 00 B1 H1 1M
CAN 接口下生效
| Parameter | Value |
|---|---|
| CAN 帧类型设置 标准帧 | : 5A 05 5D 00 BC 5A 05 5D 00 BC 标准帧 |
| 扩展帧 | : 5A 05 5D 01 BD |
| DroneCAN 使能 使能 : 5A 05 84 00 E3 | 5A 05 84 00 E3 不使能 |
| 不使能: | 5A 05 84 01 E4 |
| 配置 offset 5A 06 69 LL HH SU | 5A 05 69 00 C8 Offset = (HH<<8) + 0 |
LL ,单位 cm
设置 CAN 终端电阻开 ON: 5A 05 91 01 F1 5A 05 91 00 F0 关 关 OFF: 5A 05 91 00 F0 使能低功耗模式 5A 05 83 01 E3 原指令 仅在 UART 接口下有 /
效
关闭低功耗模式 5A 05 83 00 E2 原指令 仅在 UART 接口下有 /
效
注意:使用配置指令变更产品一个或多个参数后,请发送“保存当前设置”指令将变更的参数写入产品,否则 重新上电之后参数将恢复至上次保存的值。
©2025 北醒(北京)光子科技有限公司 · 版权所有 ·
指令编辑 指令通道用于读取和更新一组选定的设备参数。 本节从一般的角度描述命令通道。命令通道可通过所有设备接 口使用。根据每个接口提供的可能性,会有所不同。关于每个接口的章节描述了不同之处。通过指令将特定参 数写入 TF03 系列,请参照如下步骤生成相关命令:
1. 确认 ID 和指令长度
2. 将需要修改的参数转换为十六进制
3. 以小端方式将十六进制参数填入指令对应位置
4. 计算指令校验和(除尾帧外所有帧之和),取低八位之和填入指令最末位字节
| Parameter | Value |
|---|---|
| 例如,将波特率改为 460800 。首先,从指令协议列表中找到指令 | ID 和长度。其次,把 460800 转换成十六进 |
| 制,也就是 0x00 07 08 00 。然后,将十六进制参数填入指令,如 | 5A 08 06 00 08 07 00 SUM 。最后,计算指 |
| 令的前 7 位字节之和,将和的低 | 8 位填入指令的最后一个字节,即 5A 08 06 00 08 07 00 77 。 |