
技术资料
TF02-Pro 用户手册
TF02-Pro 用户手册
TF02-Pro 用户手册
Benewake (Beijing) Co., Ltd
前言
尊敬的用户: 您好,感谢您选择北醒的产品。为让产品的使用体验更好,我们特制定此用户手册,以帮助您更 加便捷地使用产品。
本用户手册包括 TF02-Pro 激光雷达测距模组的介绍、使用和维护等相关内容,涵盖常见情况下 的使用说明及问题处理措施。请在使用前仔细阅读本手册,谨记注意事项,避免危险,并在使用 过程中,严格遵守手册内所述步骤执行。
如果您在使用过程中遇到了无法解决的问题,欢迎您随时联系北醒工作人员协助解决。
联系方式 官网地址: https://ai.benewake.com/zh/products/tf02-pro/ 联系电话:400 880 9610 咨询技术问题,请联系: support@benewake.com 咨询销售事宜或索取介绍资料,请联系: bw@benewake.com
公司总部地址 北醒(北京)光子科技有限公司 北京市海淀区上地街道海国嘉业科技园 3 层
版权声明 本文档版权归©北醒公司所有,未经北醒公司的官方书面许可,请勿改变文档中的内容描述,以 及对文档进行修改、删减或翻译。
免责声明 我们的产品还在不断改进和更新,因此 TF02-Pro 的规格参数可能会发生变化,请以官网上的最 新版本为准。
目录
1 概览 .................................................................................................................................. 1 1.1 产品参数 .....................................................................................................................1 1.2 维护与清洁 ..................................................................................................................2 1.3 外观与结构 ..................................................................................................................2 1.4 设备存储 .....................................................................................................................3 1.5 应用介绍 .....................................................................................................................3 2 物理接口 ............................................................................................................................4 2.1 线序说明 .....................................................................................................................4 2.2 电气特性 .....................................................................................................................4 3 通信协议与数据格式 ............................................................................................................ 5 3.1 串口数据通信 .............................................................................................................. 5 3.2 串口数据输出格式及编码 ...............................................................................................5
3.2.1 标准数据输出格式 ........................................................................................ 5 3.2.2 字符串数据格式 ........................................................................................... 6 3.3 I²C 数据通信 ................................................................................................................6 3.4 I²C 模式数据时序说明 ................................................................................................... 6 3.5 I/O 数据通信 ............................................................................................................... 6
4 自定义配置 .........................................................................................................................8 4.1 配置指令说明 .............................................................................................................. 8 4.2 参数配置指令 .............................................................................................................. 8 5 测试指南 ..........................................................................................................................11 5.1 测试工具 ...................................................................................................................11 5.2 测试步骤 ...................................................................................................................11 6 固件升级 ..........................................................................................................................13 7 常见问题及处理 ................................................................................................................ 15 附录一 TF 上位机使用说明 ....................................................................................................... 17
概览
1 概览
TF02-Pro 是一款中距离激光雷达测距模组,测距性能最高可达 40m,基于 ToF(飞行时间)原 理,可广泛应用于无人机定高、智能交通、智能停车场、智慧农业等领域。TF02-Pro 作为升级 版本,经过光学系统和算法的升级和优化,在室外强光、不同反射率背景、不同温度下有更好的 表现。
1.1 产品参数
表 1- 1 TF02-Pro 产品参数列表
参数名称 参数值 测量范围 90%反射率 0.1m~40m
10%反射率 0.1m~13.5m 准确度 ① ±5cm(0.1m~5m),±1%(5m~40m)
产品性能 距离分辨率 ① 1cm
帧率 ② 1Hz~1000Hz(可调,默认 100Hz) 抗环境光能力 100Klux 防护等级 IP65 人眼安全 Class1 (IEC60825)
光学参数 中心波长 850nm
光源 VCSEL 视场角 ③ 3° 供电电压 DC 5V~12V 平均电流 ≤200mA
电学参数 功耗 ≤1W
峰值电流 300mA 通信电平 LVTTL (3.3V) 通信接口 UART、I 2 C、I/O 尺寸 69mm×41.5mm×26mm (长*宽*高) 壳体材质 PC/ABS
其他 工作温度 -20℃~60℃
存储温度 -30℃~80℃ 重量 50g(含连接线) 线长 80cm
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
概览
提示 1 准确度、距离分辨率、重复精度等均在室内 25℃漫反射白板(90%反射率) 条件下测得。 2 帧数可调整,缺省为 100Hz,最高支持 1000Hz,自定义帧率数值需要满足如 下公式:2000/n(n 为≥2 的整数)。 3 视场角为理论值,实际角度值存在一定偏差。
1.2 维护与清洁
开启设备前,请检查外露的窗口镜是否清洁,若有脏污请及时清洁。 设备使用完后,检查光学器件是否污染,如污染应及时清洁。 设备长期在恶劣环境下工作,应定期对光学元件进行清洁。 常规清洁前,请断开电源,设备在关闭状态下使用软布向同一方向轻轻擦拭窗口来完成清 洁,避免反复擦拭,造成窗口镜的损伤。 清洁窗口时,请勿使用酒精进行清洁,以免产品窗口受损。 如需深度清洁内部光学元件,请联系 bw@benewake.com 提供专业建议。
1.3 外观与结构
产品外观及尺寸如下图所示:
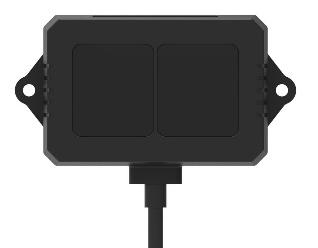
图 1- 1 TF02-Pro 产品外观示意图
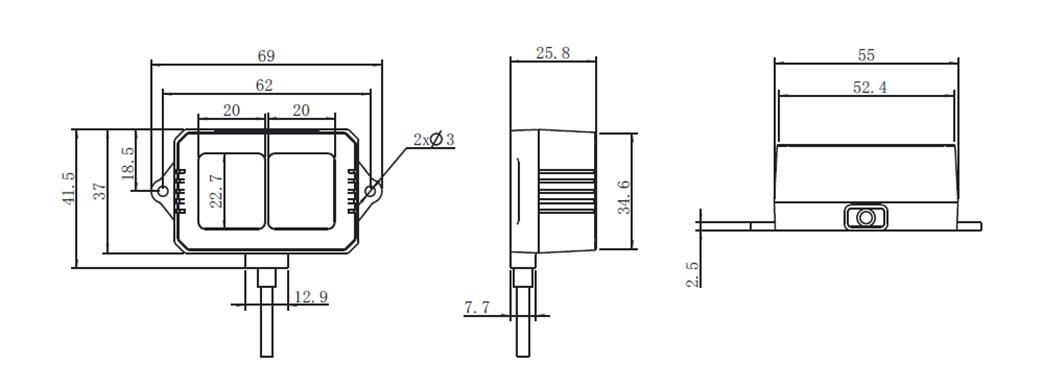
图 1- 2 TF02-Pro 产品尺寸示意图(单位:mm)
TF02-Pro 产品安装时建议使用 M2.5 圆头十字螺丝进行安装。使用前请揭开前端窗口的保护膜,
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
概览
LiDAR 前面板的光学窗口不能被遮挡,且应保持清洁。光学窗口面为 LiDAR 测距零点。 TF02-Pro 的探测角度为 3°,在不同距离下,光斑的大小即探测范围边长不同。在不同距离探测 范围的边长(探测范围形状为正方形),如表 1- 2 所示。 表 1- 2 TF02-Pro 光斑探测范围边长
距离(m) 1 2 3 5 7 10 20 30 40 探测范围边长(cm) 5 10 16 26 37 52 105 156 208 提示 被探测目标物体的边长应大于 TF02-Pro 的探测范围边长,当被探测物体的边长小于 探测范围边长时,LiDAR 有效量程会减小。
1.4 设备存储
设备请存储在温度-30℃~80℃,相对湿度≤60%的环境下,保证通风无腐蚀性气体影响。 设备在存储之前,请确保所有的断路开关或防尘盖都已插入或盖上,以保证设备的清洁。 存储时间超过三个月,使用前请进行工作试验,保证设备正常状态下使用。 请勿打开外壳进行手册说明以外的装配或保养,以免影响产品防护性能,造成产品失效。
1.5 应用介绍
使用本产品时,请详细阅读规格书、用户手册及用户手册中所提到的注意事项,以确保在额定规 格范围内使用本产品。同时,请遵守如下应用规范: 该产品设计用于以下场景 智能交通 智能停车场 料位检测 无人机 其他消费类产品 如果超出上述应用范围使用本产品,请仔细评估拟应用产品对可靠性的要求是否和本产品相匹配, 或随时联系北醒工作人员协助解决。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
物理接口
2 物理接口
2.1 线序说明
TF02-Pro 外部接线端子型号为普通的 1.25-4P。
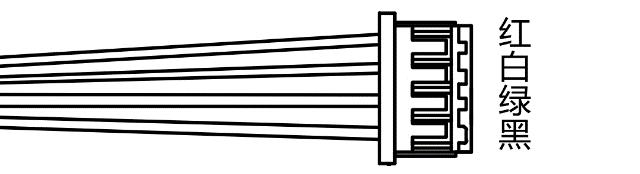
图 2- 1 TF02-Pro 外部接线端子及线序
表 2- 1 引脚功能及连接说明
| Parameter | Value |
|---|---|
| 线材颜色 | 功能 说明 |
| 红色 | VCC 电源正极 |
| 白色 | RXD/SDA 接收/数据 |
| 绿色 | TXD/SCL 发送/时钟 |
| 黑色 | GND 电源地 |
2.2 电气特性
TF02-Pro 无过压保护或极性保护,请确保接线及供电正常。
参数 数值 输入电压 DC 5V~12V 平均电流 ≤200mA 峰值电流 300mA 平均功耗 ≤1W 通信电平 LVTTL(3.3V)
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
通信协议与数据格式
3 通信协议与数据格式
3.1 串口数据通信
TF02-Pro 产品串口数据通信默认配置详见表 3- 1。 表 3- 1 TF02-Pro 数据通信协议——UART 默认参数
通信接口 UART 默认波特率 115200 数据位 8 停止位 1 奇偶校验 None
3.2 串口数据输出格式及编码
TF02-Pro 有两种数据输出格式,标准数据输出格式和字符串数据格式,两种格式可通过指令代 码相互切换,产品出厂默认为标准数据输出格式。 3.2.1 标准数据输出格式
数据结构:数据帧长度为 9 字节。包含距离信息(Distance)、信号强度信息(Strength)、温 度(Temp)、数据校验字节(Checksum)等。数据格式为 16 进制(HEX)。具体数据编码详见 表 3- 2。 表 3- 2 标准数据输出格式及编码说明 Byte0-1 Byte2 Byte3 Byte4 Byte5 Byte6 Byte7 Byte8 0x59 59 Dist_L Dist_H Strength_L Strength_H Temp_L Temp_H Checksum
数据编码说明
| Parameter | Value |
|---|---|
| Byte0 | 0x59,帧头,每一帧都相同 |
| Byte1 | 0x59,帧头,每一帧都相同 |
| Byte2 | Dist_L 距离值低八位 |
| Byte3 | Dist_H 距离值高八位 |
| Byte4 | Strength_L 低八位 |
| Byte5 | Strength_H 高八位 |
| Byte6 | Temp_L 低八位 |
| Byte7 | Temp_H 高八位 |
| Byte8 | Checksum 为前 8 字节数据的累加和,取累加和的低 8 位 |
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
通信协议与数据格式
Dist(Distance):代表 TF02-Pro 测量输出的距离值,默认单位为 cm,解析为十进制的值 范围为 0-4500。实际使用过程中,当信号强度值 Strength≤60 时,Dist 的测量值被认为不 可信,Dist 输出值为 4500。当信号强度大于 60 且实际距离在 45~60m 时,Dist 输出值为 4500。当信号强度大于 60 且实际距离超过 60m 时,会有过周期数据出现,此时数据为 0 或其他异常值。 Strength:指信号强度,默认输出值会在 0-65535 之间。当测距档位一定时,测距越远, 信号强度越低;目标物反射率越低,信号强度越低。 Temp(Temperature):表征芯片内部温度值。摄氏度 = Temp / 8 – 256。 3.2.2 字符串数据格式
数据以字符串形式输出,单位为 m,比如测距为 1.21m,则输出字符串 1.21,后跟转义字符\r\n。
3.3 I²C 数据通信
TF02-Pro 同时支持 I²C 数据通信接口,默认配置详见表 3- 3。 表 3- 3 TF02-Pro 数据通信协议——I²C 默认参数
通信接口 I²C 最大传输速率 400kbps 主从模式 从机模式 默认地址 0x10 地址范围 0x01~0x7F
3.4 I²C 模式数据时序说明
与串口通信不同,I 2 C 通信由主机发起,LiDAR 作为从机只能被动收发数据。主机向 LiDAR 写入 配置指令帧后,需要等待足够长的时间,等待处理完该指令后,再进行读取反馈操作,建议等待 时间为 100ms。 表 3- 4 TF02-Pro I²C 模式数据时序说明 写指令 Start Addr W A Byte0 A --- ByteN A Stop
Wait 100ms
读指令 Start Addr R A Byte0 A --- ByteN A Stop
3.5 I/O 数据通信
TF02-Pro 支持 I/O 模式输出,用于探测某一距离范围内是否存在目标物,通过引脚 3(绿色) 的高低电平变化,反馈范围内是否存在物体,I/O 模式工作方式如图 3- 1 所示。其中:
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
通信协议与数据格式
Dist:临界值,滞回区间的近端值,单位 cm,默认为 0; Zone:滞回区间,单位 cm,默认为 0。 当 Zone 设置为 0 时,目标距离小于 Dist 引脚 3 输出近区电平,目标距离大于 Dist 引脚 3 输 出远区电平。如果目标距离恰好在 Dist 处,可能由于测距的波动性导致引脚 3 电平频繁高低跳 变。可以通过设置 Zone,形成滞回区间,避免该问题。当 Zone 不为 0 时,目标距离大于 Dist+Zone 时触发高低电平的跳变,目标距离小于 Dist 时触发电平的跳变。高电平:3.3V;低 电平:0V。
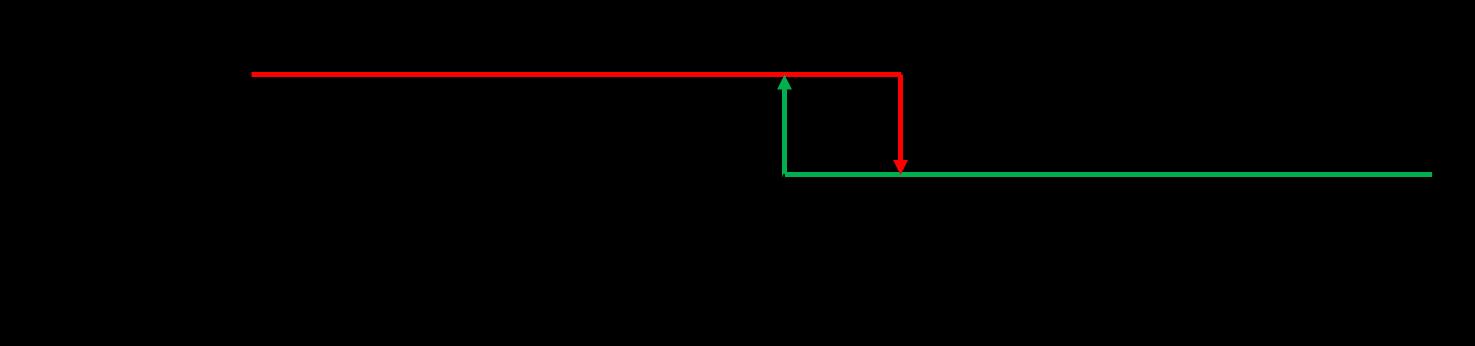
图 3- 1 I/O Mode1 模式下 I/O 模式工作方式
TF02-Pro 支持三种 I/O 模式,默认为 mode0,代表关闭 I/O 模式。mode 参数如下: Mode0:数据输出模式; Mode1:I/O 模式,电平近高远低; Mode2:I/O 模式,电平近低远高。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
自定义配置
4 自定义配置
为了让 TF02-Pro 可以更灵活的解决您的问题,特开放用户自定义配置产品参数的功能。用户可 通过发送相关指令来修改产品的原有参数,如输出数据格式、输出帧率等。 请根据需求修改产品配置,切勿频繁尝试不相关指令,以免指令发送错误造成不必要的损失;请 务必按照本说明书所列指令进行产品配置,切勿发送未声明的指令。
4.1 配置指令说明
针对文中出现的配置指令,请参考如下概念说明: 多字节数据采用小端模式传输,即数据的低字节保存在数据帧的低地址中,如下示例: 设置帧率为 1000Hz,参见表 4- 1 帧率配置项,十进制数 1000 对应十六进制为 0x03E8, 则在数据帧中变现为: 0x5A 0x06 0x03 0xE8 0x03 0x4E 下行:由上位机下发至 LiDAR 的数据指令帧 上行:由 LiDAR 上传至上位机或其它终端的数据指令帧 设置 TF02-Pro 的相关参数,请先将 TF02-Pro 与 PC 建立连接,通过 TF 上位机或者其他串口调 试软件,给产品发送相关配置指令,客户也可以通过自己的串口工具发送相关指令。所有指令在 UART 及 I 2 C 模式下通用。
4.2 参数配置指令
TF02-Pro 通信指令参数配置详见表 4- 1。所有配置完成后,均需要执行保存设置指令,否则 重启后配置失效。 表 4- 1 TF02-Pro 参数配置指令说明 配置项 下行指令 上行指令 说明 获取固件版本 5A 04 01 5F 5A 07 01 V1 V2 V3 版本号 V3.V2.V1
SU ①
系统复位 ② 5A 04 02 60 5A 05 02 00 61 配置成功
5A 05 02 01 62 配置失败
帧率 ③ 5A 06 03 LL HH 5A 06 03 LL HH SU 1-1000Hz,出厂默认 100Hz
SU
单次触发指令 5A 04 04 62 数据帧 将帧率设置为 0,使用本指令触
发测试
输出模式 5A 05 05 01 65 5A 05 05 01 65 标准 9 字节(cm),出厂默认
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
自定义配置
5A 05 05 02 66 5A 05 05 02 66 字符串格式(m) 5A 05 05 06 6A 5A 05 05 06 6A 标准 9 字节(mm)
出厂默认 115200;数据的低字
波特率 ④ 5A 08 06 H1 H2 5A 08 06 H1 H2 H3 节保存在数据帧的低地址;例:
H3 H4 SU H4 SU 256000(DEC)=3E800(HEX ),
H1=00,H2=E8,H3=03,H4=00
| Parameter | Value |
|---|---|
| 输出开关 5A 05 07 00 66 | 5A 05 07 00 66 关闭数据输出 |
| 5A 05 07 01 67 | 5A 05 07 01 67 使能数据输出 |
| 通信接口设置 5A 05 0A MODE | / 00(UART),出厂默认; |
| SU | 01(I 2 C) |
| 修改 I 2 C 从机地 5A 05 0B ADDR | 5A 05 0B ADDR SU 修改 I 2 C_slave_addr,出厂地 |
| 址 SU | 址 0x10 |
| 5A 05 00 01 60 | 数 据 帧 ( 标 准 9 字 节 |
| 获取测距结果 | (cm)) 仅 I 2 C 模式下可用 |
| 5A 05 00 06 65 | 数 据 帧 ( 标 准 9 字 节 |
(mm))
MODE 取值: 00: 标准数据模式,出厂默认;
I/O(开关量) 5A 09 3B MODE / 01: I/O 模式,近高远低; 模式使能 DL DH ZL ZH SU 02: I/O 模式,近低远高。
DL/DH 为 Dist 的低/高 8 字节; ZL/ZH 为 Zone 的低/高 8 字节 出厂默认,Strength≤60 后,
| Parameter | Value |
|---|---|
| 信 号 强 度 低 阈 5A 07 22 XX LL | 5A 07 22 XX LL HH Dist 输出值为 4500。 |
| 值 和 低 阈 值 输 HH SU | SU XX=60/10=6(DEC)=06(HEX), |
| 出值 | 4500(DEC)=1194(HEX) , |
LL=94,HH=11
低 功 耗 模 式 使 5A 06 35 0X 00 X(HEX)取值范围 0~A: 能 SU 5A 06 35 0X 00 SU X>0 时,低功耗模式使能;
X=0 时,低功耗模式关闭
恢复出厂设置 5A 04 10 6E 5A 05 10 00 6F 配置成功
5A 05 10 01 70 配置失败
保存设置 ⑤ 5A 04 11 6F 5A 05 11 00 70 配置成功
5A 05 11 01 71 配置失败
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
自定义配置
注意 1 SU 为数据校验和,校验和默认关闭。 2 系统复位指令发送后,请保持通电并等待 1s,否则有可能导致无法复位。 3 自定义帧率需要满足如下公式:2000/n(n 为≥2 的整数)。 4 可配置如下常用波特率:9600,14400,19200,38400,56000,57600, 115200,128000,230400,256000,460800,512000,750000,921600,)。 当帧率较高时 ,建议使用高波特率以确保数据传输稳定。 发送修改波特率指 令后,需要保持通电,切换为目标波特率后,发送保存设置指令才能使设置生 效。 5 所有配置完成后,均需执行保存设置指令,否则设备重启后配置失效。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
测试指南
5 测试指南
5.1 测试工具
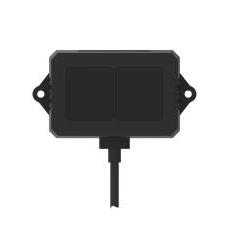
TF02-Pro TTL-USB 板 USB 连接线 电脑 TF 上位机软件
5.2 测试步骤
1) TF 上位机软件下载: 请到北醒官网(https://ai.benewake.com/zh/resources/downloads/tf02-pro/)下载 TF02-Pro 上位机软件。软件 使用详见附录一 TF 上位机使用说明。
2) 设备连线: 连接 TF02-Pro、TTL-USB 转接板和 USB 线,确保无松动,再将 USB 线与电脑连接。
3) 上位机连接: 打开 TF 上位机软件,如图 5- 1,点击①“Product”选择 TF02Pro,点击② “COM”选择占用 的串口(示例中为 COM9),波特率③“Baudrate”选择 115200,点击“CONNECT”,TF 上位 机连接 TF02-Pro。 连接成功后,相关探测信息显示,说明如下: 区域④“TIME LINE CHART”:连续测量数据输出曲线; 区域⑤“REAL-TIME DATA”:显示当前测量值,距离值 Dist、信号强度 Strength、每秒有效数 据量 Effective Points。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
测试指南
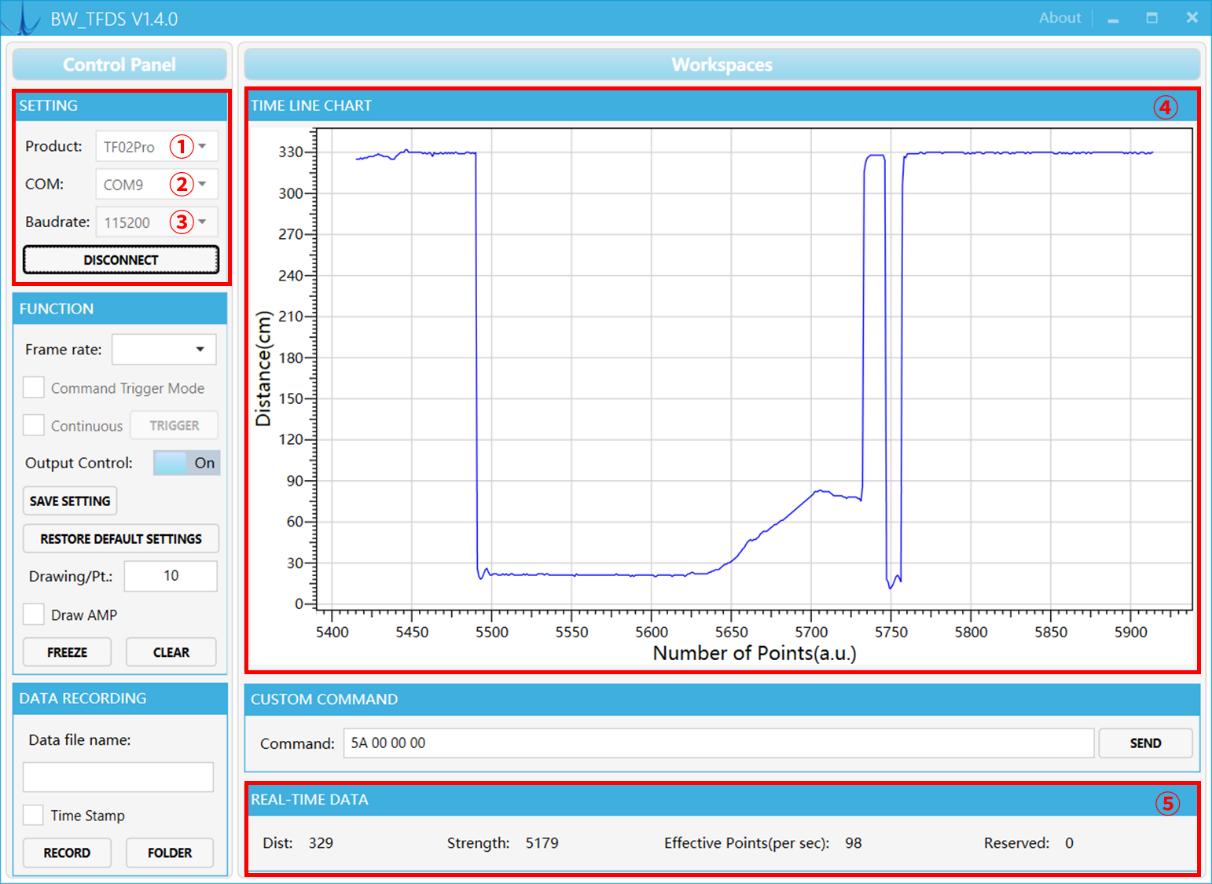
图 5- 1 TF 上位机界面及显示
提示 1 解压安装 TF 上位机软件前请关闭杀毒软件,避免上位机软件中的文件被当成病 毒删除,上位机目前仅支持在 Windows 系统上运行。 2 TTL - USB 板有两个 4P 连接端子,使用标有“TTL_UART”丝印的连接口。 3 若区域④“TIME LINE CHART”没有数据,请检查连接和线序,TF02-Pro 上电成 功,正面看发射透镜内会有微弱的红光。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
固件升级
6 固件升级
TF02-Pro 支持固件升级,当用户产品无法满足当前的使用需求,且北醒官方有相应的固件更新 后,用户可通过“Updater_BENEWAKE”上位机更新产品固件。请联系技术支持人员获取固件 升级上位机。 TF02-Pro 固件升级所需要的工具与快速测试步骤中描述的基本一致,同样需要 TTL-USB 板建立 TF02-Pro 与电脑的连接。升级过程如下:
1) 设备连接后,打开 Updater_BENEWAKE 上位机,配置①COM 选择占用串口(示例中为 COM9),配置②波特率为 115200,点击③Connect 建立 TF02-Pro 与上位机连接,如图 6- 1 所示。
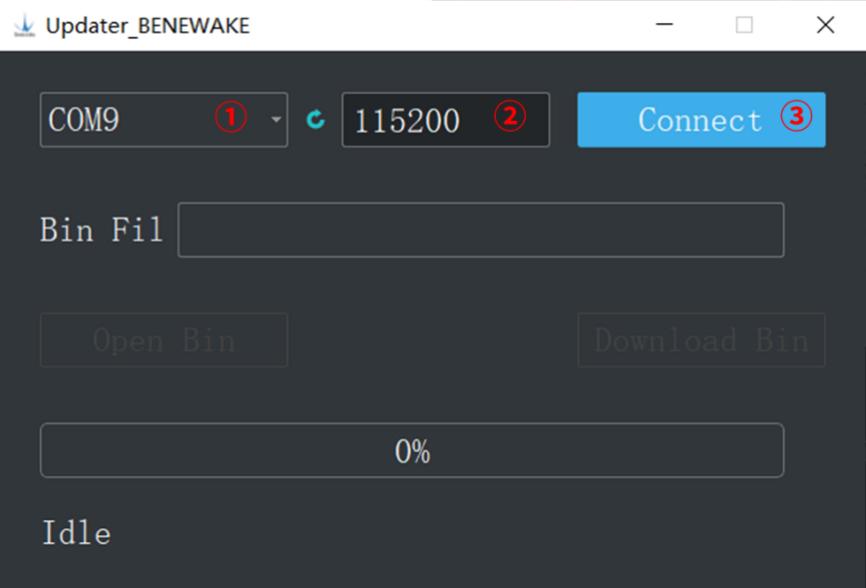
图 6- 1 Updater_BENEWAKE 上位机配置
2) 连接后,点击④Open Bin 选择需要更新的固件文件,文件上传完成后会有提示⑥Read bin done。随后点击⑤Download Bin 开始固件升级,如图 6- 2 所示。
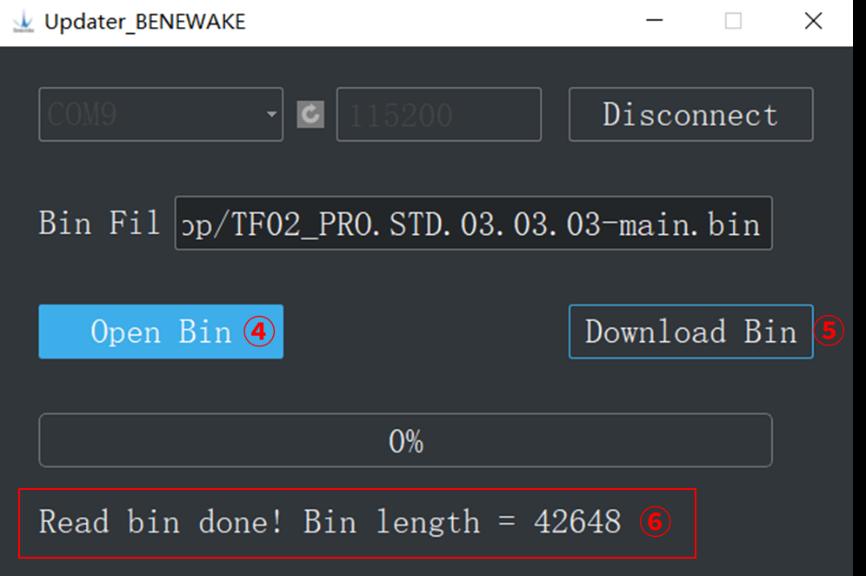
图 6- 2 Updater_BENEWAKE 上位机上传固件文件
3) 进度条增长至 100%,升级完成,并提示⑦Jump done,如图 6- 3。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
固件升级
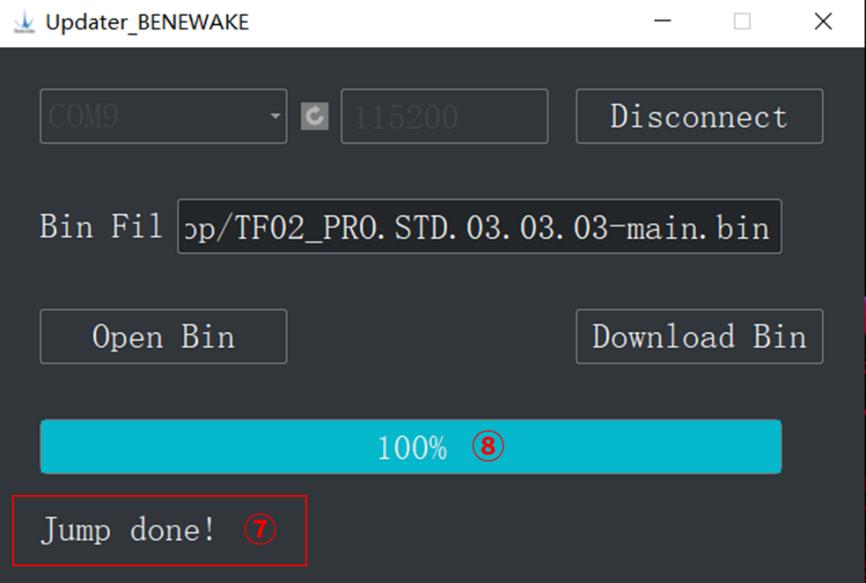
图 6- 3 升级完成
注意 Updater_BENEWAKE 上位机和固件文件需要放在纯英文路径下。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
常见问题及处理
7 常见问题及处理
1) 正常使用 TF02-Pro 情况下,有时距离值会跳变为 4500。 原因: 由于测试环境不同(被测目标的反射率和环境光干扰等),TF02-Pro 探测的信号强度会受到不同 程度的影响。为保证测量数据的可靠性和稳定性,TF02-Pro 内部做了算法剔除,当信号强度低 于 60 时,默认状态下 TF02-Pro 的距离值会反馈为 4500,仅用于提示用户该数据不可信。 处理措施: 请您将此类数值当作触发信号,以保证在 TF02-Pro 输出不可信数据时,您的系统可采用其他可 信数据做下一步判断决策。
2) LiDAR 输出距离值与实际距离误差较大。 原因①: TF02-Pro 数据通信协议解析错误。 处理措施: 检查数据通信解析方式,如错误,请查看数据格式,调整解析方式。 原因②: 限于 TF02-Pro 的物理原理,被测目标为高反射率(镜面、光滑瓷砖等)或透明(玻璃、水等) 物质时,可能出现所述现象。 处理措施: 请尽量避免在此种情况下使用。 原因③: 产品透镜处有杂物遮盖。 处理措施: 请用干燥的无尘布轻轻将杂物擦除。
3) TF02-Pro 输出异常距离值 65535. 原因: 当遇到高反射率的被测物时(如镜面,水等),接收信号会饱和,此时 Strength=65535,Dist 输出值会变为 65534;当信号强度不足、低于 60 后,Dist 输出值会变为最大值 4500。 处理措施: 请尽量避免在此种情况下使用。
4) TF02-Pro 没有数据输出。 原因: 产品出厂前会经过严格的审检,以保证出厂的产品都可正常使用。因此可能是运输或者使用过程 中的意外情况导致工作异常。 处理措施: 检查供电是否正常,电压是否在额定电压范围内。如供电正常,TF02-Pro 发射镜头内会有微弱
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
常见问题及处理
红光。 检查 TF02-Pro 接线顺序是否正确,连接是否可靠。 检查数据解析是否正确,请按照说明书说明的数据格式进行解析。 如仍未解决问题,请联系技术支持。
5) LiDAR 连接上位机后,无数据输出。 原因①: 目前上位机仅支持 Windows 操作系统,其他系统暂不支持。 处理措施: 更换为 Windows 操作系统的 PC。 原因②: TTL - USB 板连接不良。 处理措施: 检查 TTL -USB 板与 TF02-Pro 和 PC 的连接是否正确可靠。 原因③: 串口驱动未正确安装。 处理措施: 重新插拔 USB 连接线,尝试重新安装驱动,或去网上直接搜索驱动程序下载安装。 如果仍不能正常使用上位机,请联系我司技术支持。
6) TF02-Pro 在白板 40m 处精度变差、数据波动变大。 原因: 前端镜筒周围有金属材质的物体。 处理措施: 将镜筒附近的金属物体移开或更换为非金属材质。如果您的安装位置中镜筒周围的金属材质不可 变更,同时对极限的距离下数据稳定性和误差有较高要求,请联系我司技术支持。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
附录一 TF 上位机使用说明
附录一 TF 上位机使用说明
TF 上位机目前仅支持在 windows 系统下使用,适用于北醒光子科技有限公司的 TF 系列产品, 但仅限于按照串口通信协议输出的产品,TF02-Pro 具体操作细节见下列说明。
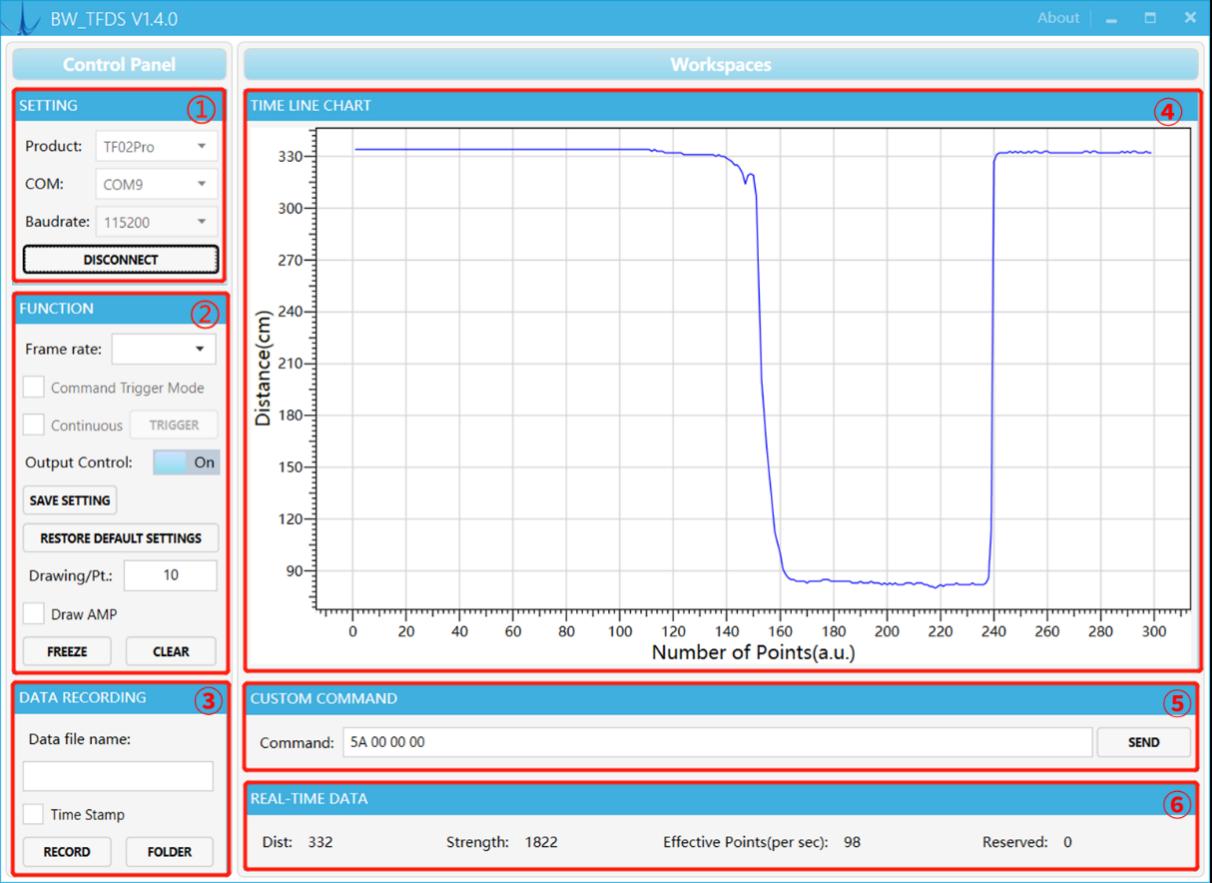
1) 产品型号/串口控制区 SETTING Product: 产品型号选择,如本文中使用 TF02-Pro。 COM: 选择 LiDAR 占用的电脑端口号。 Baudrate: 选择 LiDAR 配置的串口通信波特率,TF 系列 LiDAR 默认波特率为 115200。 CONNECT/DISCONNECT: 点击 CONNECT 按钮,建立与 LiDAR 的连接;当点 击 DISCONNECT 按钮,取消 LiDAR 连接。
2) 功能区 FUNCTION Frame rate: 设置帧率,下拉框中列出可选帧率,选择后立即上校,可在区域⑥中 Effective Points 出查看到帧率变化。 Output Control: 控制 LiDAR 数据输出,默认 ON。 SAVE SETTING: 保存配置,修改 Frame rate 或 Output Control 后,需要执行 SAVE SETTING, 否则 LiDAR 重启后更改的配置丢失。 RESTORE DEFAULT SETTING: 恢复出厂设置。 Drawing/Pt: 默认是 10,即上位机每接收 10 个数据,把 10 个点的数值取平均后在区域④内 绘制一个点。可按需修改(为防止上位机卡顿,数值最好≥10),输入数值后,通过回车键使能。 Draw AMP: 在区域④内绘制信号强度 Strength 的数据曲线,勾选后立即生效。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023
附录一 TF 上位机使用说明
FREEZE/CLEAR: 暂停/取消按钮,点击 FREEZE 后,上位机暂停,用于分析区域④中数据曲线; 点击 CLEAR 后,清除区域④内的数据曲线,重新开始绘图。
3) 数据录制区 DATA RECORDING 数据录制: 在 Date file name 文本框中输入需要保存的数据文件命名,勾选 Time Stamp 后, 保存的数据添加时间戳,通过 RECORD 按钮录制 TF 系列 LiDAR 数据,保存进命名文件中,再 次点击 FINISHED 结束录制。 FOLDER: 打开文件夹,可以查看 RECORD 记录的数据文件。
4) 数据图形区 TIME LINE CHART TF 上位机根据接收到的数据绘制连续的测距图像,纵坐标表示当前测距,横坐标表示有效点计 数。
5) 指令发送区 CUSTOM COMMAND COMMAND: 进行串口指令的发送,需要注意的是输入指令完成后点击回车键,然后再点击上 方的 SEND 按钮。
6) 实时数据区 REAL-TIME DATA Dist:测距值,默认单位 cm。 Strength:信号强度,取值范围 0~65535。 Effective Points(per sec):标识 TF 系列 LiDAR 每秒刷新的有效数据量。
©2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 13/11/2023