
技术资料
TF-UW500 说明书
TF-UW500 用户手册
TF-UW500 用户手册
前言
本用户手册包含 TF-UW500 激光雷达的介绍、使用和维护等内容。正式使用前请仔细阅读本
手册,使用过程请严格按照手册所述步骤执行,以避免产品损坏、财产损失、人身损害或/和违
反产品保修条款。如在使用过程中遇到无法解决的问题,请联系北醒工作人员协助解决。 联系方式
官网地址: https://ai.benewake.com/zh/products/tf-uw500/
联系电话:400-880-9610 咨询技术问题,请联系: support@benewake.com
咨询销售事宜或索取介绍资料,请联系: bw@benewake.com 公司总部地址
北醒(北京)光子科技有限公司
北京市海淀区上地街道海国嘉业科技园 3 层 版权声明
本文档版权归©北醒所有,未经北醒的官方书面许可,请勿对本文档内容进行修改、删减或翻
译。 免责声明
TF-UW500 产品不断改进中,其规格参数会发生迭代变化,请以官网最新版本为准。
目 录
1 激光安全信息......................................................................................................................................................... 2 2 安装与维护............................................................................................................................................................. 2 3 产品概述................................................................................................................................................................. 3 3.1 工作原理.................................................................................................................................. 3 3.2 规格参数.................................................................................................................................. 4 3.3 结构外观.................................................................................................................................. 6 3.4 视场角...................................................................................................................................... 6 4 设备安装................................................................................................................................................................. 7 4.1 机械安装.................................................................................................................................. 7 4.2 连接器...................................................................................................................................... 8 5.1 串口通讯.................................................................................................................................. 9 5.2 I ² C 通信.................................................................................................................................. 10 5.3 自定义配置指令....................................................................................................................10
| Parameter | Value |
|---|---|
| 5.3.1 获取版本号 ID_GET_VERSION=0x01 | .......................................................................................................11 |
| 5.3.2 系统软件复位 ID_SOFT_RESET=0x02 | ................................................................... 11 |
| 5.3.3 设置输出频率 ID_SAMPLE_FREQ=0x03 | ................................................................12 |
| 5.3.4 设置输出格式 ID_OUTPUT_FORMAT=0x05 | .........................................................12 |
| 5.3.5 设置串口波特率 ID_BAUD_RATE=0x06 | .................................................................13 |
| 5.3.6 输出开关 ID_OUTPUT_EN=0x07 | ............................................................................13 |
| 5.3.7 校验和开关 ID_FRAME_CHECKSUM_EN=0x08 | ...................................................14 |
| 5.3.8 通讯接口设置 ID_IF_PROTOCOL=0x0A | ................................................................ 14 |
| 5.3.9 修改 I²C 从机地址 ID_I²C_SLAVE_ADDR=0x0B | ................................................. 15 |
| 5.3.10 恢复出厂设置 ID_RESTORE_DEFAULT=0x10 | ....................................................15 |
| 5.3.11 保存用户设置 ID_SAVE_SETTINGS=0x11 | .......................................................... 16 |
| 5.3.12 设置测距范围 ID_DIST_RANGE=0x3A | ................................................................16 |
附录 I²C 寄存器列表............................................................................................................................................... 18
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
1 激光安全信息
该激光雷达包含红色可见激光点。 根据 IEC 60825-1:2014 / EN 60825-1:2014+A11:2021,该激光产品满足激光级别 1。
注意!
如使用此处所列以外的操作设备或校准设备或采取其他操作方式,可能带来 辐射危险。
2 安装与维护
注意!
该产品被归类为 1 类激光产品。当测距功能被激活时,激光雷达模块的激光发射器可能会发出激光 辐射,因此激光雷达不应瞄准人类和动物,以确保安全。 本产品是为外露镜头安装而设计和校准的,如果需要在镜头前添加保护窗,则需要确保使用高 透射率和有抗反射涂层的材料。 避免检测现场存在烟雾和雾气。 避免冷凝。 避免直接接触湿气和水。 请勿使用粗糙的织物或脏毛巾或腐蚀性产品来清洁激光镜片。 请勿使用高于规格要求的最大电源电压为产品供电。 用压缩空气清洁激光镜片。需要时,只用柔软、干净的超细纤维布擦拭激光镜片。 确保传感器安装稳固,以防止错误读数或损坏。 只有经过培训和合格的人员才能安装、设置和维修激光雷达激光安全信息。
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
3 产品概述
本章主要介绍 TF-UW500 的工作原理、规格参数、结构外观和视场角度。 3.1 工作原理 TF-UW500 是一款基于脉冲时间飞行法测距(PToF)的传感器,发射端的激光器经过发射透 镜准直发射出脉冲激光信号,经被测物体的反射,回波信号进入接收透镜,被接收端的探测器 检测到。内部电路可计算发射与回波信号的时间差,根据光速即可计算被测物体与 LiDAR 之间 的距离。
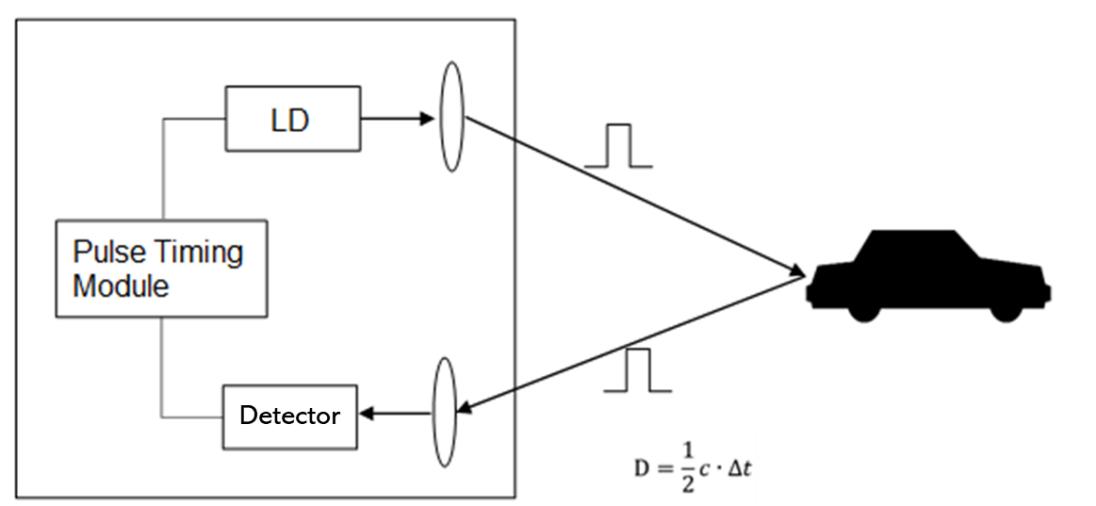
图 1 脉冲时间飞行法测距原理
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
3.2 规格参数
性能参数
| Parameter | Value |
|---|---|
| 产品型号 | TF-UW500 |
| 水下测距范围 | > 5 m (室内,NTU< 0.5,30%反射率,垂直入射) |
| 盲区范围 | ≤ 0.1 m |
| 测距精度 ① | < 3 cm (0.1 ~ 2m) |
| 重复精度 ① | < 1 cm @ 1σ(0.1 ~ 2m) |
| 距离分辨率 | 1 mm |
| 帧率 | 默认 20 Hz |
| 抗环境光 | 100 KLux |
光学性能
| Parameter | Value |
|---|---|
| 光源 | 激光 |
| 中心波长 | 红色可见光 |
| 视场角 | < 0.5° |
| 激光等级 | Class1 (IEC 60825-1:2014; EN 60825-1:2014+A11:2021) |
机械电气参数
| Parameter | Value |
|---|---|
| 平均功耗 ② | < 5V × 100mA |
| 启动峰值电流 ② | < 700mA |
| 供电电压 | DC 5±0.2 V |
| 串口输出 | 3.3 V TTL |
| 连接端子 | 1.0mm-4P,端子型号 HC-1.0-4PWT |
| 工作温度 | 0 ℃ ~ + 50 ℃ |
| 存储温度 | - 20 ℃ ~ + 70 ℃ |
| 防护等级 | NA |
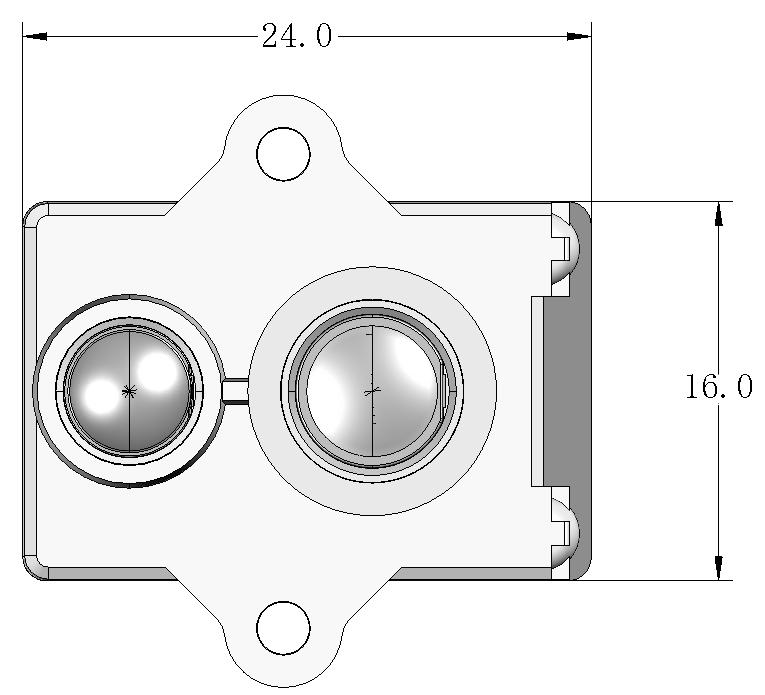
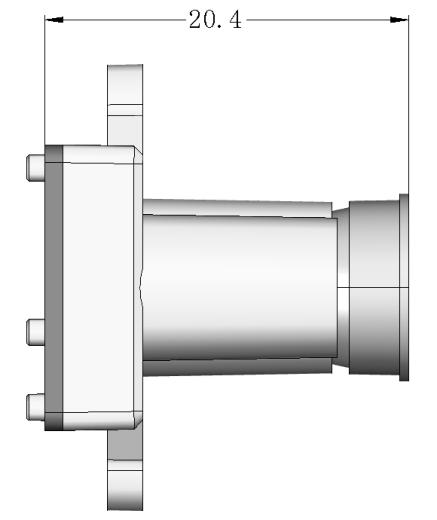
| 典型尺寸 ③ | 24.0 mm × 16.0 mm × 20.4 mm |
| 典型重量 ③ | < 5 g (不含尾线) |
通信接口参数
| Parameter | Value |
|---|---|
| 通信接口 | UART / I 2 C (可通过指令切换) |
| 波特率 | 默认 115200 |
| 数据位 | 8 |
| 停止位 | 1 |
| 奇偶校验位 | None |
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
外形尺寸图(单位:mm)
备注:
1. NTU< 0.5,水面照度 100KLux,30%反射率,垂直入射,雷达位于水下深度超过 1m 时 测量;
2. 室内 0 Klux,25 ℃下测得,仅作参考,环境变化时参数有可能变化;
3. 重量、尺寸为典型值仅作参考,详细公差参数请咨询北醒技术人员。
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
3.3 结构外观 雷达整体外观如下:
图 2 TF-UW500 外观示意图
3.4 视场角 TF-UW500 的视场角如下图所示,光斑形状呈长方形,任意方向发散角均小于 0.5°。
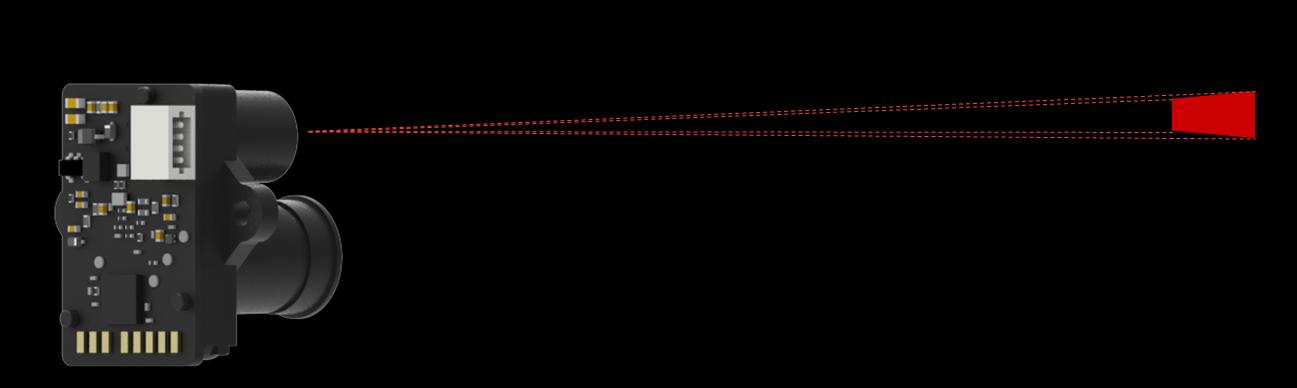
图 3 TF-UW500 视场角示意图
备注: 0.5 ° 是理论值。由于生产加工和安装误差,实际视场角与此理论值会存在一定偏差。
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
4 设备安装
本章主要介绍 TF-UW500 的机械安装和连接器信息。 4.1 机械安装 TF-UW500 有 2 个安装定位孔可供使用,如下图所示:
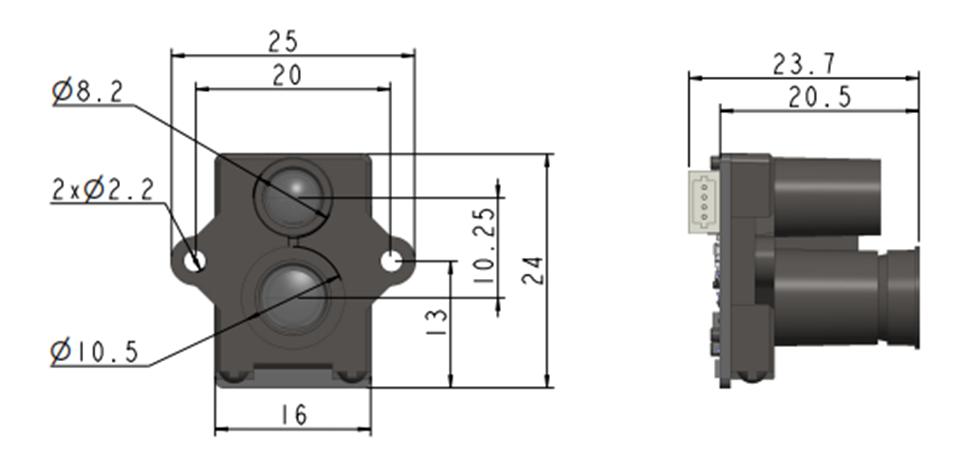
图 4 TF-UW500 安装孔位示意图
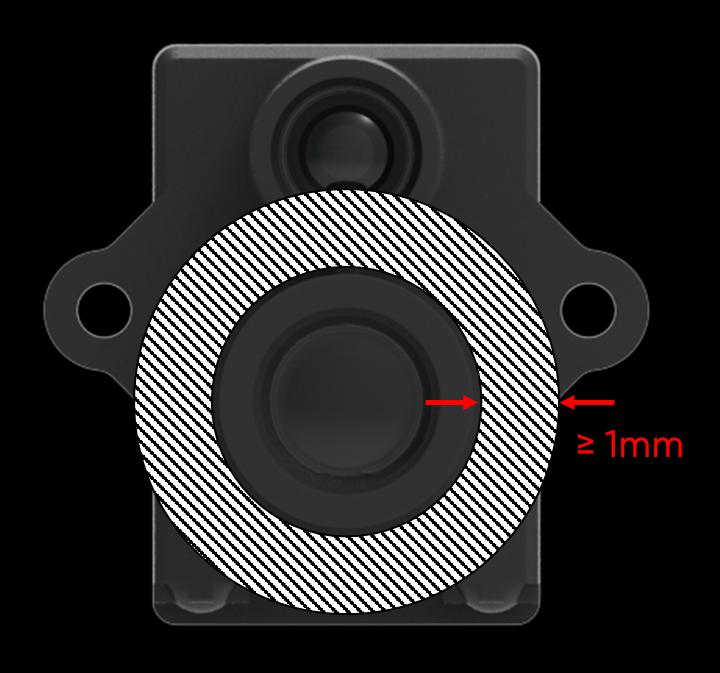
由于光学装配公差需要,请在圆形镜筒周围各个方向至少留出 1mm 的额外空间。
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
4.2 连接器 连接器端子为 1.0mm-4P,端子型号 HC-1.0-4PWT,引脚定义如下图所示:
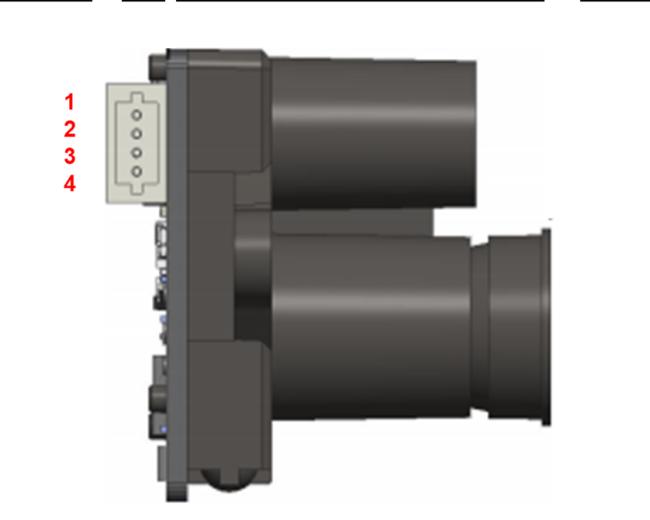
图 5 雷达连接器端子
表 2 端子引脚定义
| Parameter | Value |
|---|---|
| 序号 | UART I 2 C |
| PIN 1 | GND GND |
| PIN 2 | VCC VCC |
| PIN 3 | RX SDA |
| PIN 4 | TX SCL |
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
5 通信协议和数据格式
5.1 串口通讯 要连接两个设备进行 TTL 通信,发射器的 TXD 应连接到接收器的 RXD ,接收器的 TXD 应连接 到发射器的 RXD 。 雷达不含电源开关,当给雷达供电后,数据会开始自动传输。
| Parameter | Value |
|---|---|
| 字符 | 值 是否可配置 |
| 波特率 115200 | 可配置 |
| 数据位 | 8 不可配置 |
| 停止位 | 1 不可配置 |
| 奇偶校验 | 无 不可配置 |
表 3 UART 通信协议
备注: 波 特 率 可 以 设 置 为 9600, 14400, 19200, 38400, 56000, 57600, 115200, 128000, 230400, 256000, 460800, 500000, 512000, 600000, 750000, and 921600。TF-UW500 的默认波特率为 115200。 串口输出格式:
| Parameter | Value |
|---|---|
| 字节 0 1 2 | 3 4 5 6 7 8 |
| 描述 0x59 0x59 Dist_L | Dist_H Peak_L Peak_H Temp Confidence Check_sum |
| Dist :输出水下测距值,空气中需乘以 | 1.33 的系数,可以根据需要配置为以 mm 或 cm 为单 |
位输出,默认为 mm 。 Peak :信号强度。一般情况下, Peak ≥ 200 时数据质量较好; 100 < Peak < 200 时数据重复 精度开始降低; 30 ≤ Peak ≤ 100 时准度和重复精度差; Peak < 30 时信号强度过低,低雷达输 出 65535 。 Temp :芯片温度℃。 Confidence :置信度
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
5.2 I²C 通信 TF-UW500 启动为 I²C 通信模式,引脚 3 为时钟线 SDA ,引脚 4 为数据线 SCL , TF- UW500 做为 I²C 从机,默认从机地址为 0x10,支持最高 400 kbps 的时钟频率。I²C 寄存器 列表见附录 I²C 寄存器列表。 注意:本文档中的 I²C 从机地址是 7-bit 的数值,可用范围是[0x08, 0x77],十进制[8, 119]。I ²C 开始信号后发送的第一个字节,需要先将 7-bit 的地址左移一位(乘以 2),再补充最低 位的读写标志。如 TF-UW500 的默认从机地址为 0x10,写操作地址为 0x20,读操作地址为 0x21。 写寄存器时序: Start Slave Addr W Ack Register Addr Ack Data1 Ack … DataN Ack Stop 读 寄存器时序: Start Slave Addr W Ack Register Addr Ack Stop
Start Slave Addr R Ack Data1 Ack … DataN Nack Stop
其中读寄存器时序中,主机可以不产生第一个 Stop 信号,直接产生第二个 Start 信号。最后 一个 Nack 也可以是 Ack 信号。 通过 I²C 写寄存器后,TF-UW500 需要一段时间进行处理才能生效,如果用户需要读回寄存器 值进行验证,建议在写操作之后等待 100ms 再进行读操作。
5.3 自定义配置指令 TF-UW500 中的一些参数客户可以进行自定义配置,例如数据帧格式、帧率等,可以通过发送 特定指令进行更改,所有参数在配置成功后均会保存在 Flash 中,重新上电时无须再次配置。
| Parameter | Value |
|---|---|
| 数据位 定义 | 描述 |
| Byte 0 帧头 | 固定为 0x5A |
| Byte 1 帧长度 | 指令帧总长度(包含 Head 和 Checksum,单位为字节) |
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
| Parameter | Value |
|---|---|
| Byte 2 帧 | ID 代表不同功能指令的解析方式 |
| Byte 3~Byte N-2 Payload | 数据段,根据 ID 进行解析,数据为小端格式 Opt:非 1 读取;1,写入 |
| Byte N-1 Check sum | 对从 Head 到 Payload 的所有字节进行求和计算,取低 8 位 |
发送指令时请按照以下步骤:
1. 将参数值修改位十六进制
2. 将十六进制数值放入某指令中
3. 计算校验和,将低 8 位放入指令中 例如,将波特率修改为 460800,首先将 460800 更改为 HEX(0x00 07 08 00), 然后计算校 验和为 0x77,可以得到如下指令-5A 08 06 00 08 07 00 77。 配置参数时请遵循特定格式和规则,避免发送随机的指令。
5.3.1 获取版本号 ID_GET_VERSION=0x01 下行: 字节 0 1 2 Len-1 描述 Head(0x5A) Len ID Check_sum 上行: 字节 0 1 2 3-5 Len-1 描述 Head(0x5A) Len ID Version Check_sum Version : 例如,第 3、4、5 字节分别为 112、50、9,表示版本号 9.50.112。 举例:指令 [5A 04 01 5F] 5.3.2 系统软件复位 ID_SOFT_RESET=0x02
下行:
字节 0 1 2 Len-1 描述 Head(0x5A) Len ID Check_sum 上行: 字节 0 1 2 3 Len-1
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
描述 Head(0x5A) Len ID Status Check_sum Status : 0 :成功,非 0 :失败 说明:被修改但未执行“保存当前设置”操作的配置项,将被复原到初始状态。 举例:指令 [5A 04 02 60] 5.3.3 设置输出频率 ID_SAMPLE_FREQ=0x03
下行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3~4 Len-1 |
| 描述 Head(0x5A) | Len ID FPS Check_sum |
| 默认值 | 20 |
Freq : 雷达实际实现的工作频率。 上行 字节 0 1 2 3~4 Len-1 描述 Head(0x5A) Len ID FPS Check_sum Freq : 雷达实际实现的工作频率。 举例:20Hz [5A 06 03 14 00 77] 5.3.4 设置输出格式 ID_OUTPUT_FORMAT=0x05
下行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3 Len-1 |
| 描述 Head(0x5A) | Len ID Format Check_sum |
| 默认值 | 0x01 |
| Format : 0x01 : 9 字节 | cm 输出, 0x06 : 9 字节 mm 输出 |
上行 字节 0 1 2 3 Len-1 描述 Head(0x5A) Len ID Format Check_sum Format : 雷达实际配置成的输出格式。 举例: 9 字节 mm 输出 [5A 05 05 06 6A]
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
5.3.5 设置串口波特率 ID_BAUD_RATE=0x06
下行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3~6 Len-1 |
| 描述 Head(0x5A) | Len ID Baudrate Check_sum |
| 默认值 | 115200 |
Baudrate : 雷达实际配置成的串口波特率。 说明:可配置的波特率范围[9600,921600],保存后生效。 上行 字节 0 1 2 3~6 7 Len-1 描述 Head(0x5A) Len ID Baudrate Status 0: 成功 Check_sum
!0 :失败
举例: 9600 [5A 08 06 80 25 00 00 0D] 19200 [5A 08 06 00 4B 00 00 B3] 38400 [5A 08 06 00 96 00 00 FE] 57600 [5A 08 06 00 E1 00 00 49] 115200 [5A 08 06 00 C2 01 00 2B] 230400 [5A 08 06 00 84 03 00 EF] 460800 [5A 08 06 00 08 07 00 77] 921600 [5A 08 06 00 10 0E 00 86] 5.3.6 输出开关 ID_OUTPUT_EN=0x07
下行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3 Len-1 |
| 描述 Head(0x5A) | Len ID Enable Check_sum |
| 默认值 | 1 |
| Enable : 0 :输出不使能, | 1 :输出使能 |
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
上行 字节 0 1 2 3 Len-1 描述 Head(0x5A) Len ID Enable Check_sum 举例: 使能输出 [5A 05 07 01 67] 关闭输出 [5A 05 07 00 66] 5.3.7 校验和开关 ID_FRAME_CHECKSUM_EN=0x08
下行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3 Len-1 |
| 描述 Head(0x5A) | Len ID Enable Check_sum |
| 默认值 | 0 |
| Enable : 0 :校验和不使能, | 1 :校验和使能 |
说明:校验和不使能时,雷达不对下行数据帧的校验和做检查,上行数据帧中仍包含正确的校 验和字节。 上行 字节 0 1 2 3 Len-1 描述 Head(0x5A) Len ID Enable Check_sum 举例: 开启校验和 [5A 05 08 01 68] 关闭校验和 [5A 05 08 00 67] 5.3.8 通讯接口设置 ID_IF_PROTOCOL=0x0A
下行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3 4 Len-1 |
| 描述 Head(0x5A) | Len ID Opt If_protocol Check_sum |
| 默认值 | !1 |
Opt :!1 :读取, 1 :写入
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
If_protocol :!1 :串口, 1 : I ² C 上行 字节 0 1 2 3 4 Len-1 描述 Head(0x5A) Len ID Status 0: 成功 If_protocol Check_sum
!0 :失败
举例: 修改为 I²C [5A 06 0A 01 01 6C] 说明:保存后生效 5.3.9 修改 I²C 从机地址 ID_I²C_SLAVE_ADDR=0x0B
下行
| Parameter | Value |
|---|---|
| 字节 0 1 | 2 3 4 Len-1 |
| 描述 Head(0x5A) Len | ID Opt I ² C_slave_addr Check_sum |
| 默认值 | 0x10 |
Opt :!1 :读取, 1 :写入 I ² C_slave_addr : 范围 [0x08, 0x77] ; 上行 字节 0 1 2 3 4 Len-1 描述 Head(0x5A) Len ID Status 0: 成功 I ² C_slave_addr Check_sum
!0 :失败
举例: 修改为 0x20 [5A 05 0B 01 20 8B] 5.3.10 恢复出厂设置 ID_RESTORE_DEFAULT=0x10
下行
字节 0 1 2 Len-1 描述 Head(0x5A) Len ID Check_sum
上行
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3 Len-1 |
| 描述 Head(0x5A) | Len ID Status Check_sum |
| Status : 0 :成功,非 | 0 :失败 |
举例: 指令 [5A 04 10 6E] 5.3.11 保存用户设置 ID_SAVE_SETTINGS=0x11
下行 字节 0 1 2 Len-1 描述 Head(0x5A) Len ID Check_sum
上行
| Parameter | Value |
|---|---|
| 字节 0 | 1 2 3 Len-1 |
| 描述 Head(0x5A) | Len ID Status Check_sum |
| Status : 0 :成功,非 | 0 :失败 |
举例: 指令 [5A 04 11 6F] 5.3.12 设置测距范围 ID_DIST_RANGE=0x3A
下行
| Parameter | Value |
|---|---|
| 字节 0 1 | 2 3 4-5 6-7 Len-1 |
| 描述 Head(0x5A) Len | ID Opt Min_dist Max_dist Check_sum |
| 默认值 | 0 65535 |
Opt :!1 :读取, 1 :写入 Min_dist :输出的最小距离值,单位 mm Max_dist :输出的最大距离值,单位 mm 上行 字节 0 1 2 3 4-5 6-7 Len-1 描述 Head(0x5A) Len ID Status Dist_min Dist_max Check_sum
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
Status : 0 :成功,非 0 :失败 举例: 最小输出距离 200mm,最大输出距离 5000mm [5A 09 3A 01 C8 00 88 13 01]
注意 请勿发送上述没有的指令。
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知
附录 I²C 寄存器列表
| Parameter | Value |
|---|---|
| Address R/W Name | Initial Value Description |
| 0x00 R DIST_LOW | -- cm 为单位输出测距值 |
| 0x01 R DIST_HIGH | -- |
| 0x3C R DIST_LOW | -- mm 为单位输出测距值 |
| 0x3D R DIST_HIGH | -- |
| 0x02 R PEAK_LOW | -- |
| 0x03 R PEAK _HIGH | -- |
| 0x04 R TEMP_LOW | -- 0.01 摄氏度 |
| 0x05 R TEMP_HIGH | -- |
| 0x0A R VERSION_REVISION | -- 修订版本 |
| 0x0B R VERSION_MINOR | -- 次版本 |
| 0x0C R VERSION_MAJOR | -- 主版本 |
| 0x10-0x1D R SN | -- 生产编码, 0x10 存放第一个字节 ASCII 码, 14 字节, |
| 0x1E W/R IF_PROTOCOL | 0x00 0x00: 0x01: I 2 串口模式 C 模式 |
保存重启后生效
| Parameter | Value |
|---|---|
| 0x20 W SAVE | -- 写 0x01: 保存当前寄存器值 |
| 0x21 W SHUTDOWN/REBOOT | -- 写 0x02: 重启 |
| 0x22 W/R SLAVE_ADDR | 0x10 范围 : [0x08, 0x77] |
©2025 北醒(北京)光子科技有限公司 · 版权所有 · 如有更改,恕不另行通知