
适用场景
适用于水下或近距离测距,以及需要紧凑模组集成的设备。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
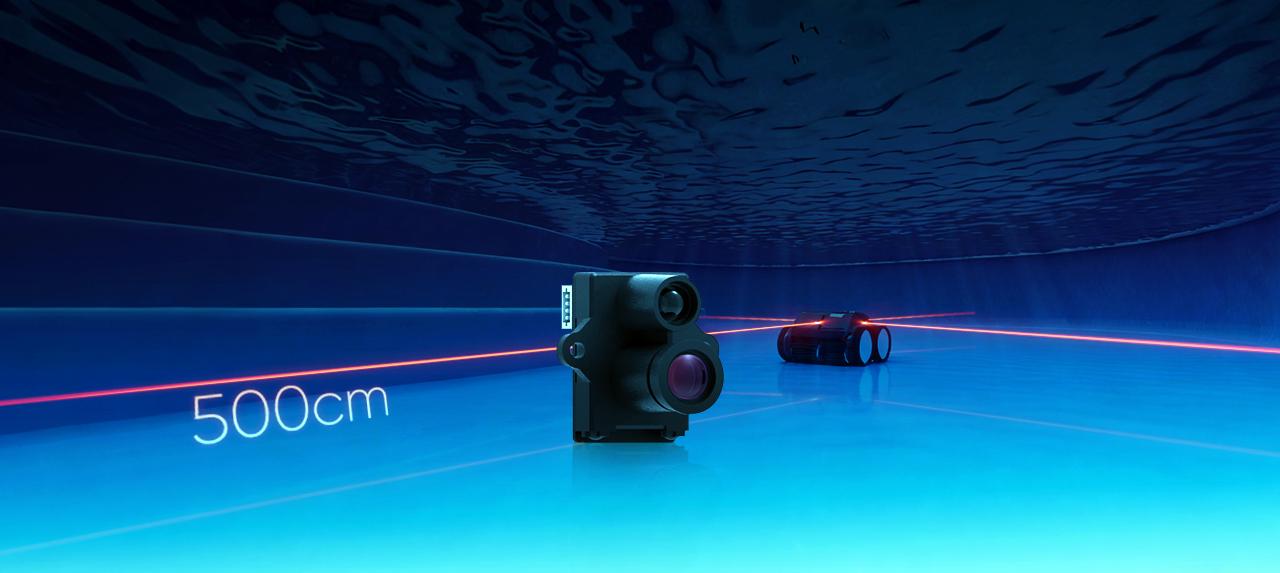
TF-UW500采用dToF方案,维持上一代产品的小体积、低功耗优势的基础上,在低浊度水中把55cm的测距量程提升10倍以上,以 助力机器人实现 “精准建图 + 稳定定位” 的双突破。
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 0.1 ~ 5 m | 精度 | < 3 cm (0.1 ~ 2 m) |
| 帧率 | 20 Hz | 通信接口 | UART,I²C |
| 防护等级 | without enclosure | 产品尺寸 | 24mm×16mm ×20.4mm |
| 功耗 | ≤ 0.5 W | 重量 | < 5 g |
| 视场角 | < 0.5° | 输出数据 | 3.3 V TTL |
| 工作电压 | DC 5±0.2 V |
适用于水下或近距离测距,以及需要紧凑模组集成的设备。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
TF-UW500 不适用于超出本型号数据手册量程、精度或接口能力的测量任务,也不应替代需要认证冗余的安全系统。
条件:若目标需求超出规格边界,应先进行选型评估或联系技术支持。
TF-UW500 在标准条件下(NTU < 0.5、30% 反射率、垂直光束入射、水深 > 1 m)实现了水下超过 5 米的探测范围。它的盲区≤ 0.1 m,因此不适合低于该阈值的超近距离目标。
TF-UW500 支持 UART 和 I²C 接口,可通过命令进行切换。默认 UART 波特率为 115200(可配置),具有 8 个数据位、1 个停止位、无奇偶校验,使用 1.0 mm 4 针连接器 (HC-1.0-4PWT) 和 3.3 V TTL 逻辑电平。
TF-UW500 专为在强阳光下运行的室外泳池清洁机器人而设计,利用其水下功能、高环境光阻力 (100 KLux) 和红色激光波长。它非常适合游泳池和类似水生环境中的机器人泳池导航、水位检测和避障。
在 0.1–2 m 范围内,TF-UW500 在 1σ 置信区间内提供优于 3 cm 的精度和优于 1 cm 的重复性。距离分辨率为 1 毫米,可实现机器人导航和液位监测应用的精确水下测量。
TF-UW500 的工作温度范围为 0 °C 至 +50 °C,存储温度范围为 -20 °C 至 +70 °C。请注意,数据表中没有指定 IP 等级;潮湿环境下部署前应与北醒技术人员确认防水规格。
TF-UW500 需要 DC 5±0.2 V 电源,平均功耗小于 500 mA (5 V × 100 mA)。启动时的峰值浪涌电流可达700mA,因此为了稳定运行,建议提供足够的电源容量和瞬态余量。
TF-UW500 尺寸为 24.0 毫米 × 16.0 毫米 × 20.4 毫米,重量不到 5 克(不含电缆)。这些紧凑的尺寸使其非常适合集成到空间有限的机器人平台和海底设备中。
TF-UW500 的最小盲区为 0.1 m,因此无法可靠地检测距离小于 10 cm 的目标。此外,数据表未指定 IP 等级,这意味着无法仅根据已发布的规格来验证防水完整性。高浊度水平下性能会下降(额定 NTU < 0.5);浑浊的水会显着降低检测范围。
TF-UW500是北醒首款水下级红色激光单点激光雷达(大多数竞争对手使用NIR/850 nm)。与干燥环境下的 TF-mini/TF03 系列不同,它具有增强的光学设计,可实现水传输和环境光抑制 (100 KLux),但范围仅限于 >5 m,而地面 TF 型号则为 >25 m。与 Lightware LW 系列水下模块进行直接技术比较需要其完整规格。
TF-UW500 的 UART 和 I²C 接口可与 Arduino、PLC、嵌入式 Linux 系统和基于 ROS 的机器人平台集成。 3.3V TTL逻辑电平与标准微控制器GPIO兼容;对于 5 V 系统,需要一个电平转换器。具体集成示例(固件库、ROS 驱动程序、示例代码)应向北醒支持索取。