
技术资料
AD2-S-X3 上位机使用说明书
Benewake LiDAR Viewer
Benewake LiDAR Viewer
上位机使用说明
目录
1 简介 1.1 目的................................................................................... 1
..............................................................................1 1.2 系统介绍..........................................................................1 1.3 术语和缩写词......................................................................1 1.4 使用前注意事项....................................................................2
2 文件结构 3 界面介绍............................................................................... 3............................................................................... 4 4 功能介绍 4.1 点云显示及图像调整............................................................................... 5
| Parameter | Value |
|---|---|
| 4.1.1 点云显示 | .................................................................. 5 ................................................................ 5 |
| 4.2 录制与播放点云数据 4.1.2 点云图像调整 | .............................................................. 8 |
| 4.2.1 录制与播放 *.PCD 文件 | ............................................................... 11 .................................................... 11 |
| 4.2.2 录制与播放 *.PCAP 文件 4.2.3 保存 *.CSV 文件 | .......................................................... 15 ................................................... 13 |
| 4.3 设备管理栏相关功能 | ............................................................... 16 |
4.4 工具栏相关功能...................................................................17
| Parameter | Value |
|---|---|
| 4.4.1 刻度显示 4.4.2 色相指示条 | ................................................................. 17 ............................................................... 18 |
| 4.4.3 测距 4.4.4 点云框选 ..................................................................... 19 | ................................................................. 20 |
| 4.4.5 透视投影 4.4.6 正射投影 | ................................................................. 21 ................................................................. 22 |
| 4.5 菜单栏相关功能 4.4.7 旋转功能 | ................................................................. 23 |
...................................................................24
4.5.1 文件 4.5.2 窗口..................................................................... 24..................................................................... 25 4.5.3 设备信息 4.5.4 配置设备................................................................. 26................................................................. 27 4.5.5 点云显示 4.5.6 帮助..................................................................... 29................................................................. 28
简介
1 简介
1.1 目的
本文旨在说明 Benewake LiDAR Viewer 上位机(以下简称 BLV)的基础功能、操作方法及注意 事项。
1.2 系统介绍
BLV 是 AD2 激光雷达配套使用的上位机程序,主要用于实时显示、录制和播放点云数据。BLV 基 于 Windows 10 平台编译,推荐在 Windows 10 及以上系统安装、使用。
1.3 术语和缩写词
| Parameter | Value |
|---|---|
| 术语与缩写词 | 含义 |
| MDOP IP | 雷达通讯使用的网络协议地址 主数据传输端口 |
| DCSP DSOP | 设备控制指令传输端口 设备状态信息传输端口 |
| *.pcd *.csv | 上位机保存点云数据的一种文件格式,可直接用 Excel 或 Word 查看 上位机保存点云数据的一种文件格式,可直接使用上位机读取播放 |
| *.pcap | 上位机保存点云数据的一种文件格式,可直接使用上位机读取播放 表 1 术语与缩写词 |
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
简介
1.4 使用前注意事项
1. 使用雷达前,需先更改电脑 IP 地址。 网络和 Internet → 以太网 → 更改适配器选项 → 属性 → Internet 协议版本 4 (TCP/IPv4),设置主机 IP 地址,与雷达 IP 地址保持在同一网段(即 0 网段),子网掩码 255.255.255.0 ,本说明使用的主机 IP 地址为 192.168.0.3 (最后一个字节不和所连设备 IP 一致即可)。
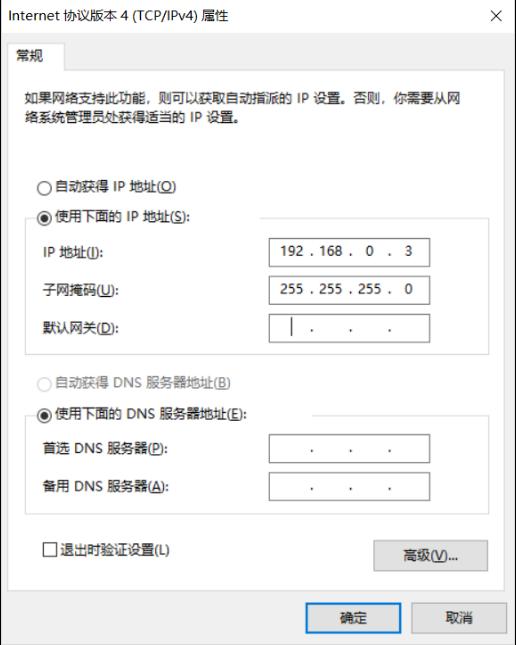
图 1 设置 IP 地址
2. 请确认已关闭电脑防火墙(此为非必选项:如未能正常连接,请再尝试此步骤关闭防火 墙)。 控制面板 → 系统和安全 → Windows Defender → 启动/关闭 Windows Defender 防火墙。
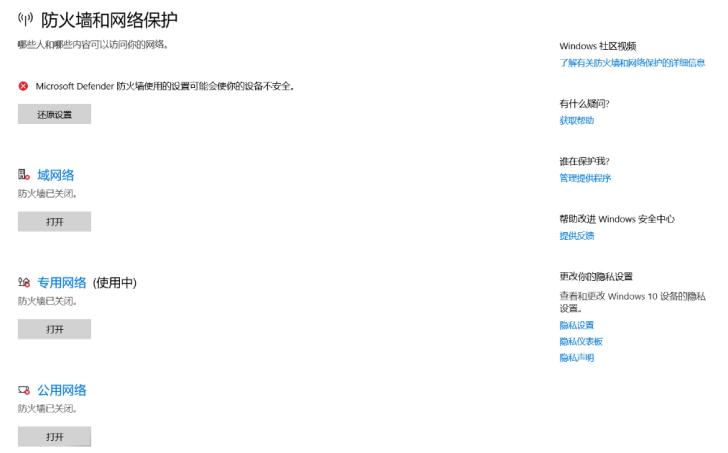
图 2 关闭防火墙
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
文件结构
2 文件结构
BLV 文件结构(部分文件)如图所示,双击 Benewake_LiDAR_Viewer.exe 即可打开上位机程序。
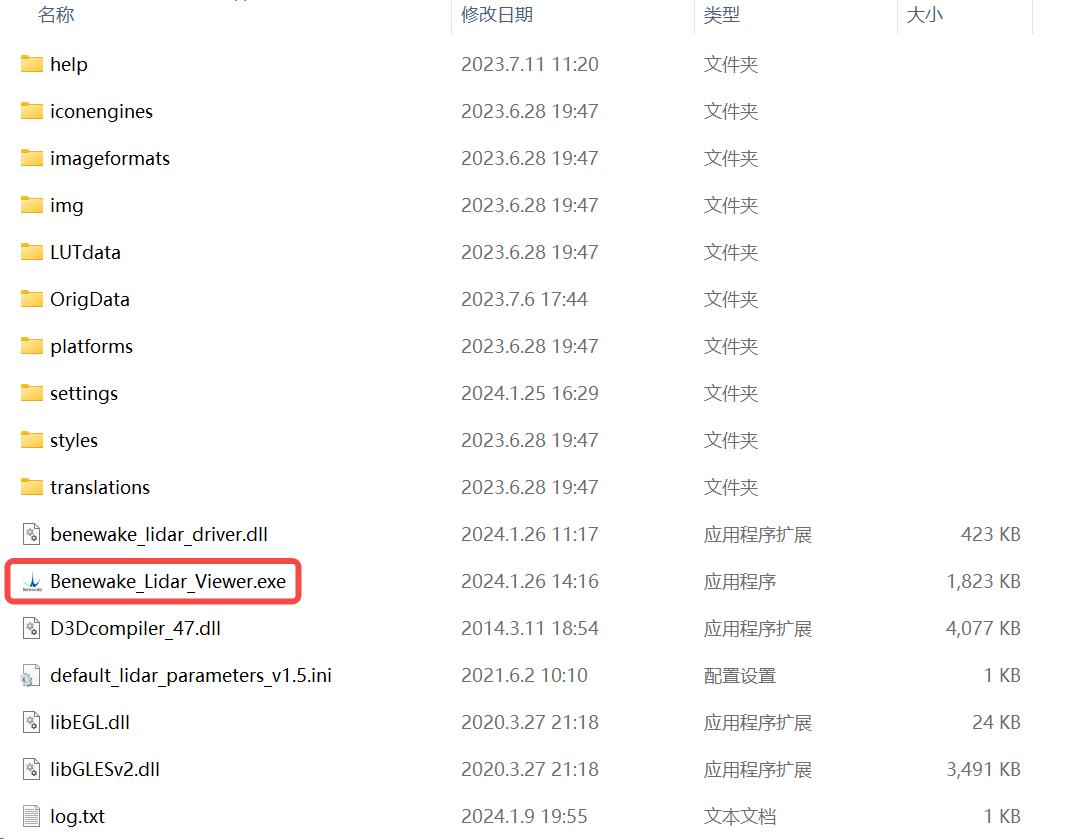
图 3 文件结构示意图
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
界面介绍
3 界面介绍
BLV 主界面如下图所示:
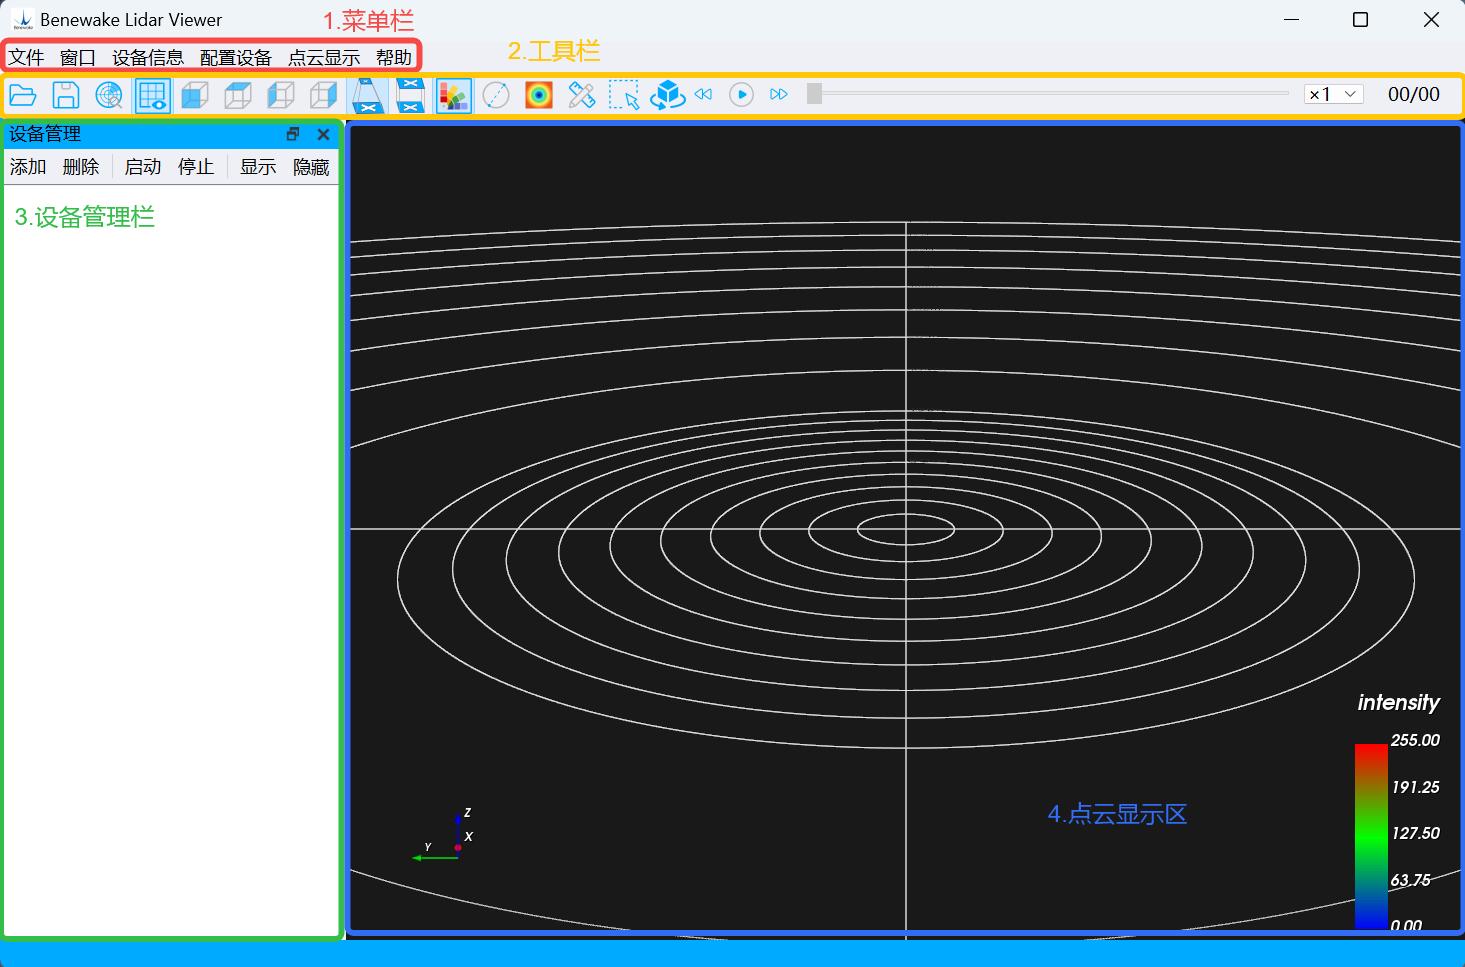
图 4 Benewake LiDAR Viewer 主界面
1. 菜单栏:基础配置选项 2. 工具栏:基础功能选项,具体功能如下表:
图标 功能 图标 功能
回放 *.PCD 文件 正射投影 保存*. PCD 文件(从雷达) 显示色相指示图 搜索当前网络中的设备 设置点尺寸 显示刻度 测距 正视图 框选 俯视图 漫游旋转 左视图 播放 右视图 暂停
透视投影
表 2 工具栏图标含义
3. 设备管理栏:管理设备增删,控制设备启停,显示设备信息及连接状态等。 4. 点云显示区:显示实时点云或播放点云数据文件。
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4 功能介绍
4.1 点云显示及图像调整
4.1.1 点云显示
1. 请先根据 2. 打开 BLV 应用程序,共有两种方法添加雷达: 1.4 章节做好使用前配置。
【方法一】 (1)点击 设备管理栏 → 添加 按钮,设置雷达的 IP、PORT、DSOP。
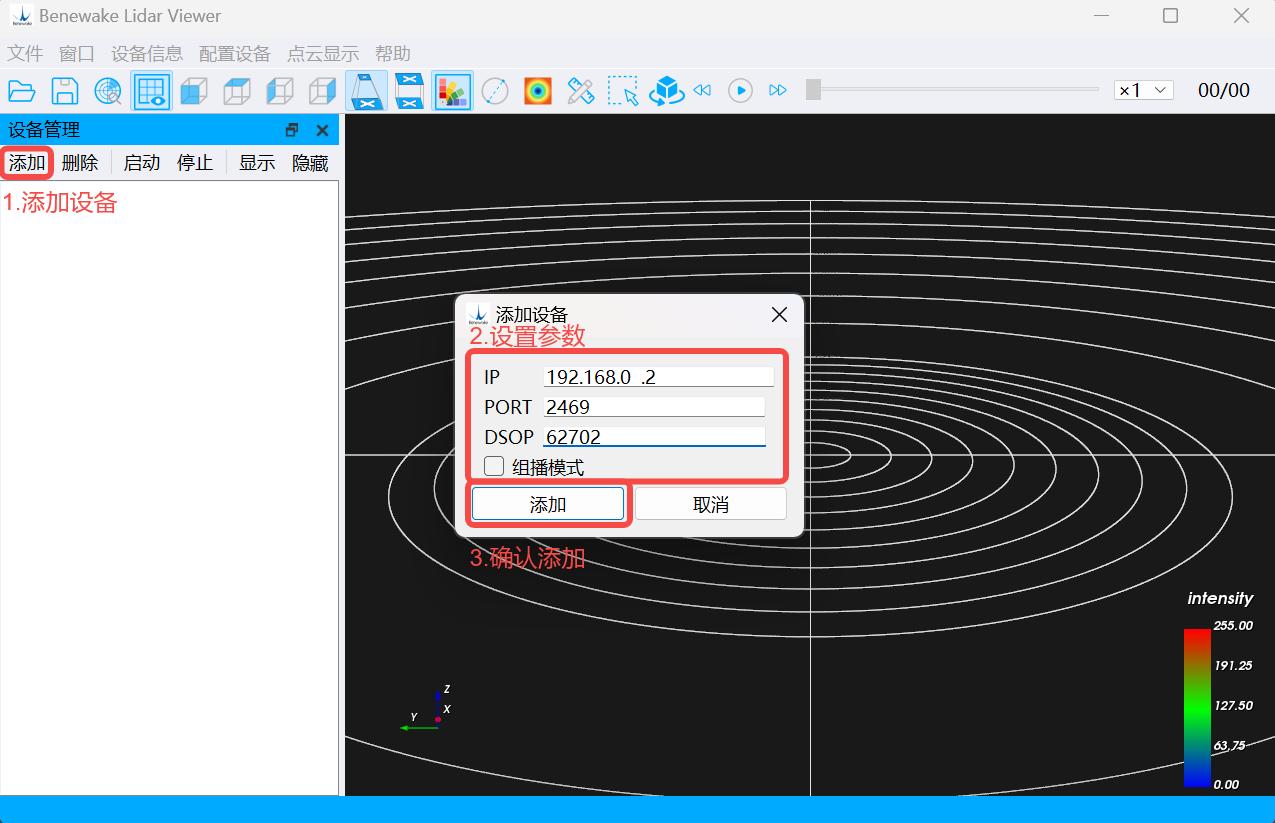
图 5 添加设备信息
| Parameter | Value |
|---|---|
| 一般情况下,参数设置如下表所示: 参数项 | 参数值 |
| PORT IP | 192.168.0.2 2469 |
| 组播模式 DSOP | 不勾选 65000 |
| (3)最后确认添加即可。 | 表 3 雷达添加参数设置 |
【方法二】 (1)点击 工具栏 中的 可完成添加。 图标,搜索设备(搜索端口为 65000),如图所示,点击 确定 即
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
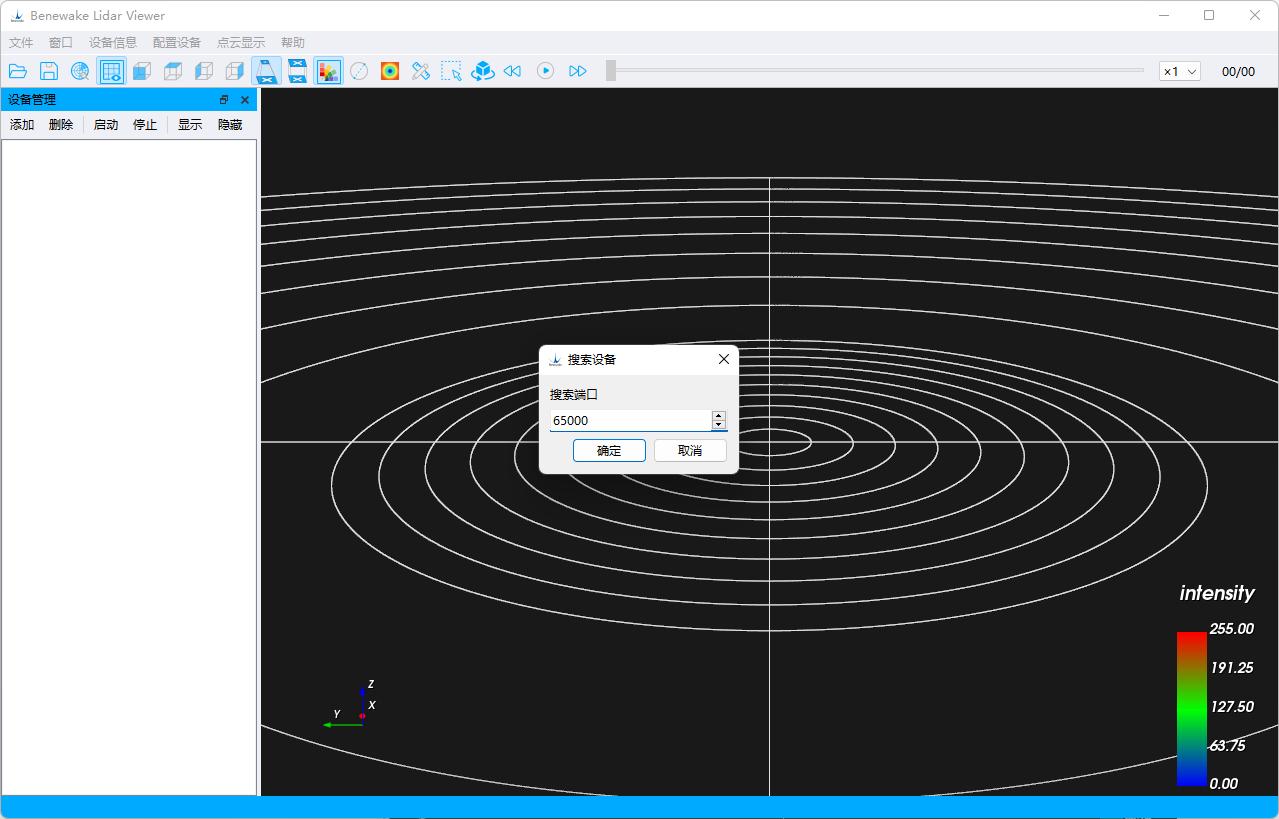
图 6 搜索设备
(2)完成添加后,会在 设备管理栏 显示设备信息,如下图所示: (由于设备不同,设备信息不完全相同,图中设备信息仅供参考)
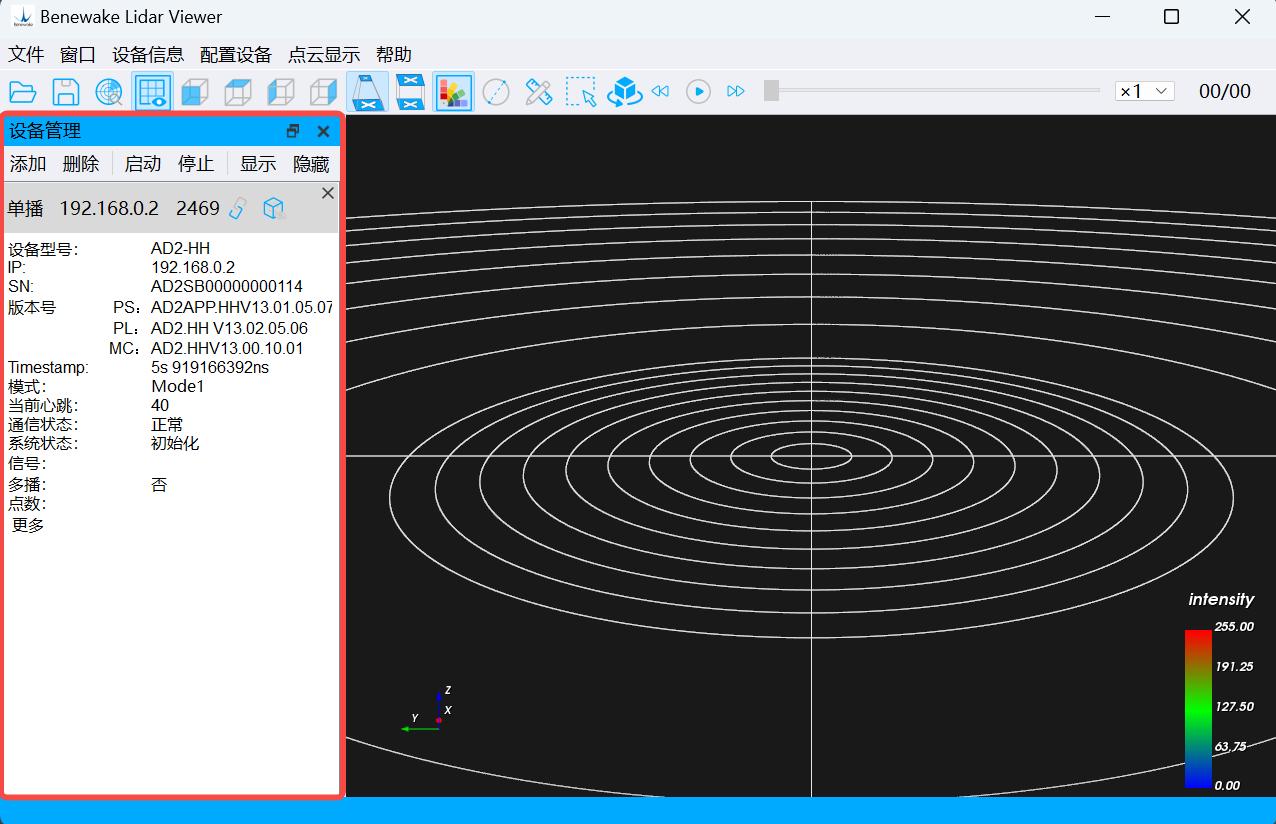
图 7 设备添加完成
启动雷达 完成设备添加步骤后,即可点击 设备管理栏 → 启动 按钮,稍等片刻,即开始获取点云数据, 并在 点云显示区 实时显示。点击 停止 按扭可使雷达停止工作。
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
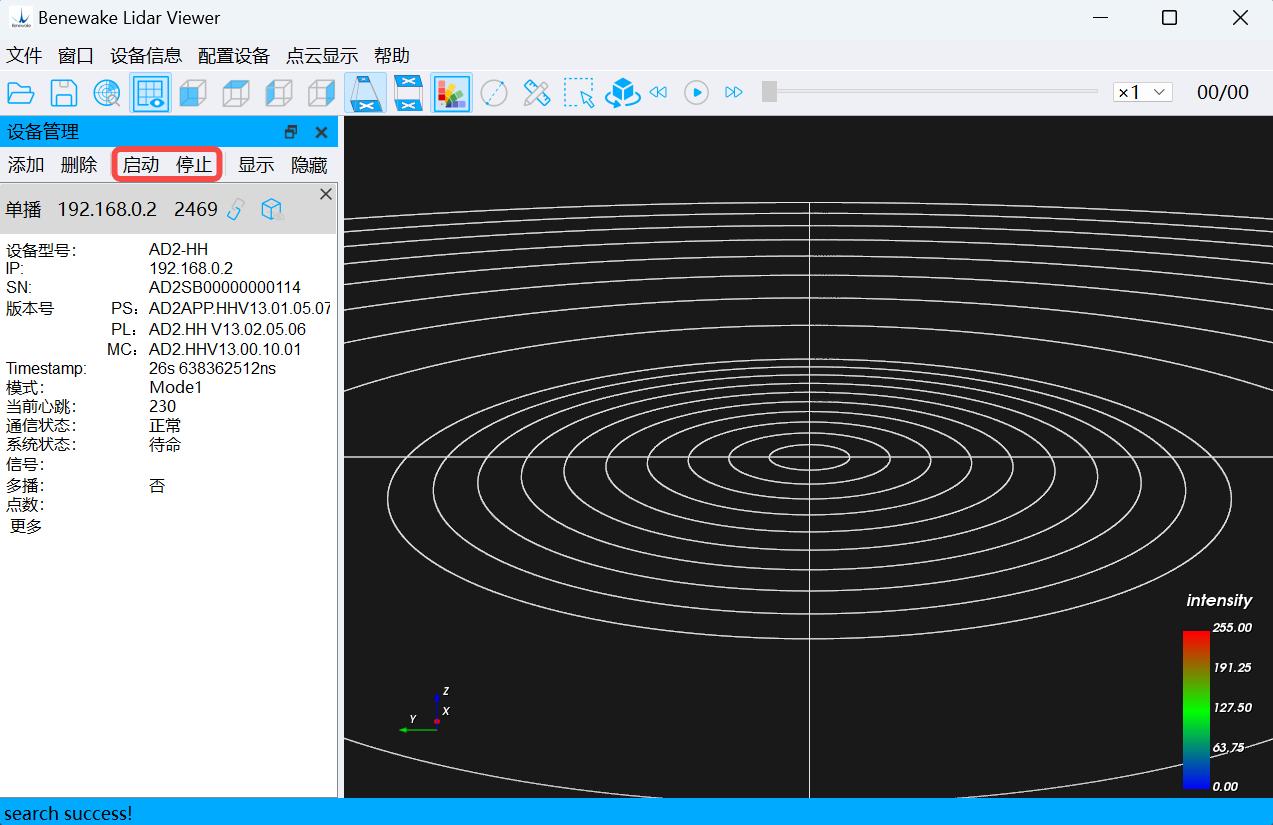
图 8 设备启动/关闭
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.1.2 点云图像调整
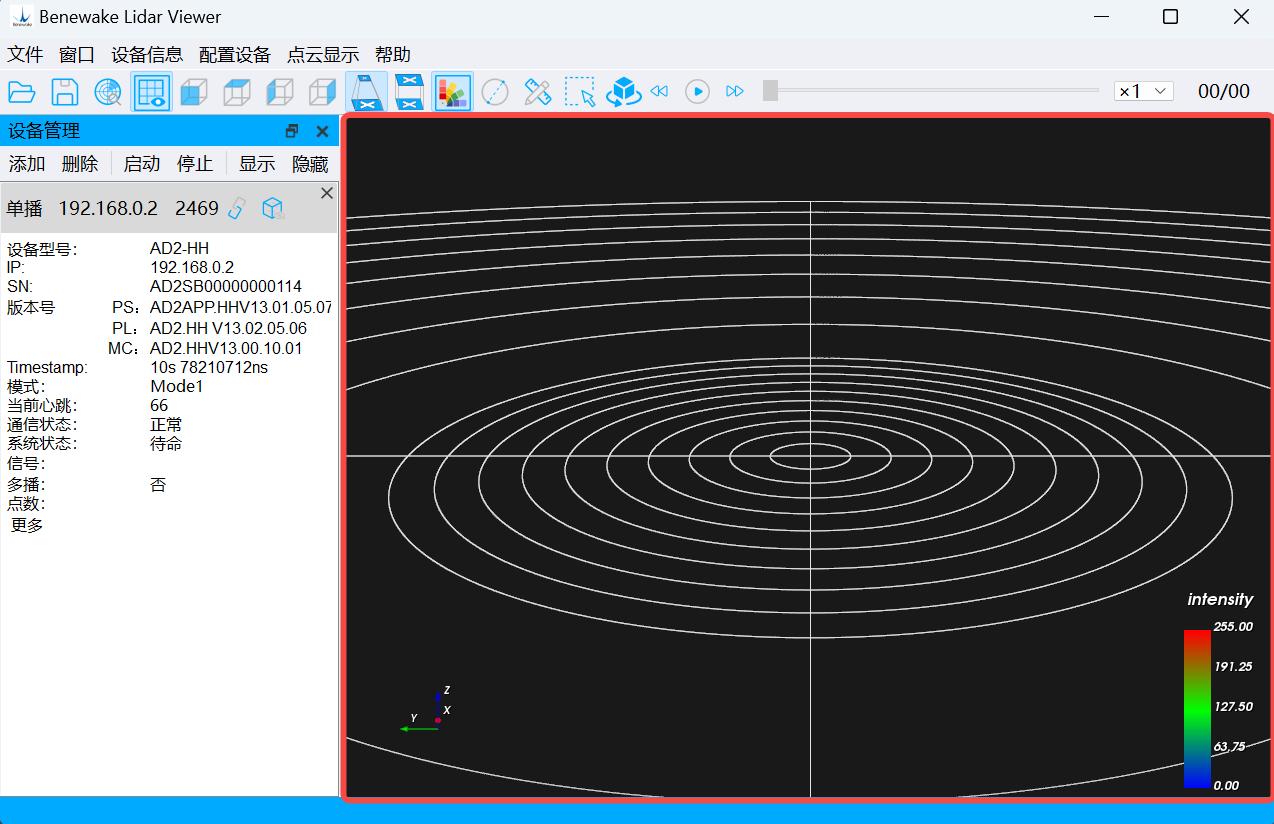
1. 点云图像调整:如图中红框圈中区域,
| Parameter | Value |
|---|---|
| 具体操作方法如下表: | 图 9 点云显示区 |
| 改变点云图像观看角度 调整效果 | 按住鼠标左键,向不同方向拖拽 操作方法 |
| 放大/缩小点云图像 整体移动点云图像 | 按住鼠标滚轮(中键),向不同方向拖动 滑动鼠标滚轮 |
表 4 点云图像调整方法
注意:当使用鼠标滚轮无法继续放大点云图像时,可通过点击键盘上的 F 键 ,继续放大点云 图像。此时,点云图像会以鼠标悬停位置为中心继续放大:
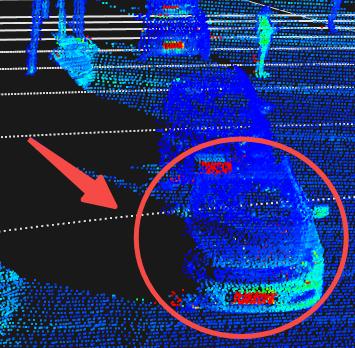
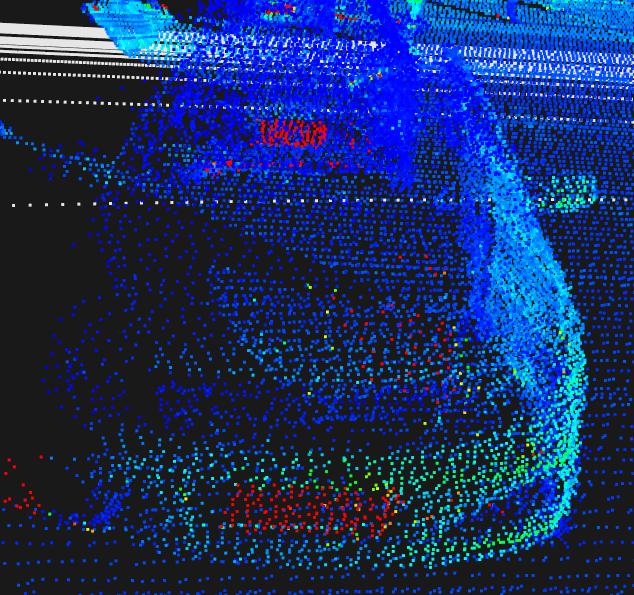
图 10-a 使用 F 键放大前 图 10-b 使用 F 键放大后
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
2. 视角调整: 在 工具栏 中选择下列图标可对点云图像显示视图进行调整,或在 菜单栏 → 点云显示 → 设置视角 中进行调整。
图标 正视图 功能
俯视图 左侧视图
表 5 视角调整 右侧视图
3. 点尺寸调整:点击 工具栏 中的 示的弹窗(或在 菜单栏 → 点云显示 → 设置点尺寸 中进行设置)。点尺寸范围为 1~10, 图标,即可改变点的尺寸大小,点击后会出现如下图所 一般默认设置为 2。
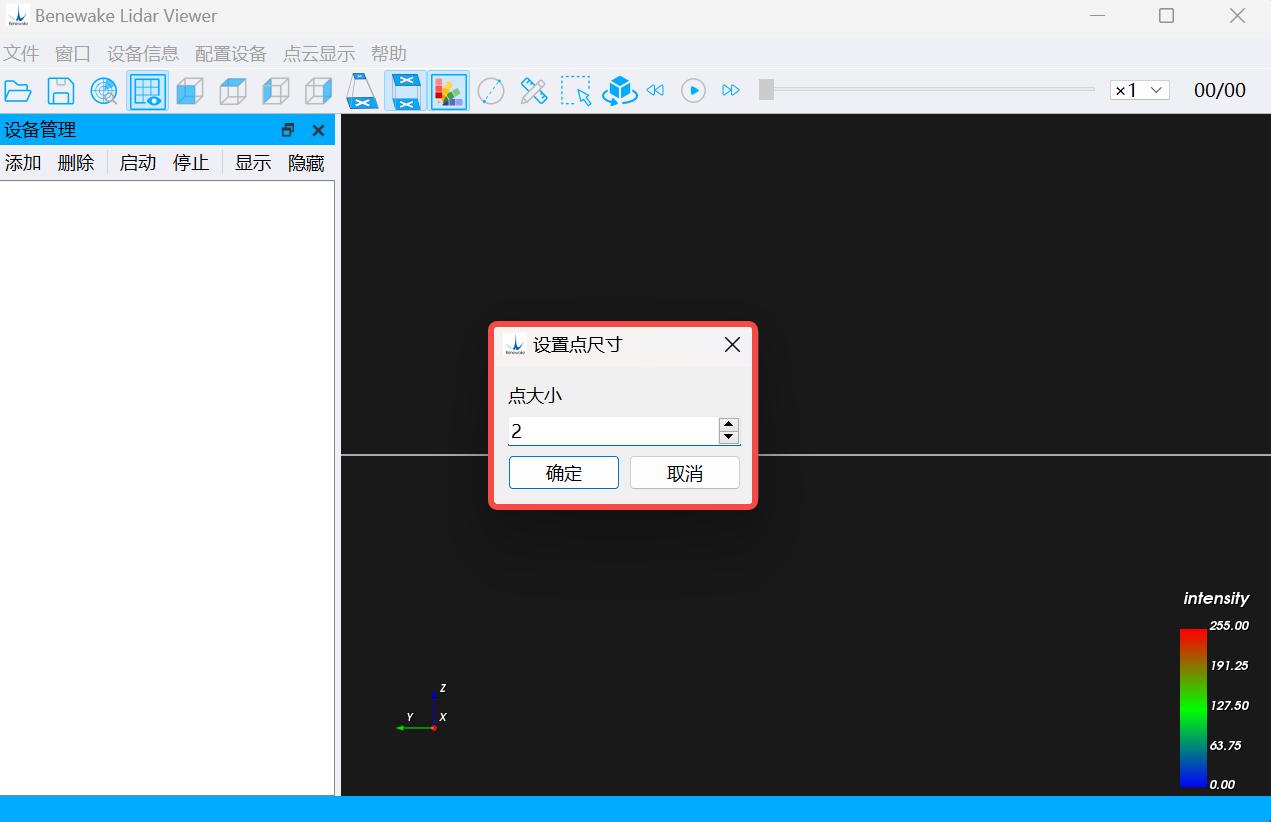
图 11 设置点尺寸
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
3. 设置颜色方案:在菜单栏 → 点云显示 → 设置颜色方案 ,可根据反射率、距离、高程来 渲染点云图像:
(一般情况下,默认颜色渲染方案为以反射率渲染)
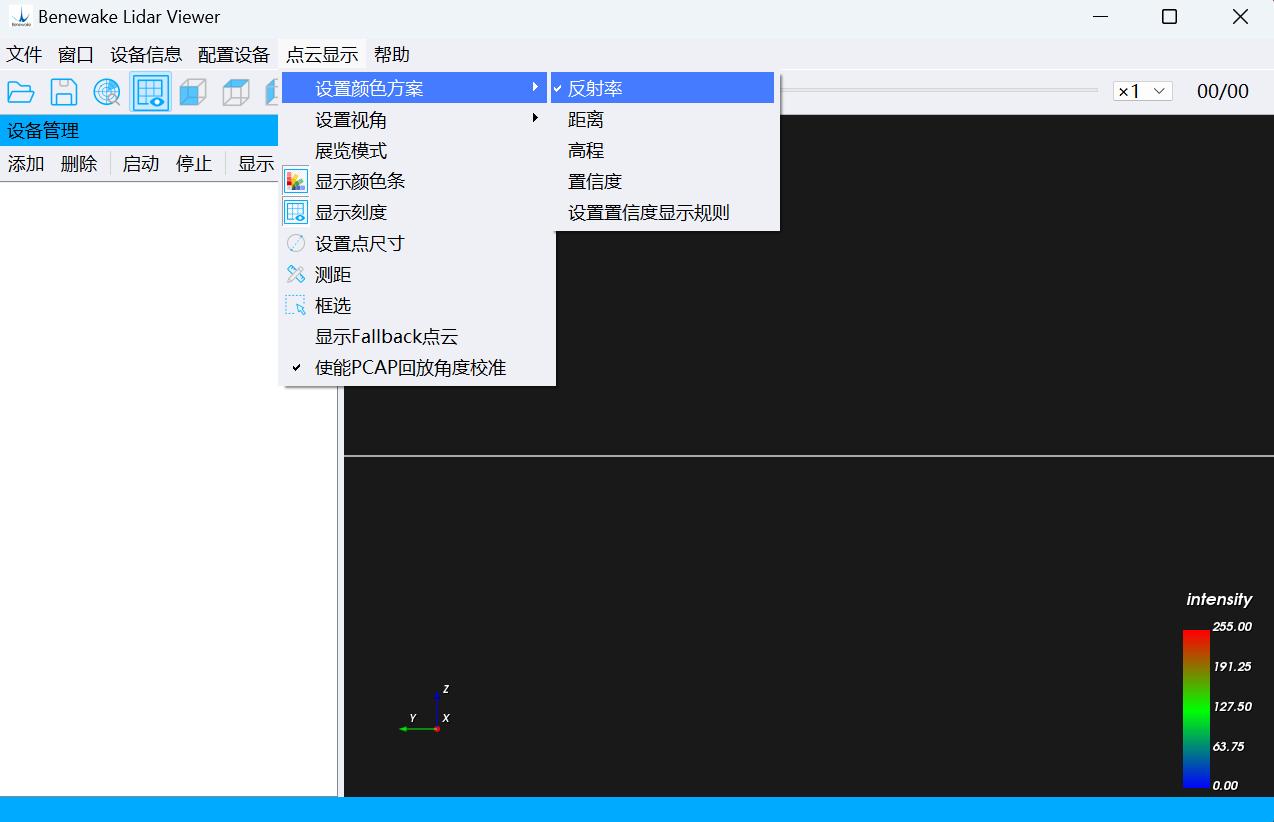
图 12 设置颜色方案
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.2 录制与播放点云数据
4.2.1 录制与播放 *.PCD 文件
1. 点击 菜单栏 → 文件 → 保存文件 → 保存 PCD 文件(从设备) ,选择保存路径,开始录 制(或点击 工具栏 图标)。如果需要结束录制,点击 菜单栏 → 文件 → 保存文件 → 停止保存 PCD 文件(从设备) 选项,可停止录制(或点击 工具栏 图标)。 (注意:保存位置需自行选择,建议新建一个专用文件夹来保存 *PCD 数据)
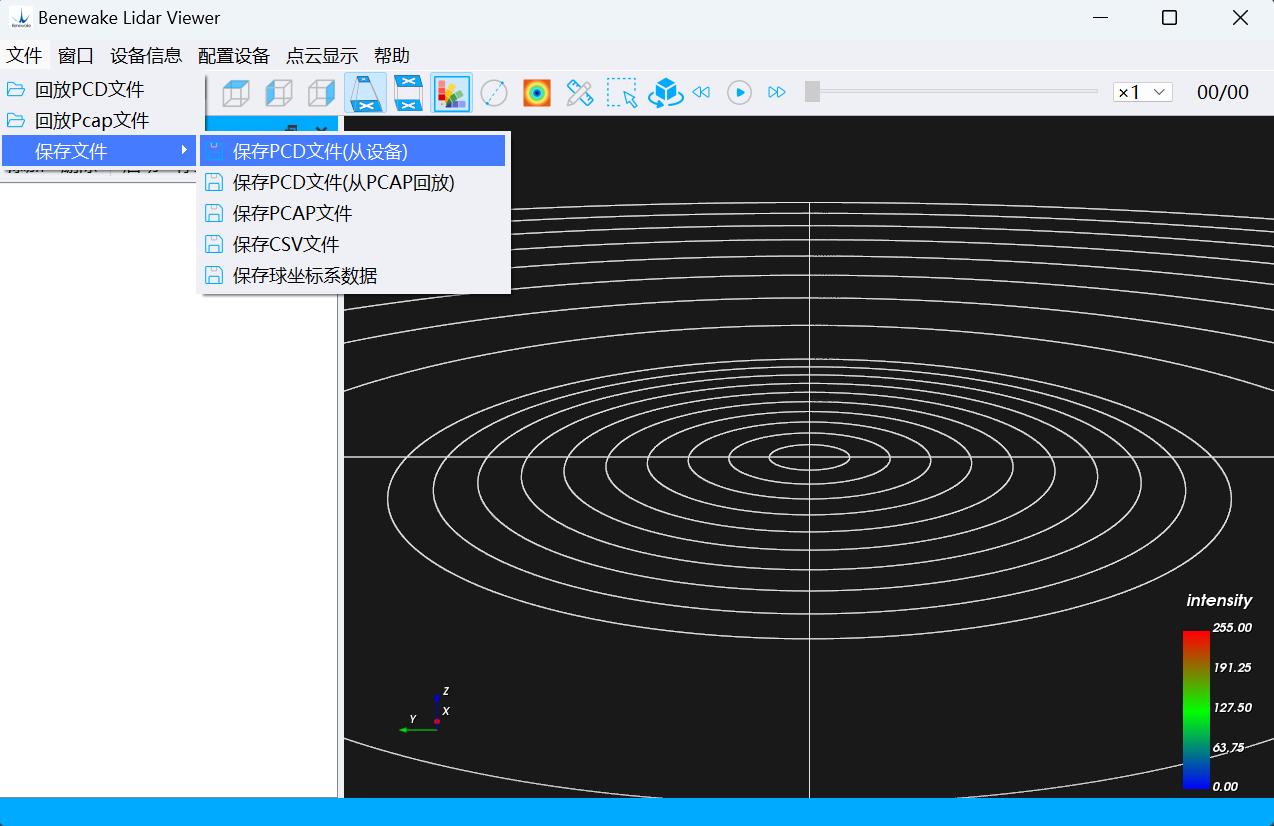
图 13 录制 *.PCD 文件
2. 开始录制后,可在设置的保存路径下找到生成的 *.PCD 文件,即为相应的点云数据,文件 会根据时间戳命名。
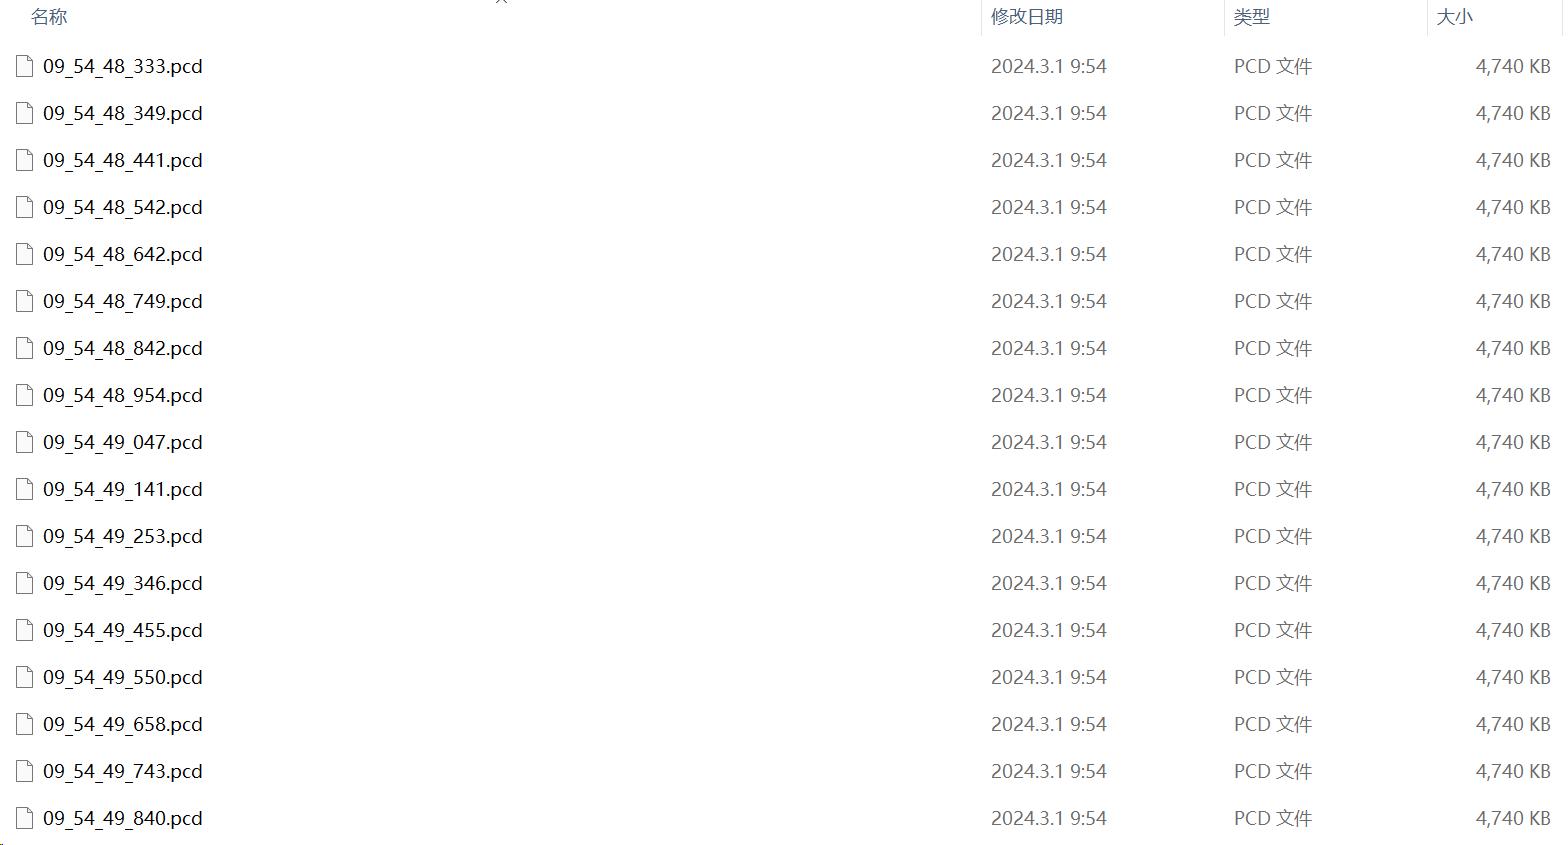
图 14 录制过程中生成的 *.PCD 文件
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
3. 点击 菜单栏 → 文件 → 回放 PCD 文件 选项(或点击 工具栏 中的 图标),找到已设置 的保存路径,稍等片刻后,点击 工具栏 中的 件。 图标,即可在点云显示区回放 *.PCD 文
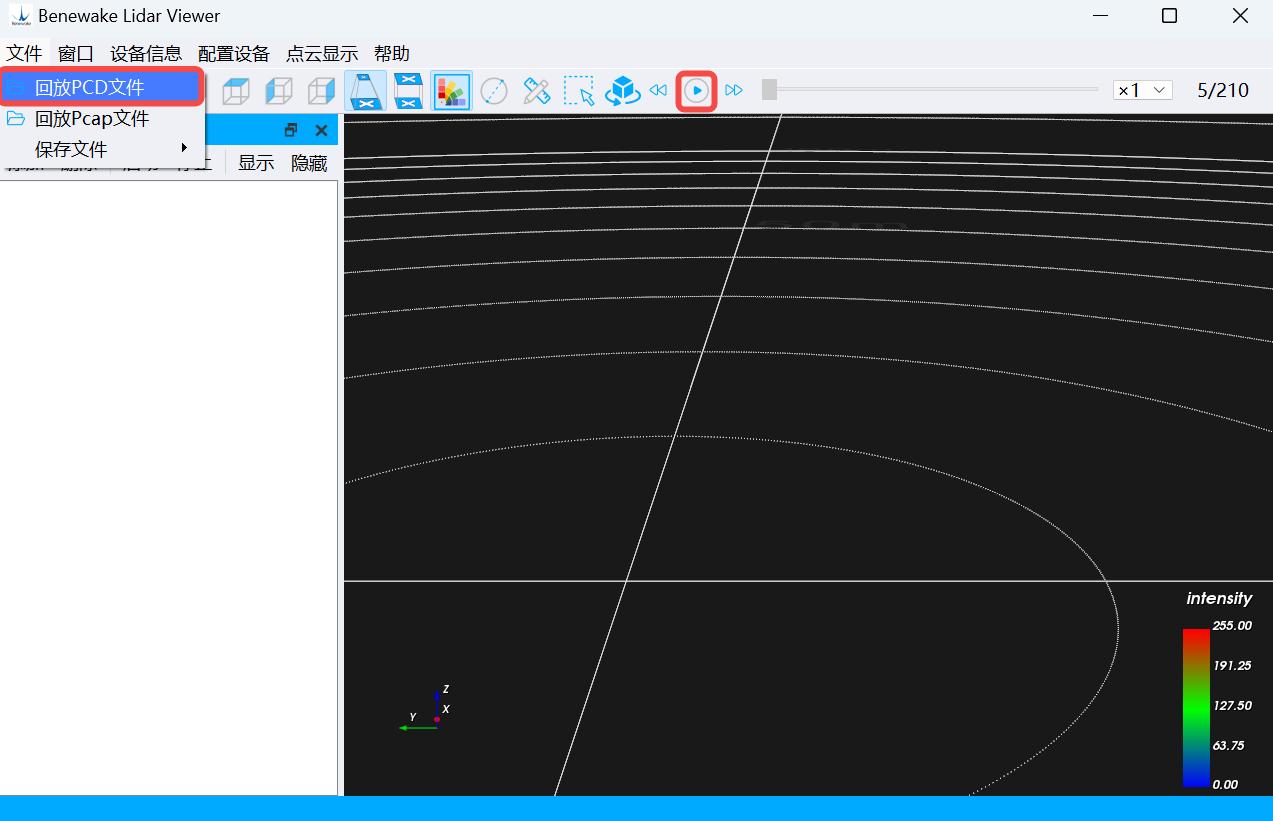
图 15 回放 *.PCD 文件
4. 开始回放后, 条来查看想要重点分析的点云数据。 图标会变为 图标,点击可随时暂停播放数据。并且可以通过拖动进度
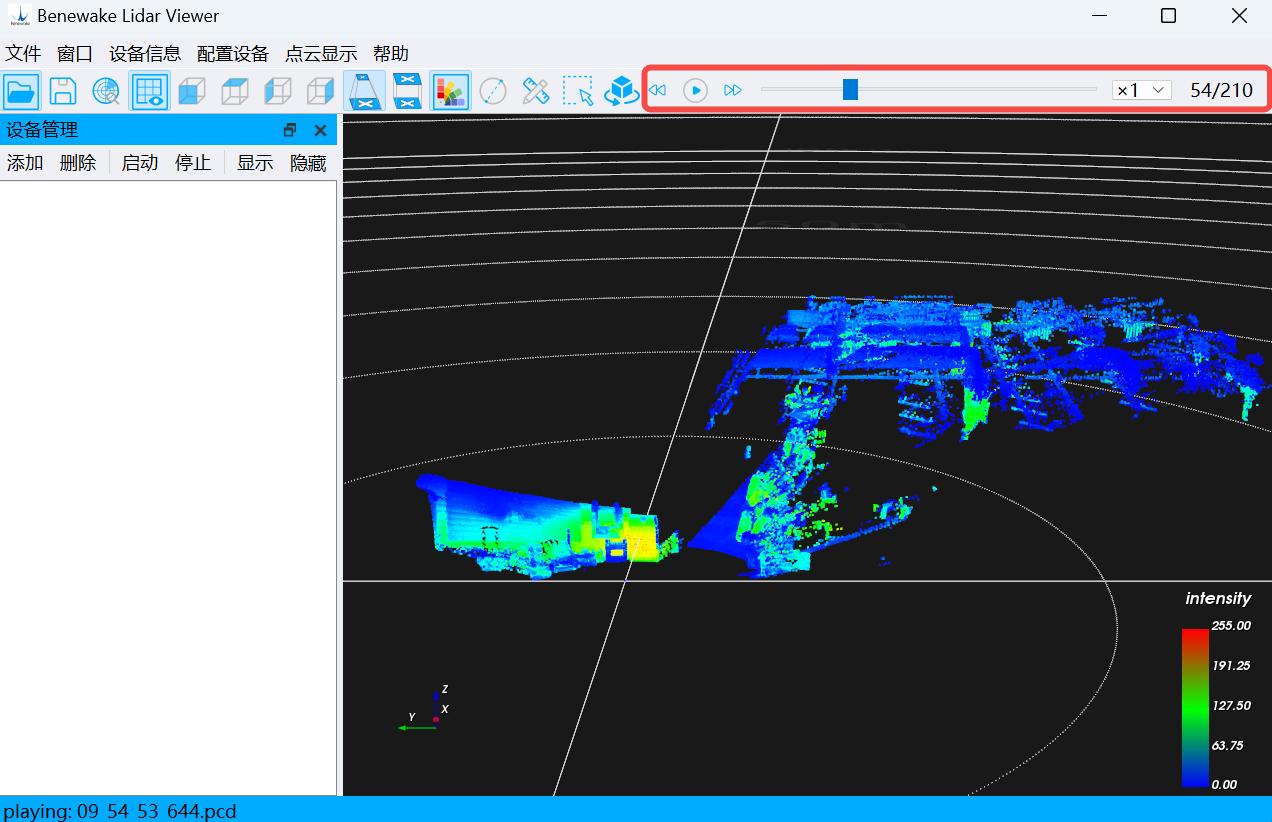
图 16 点云播放控制条
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.2.2 录制与播放 *.PCAP 文件
1. 点击 菜单栏 → 文件 → 保存文件 → 保存 PCAP 文件 选项,选择保存路径,设置文件名, 开始录制。如果需要结束录制,点击 菜单栏 → 文件 → 保存文件 → 停止保存 PCAP 文 件 选项,可停止录制。若成功停止录制,会有弹窗提示保存成功。 (注意:保存位置需自行选择,建议新建一个专用文件夹来保存 *PCAP 数据)
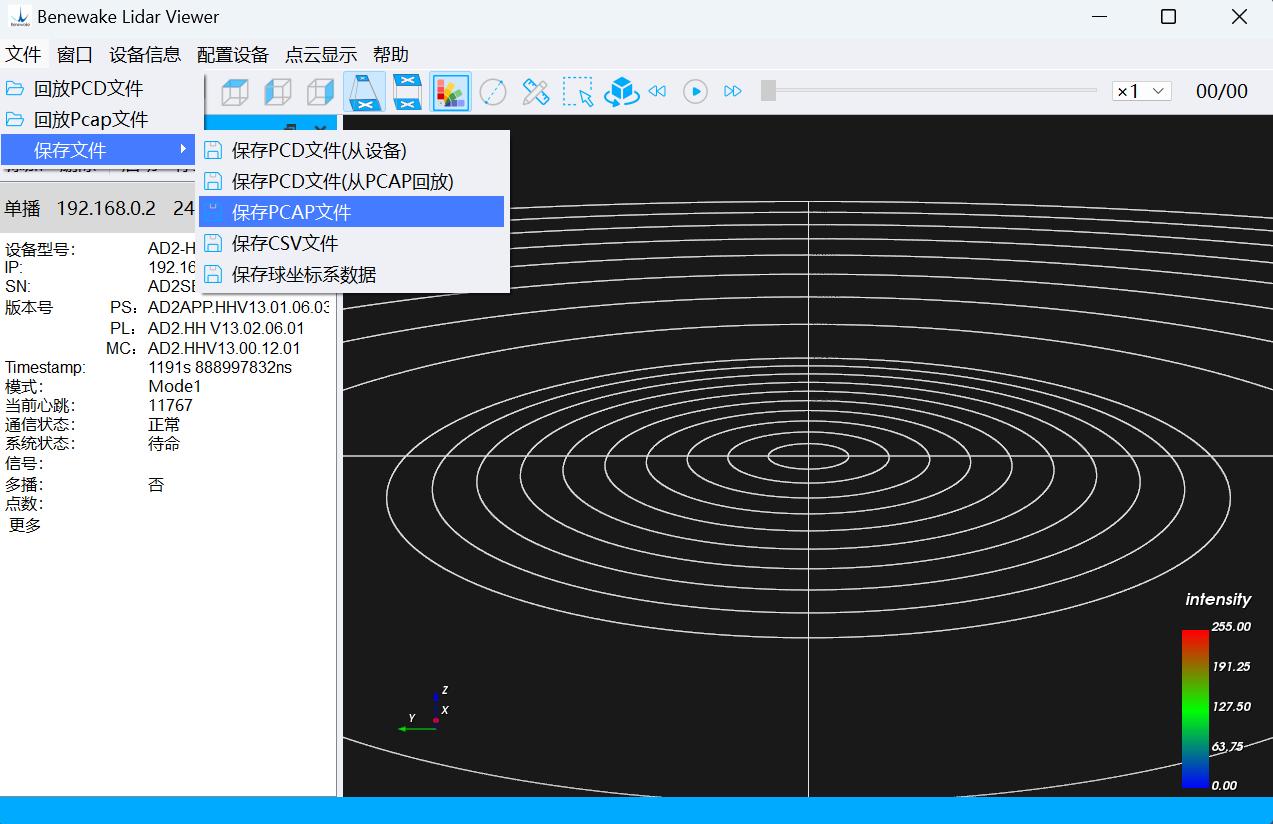
图 17 保存 *.Pcap 文件
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
2. 点击 菜单栏 → 文件 → 回放 PCAP 文件 选项,选择保存完成的 *.PCAP 文件,稍等片刻 后,会有弹窗提示导入文件成功。点击 工具栏 中的 *.PCAP 文件。 图标,即可在点云显示区回放
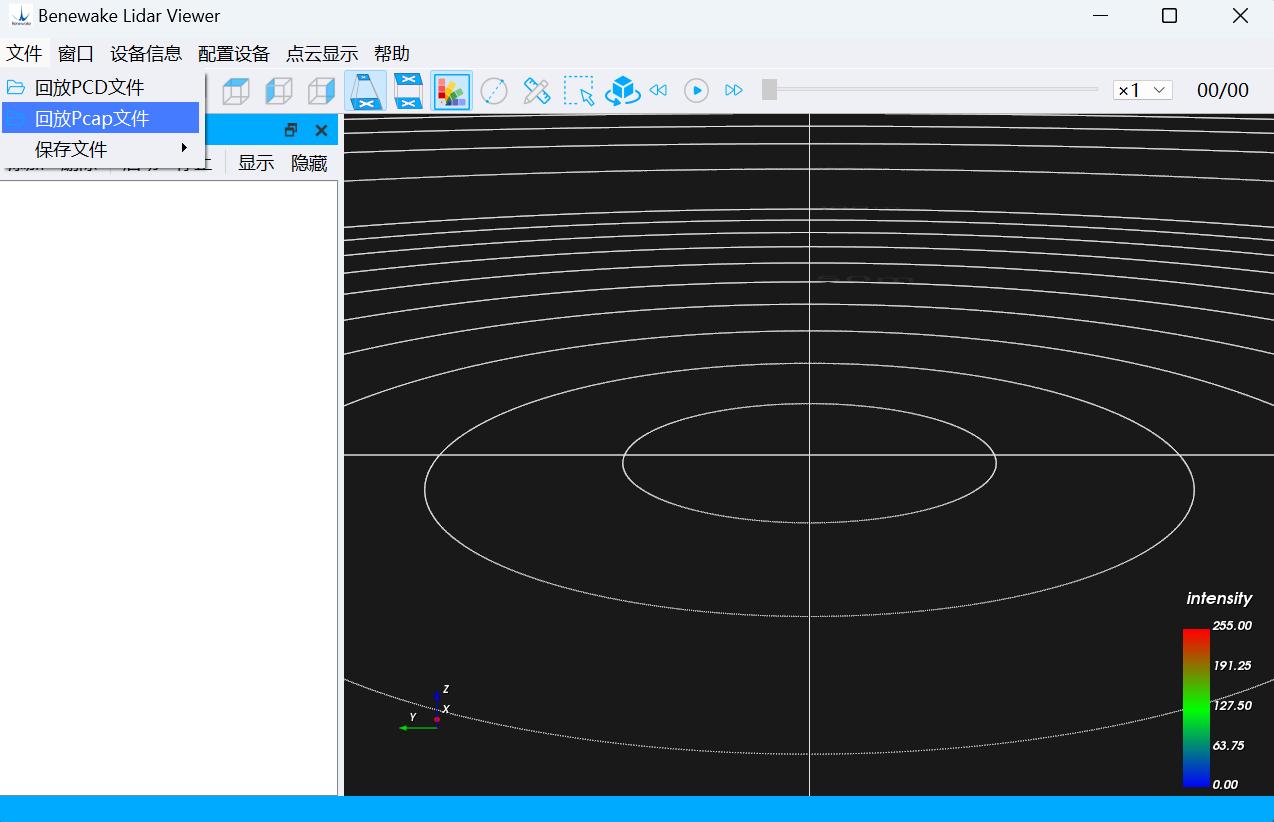
图 18 回放 *.Pcap 文件
3. 后续操作与回放 *.PCD 文件相同。
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.2.3 保存 *.CSV 文件
1. 点击 菜单栏 → 文件 → 保存文件 → 保存 CSV 文件 选项,并选择保存路径,可在保存 路径中保存一帧数据,录制的文件会按照时间戳命名。使用 Excel 可打开已保存的*.CSV 文件。 (注意:保存位置需自行选择,建议新建一个专用文件夹来保存 *.CSV 数据)
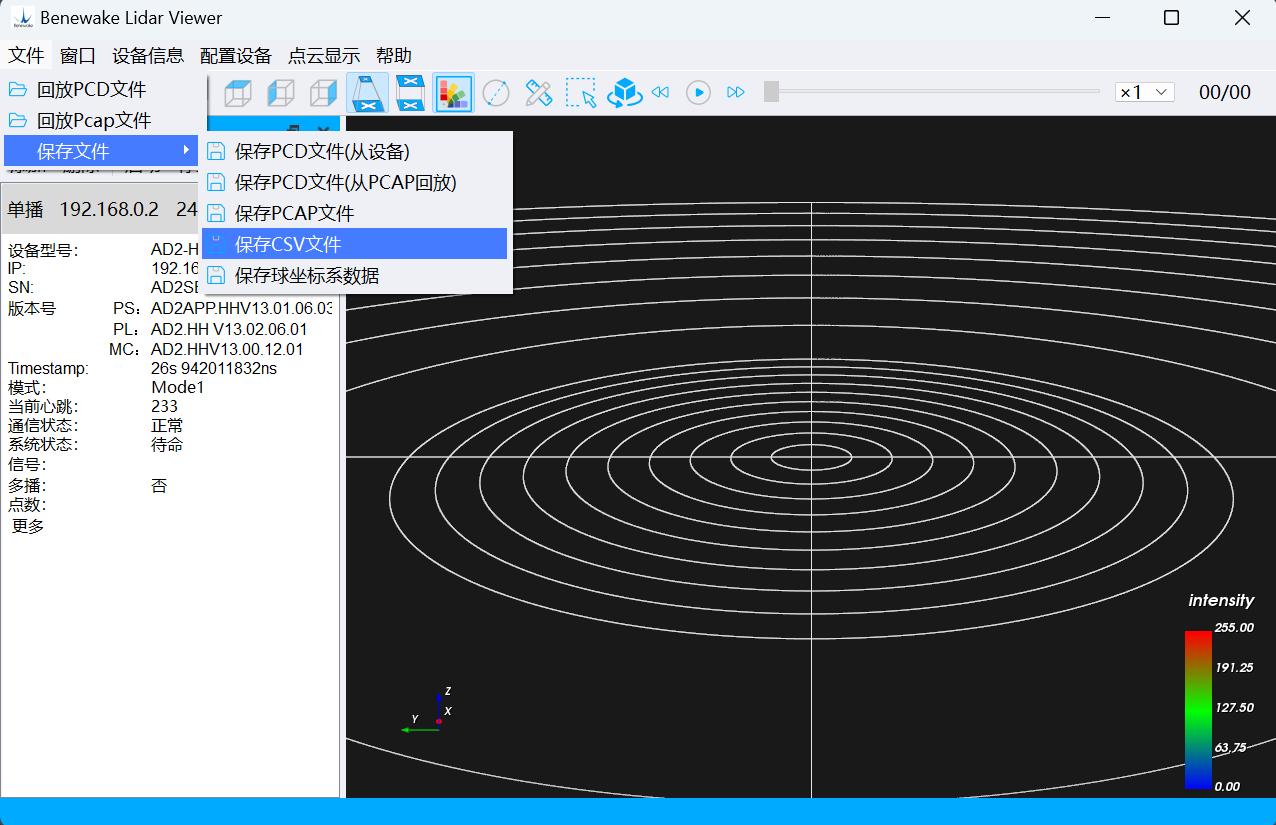
图 19 保存 *.CSV 文件

图 20 保存完成的*.CSV 文件
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.3 设备管理栏相关功能
如下图所示,在 设备管理栏 中点击相应按钮即可实现相应功能。
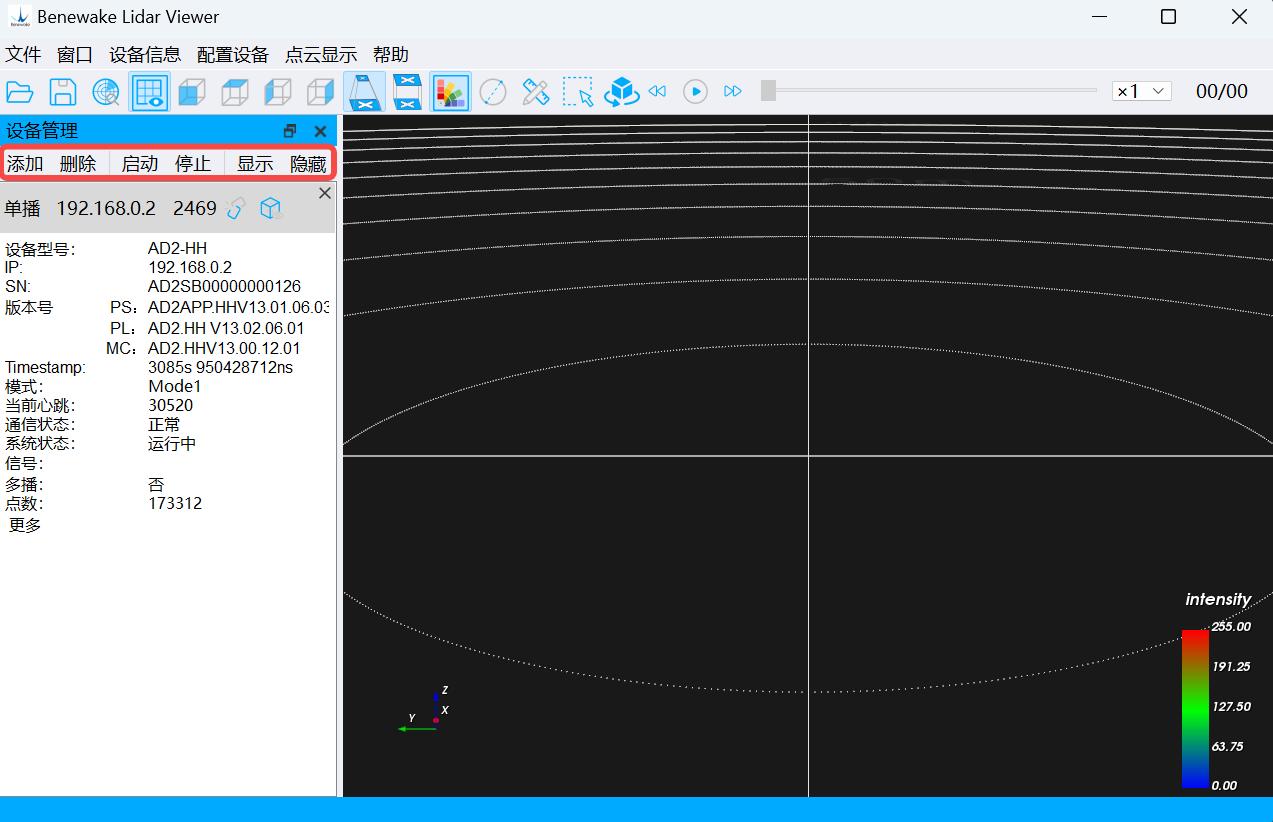
图 21 设备管理栏可选功能
1. 2. 添加:添加新的雷达设备 删除:对已添加的设备进行删除
3. 4. 启动:运行已添加的设备 停止:停止运行已添加的设备
5. 6. 显示:在点云显示区显示已选设备的点云图像 隐藏:对已选设备的点云图像进行隐藏
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4 工具栏相关功能
4.4.1 刻度显示 选中/反选 工具栏 中的 图标,可控制是否显示刻度,对比效果如下图所示:
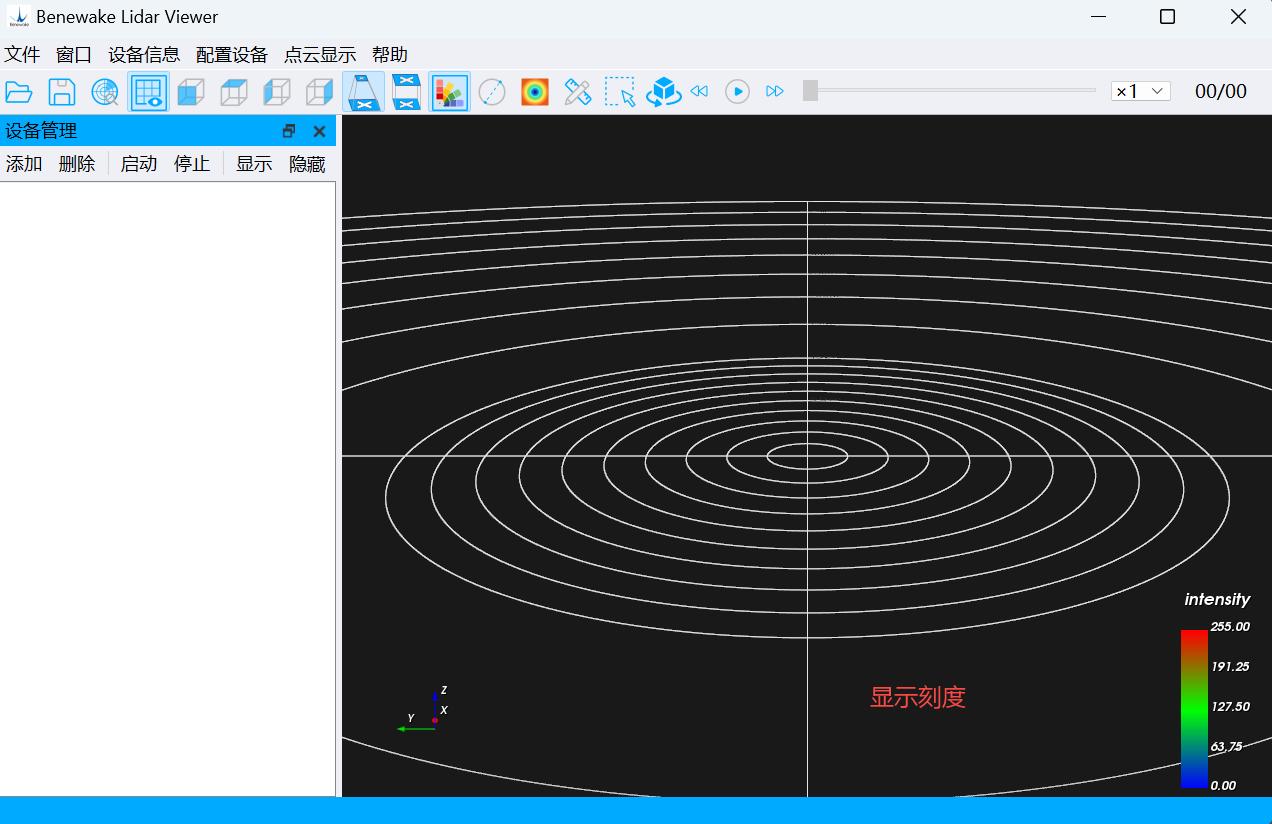
图 22-a 刻度显示对比
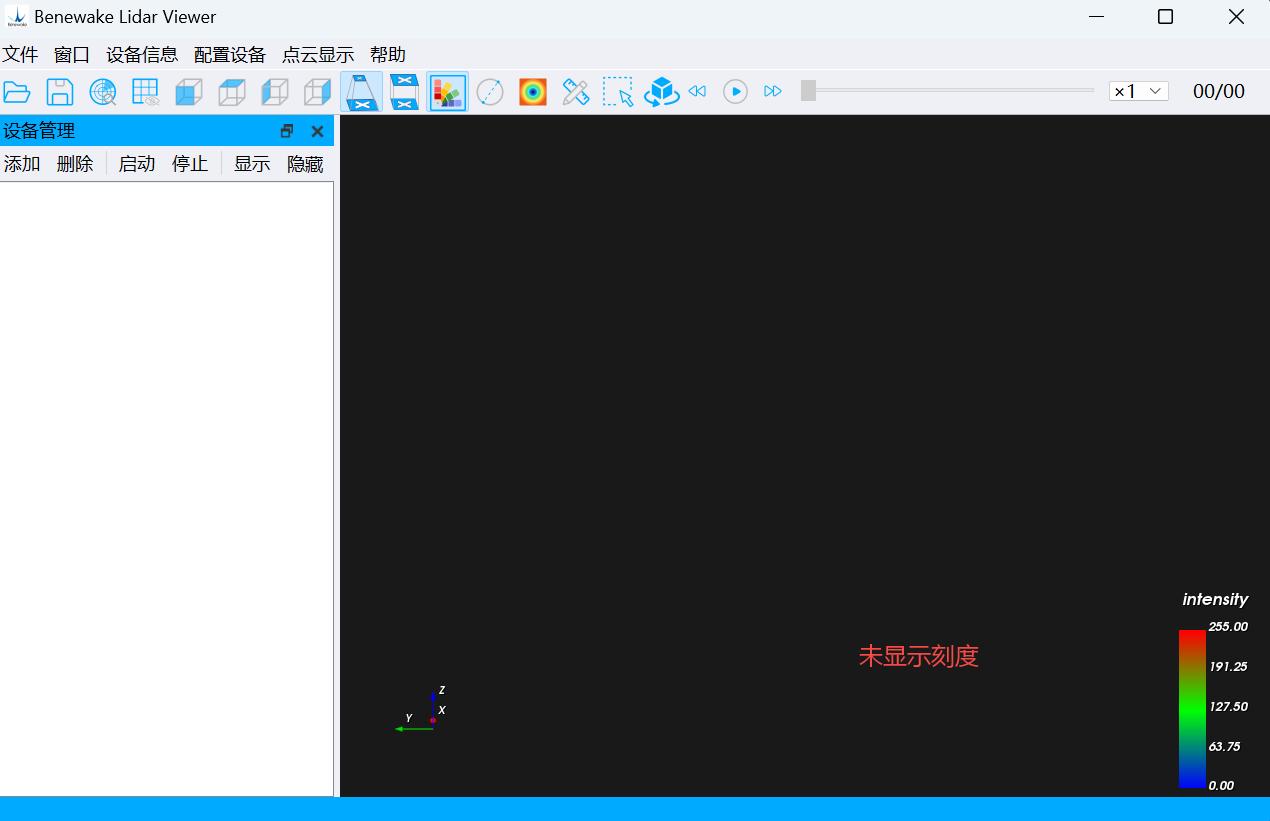
图 22-b 刻度显示对比
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4.2 色相指示条
选中/反选 工具栏 中的 图标,控制是否显示色相指示条,对比效果如下图所示:
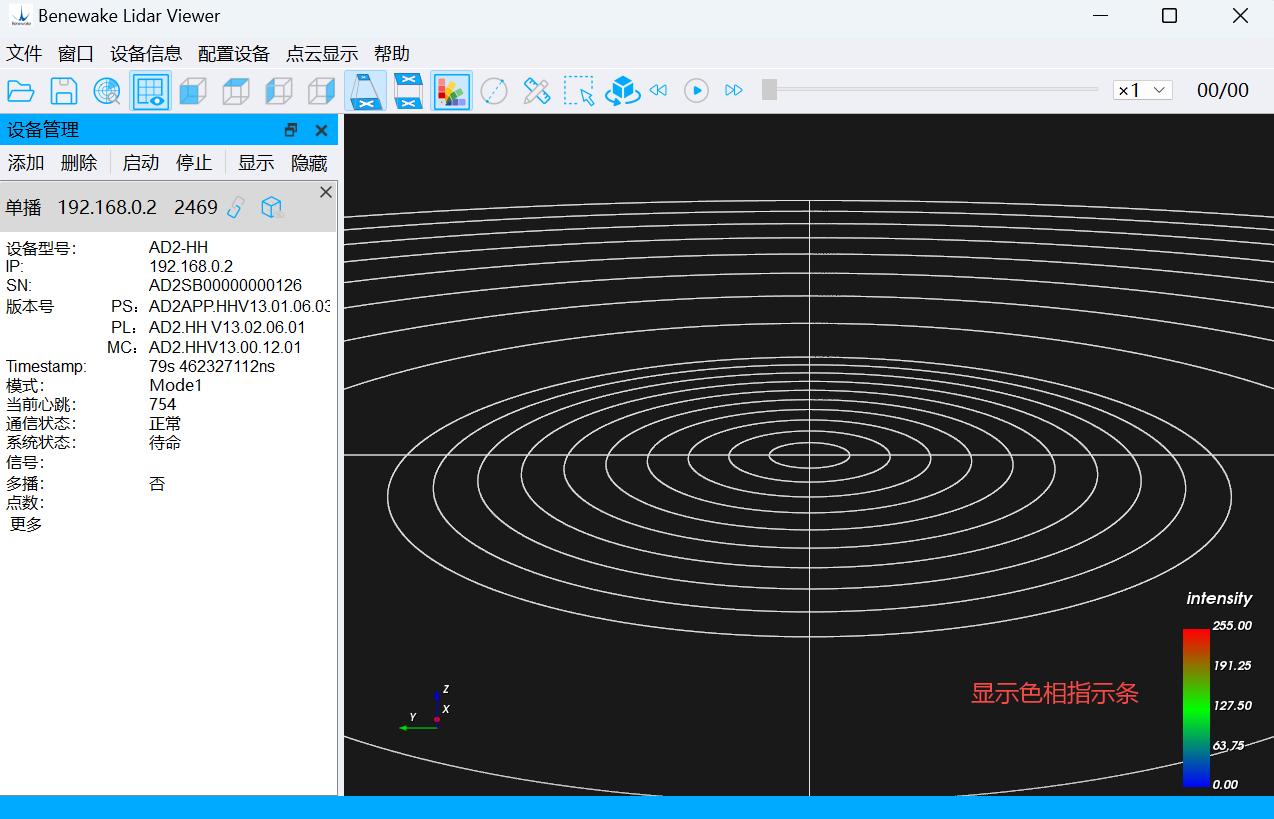
图 23-a 色相指示条显示对比
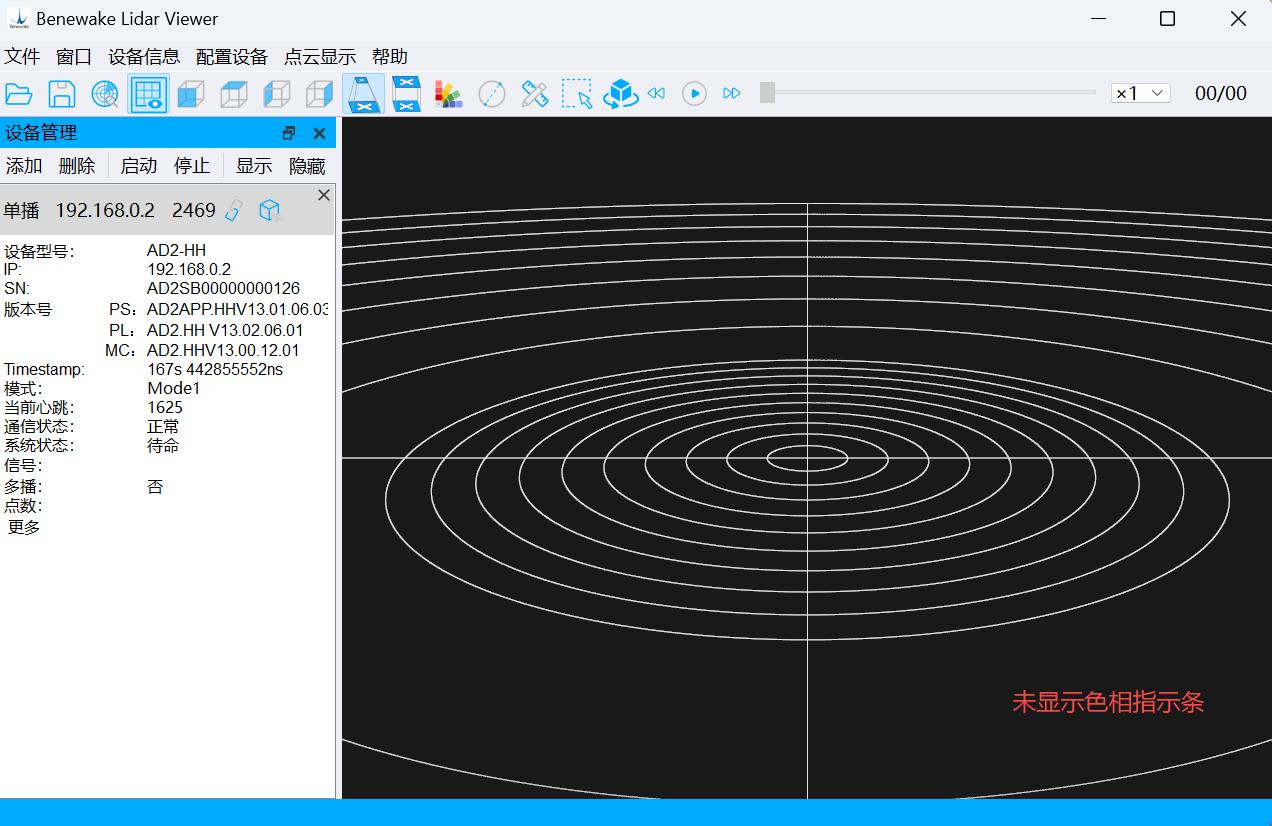
图 23-b 色相指示条显示对比
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4.3 测距 点击 工具栏 中的 在点云显示区中的点云图像上选择待测点,被选中的点会显示为红色,选择两个点后可自动计 图标可对点云进行测距操作。停止设备,点击 图标,使用 鼠标左键 算两点间的距离,并在测距线附近显示距离信息,再次点击 图标可关闭测距功能。
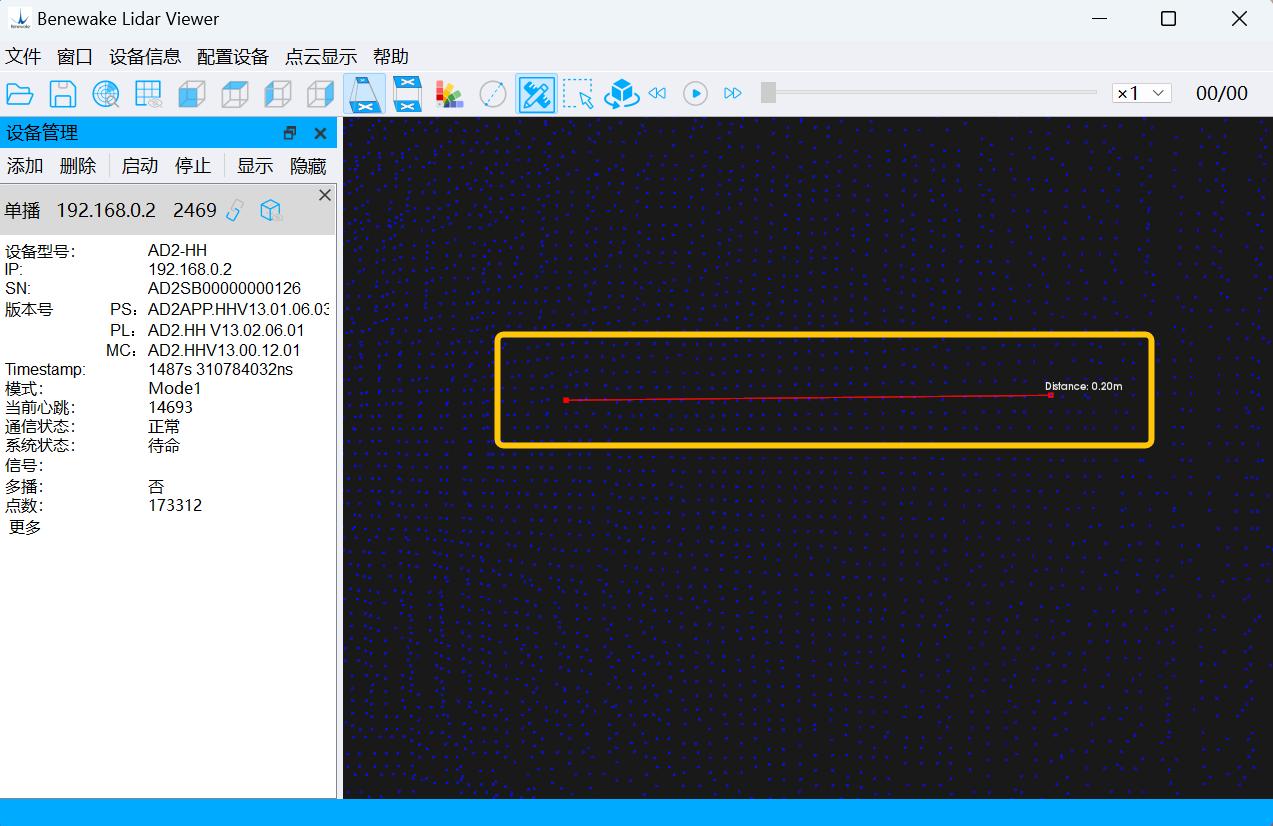
图 24 点云测距
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4.4 点云框选 点击 工具栏 中的 示区 ,按下键盘上的 X 键 ,之后按住 鼠标左键 对点云图像进行框选(可多次框选),松开 图标可对点云进行框选操作。点击 图标后,鼠标左键单击一次 点云显 鼠标左键 完成框选。被选中的点云显示为红色,且 BLV 界面右侧会出现信息窗口显示所选中 点云的详细信息。之后再按下键盘上的 X 键 ,并反选 图标,即可关闭框选功能。
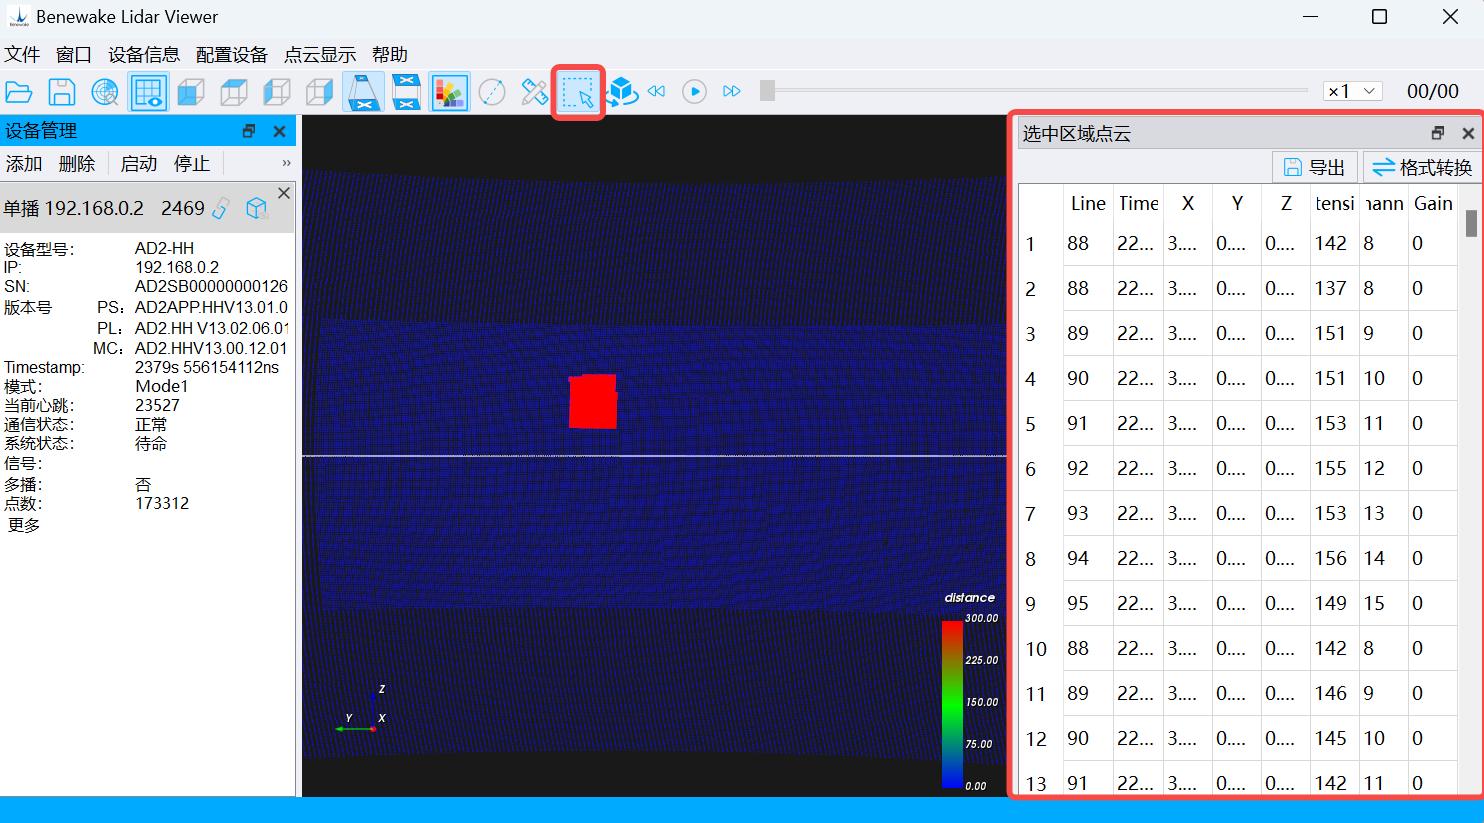
图 25 点云框选
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4.5 透视投影 可根据显示需求,选择 工具栏 中的 更接近人眼视觉效果。 图标来更改点云的显示效果。透视投影的点云显示效果
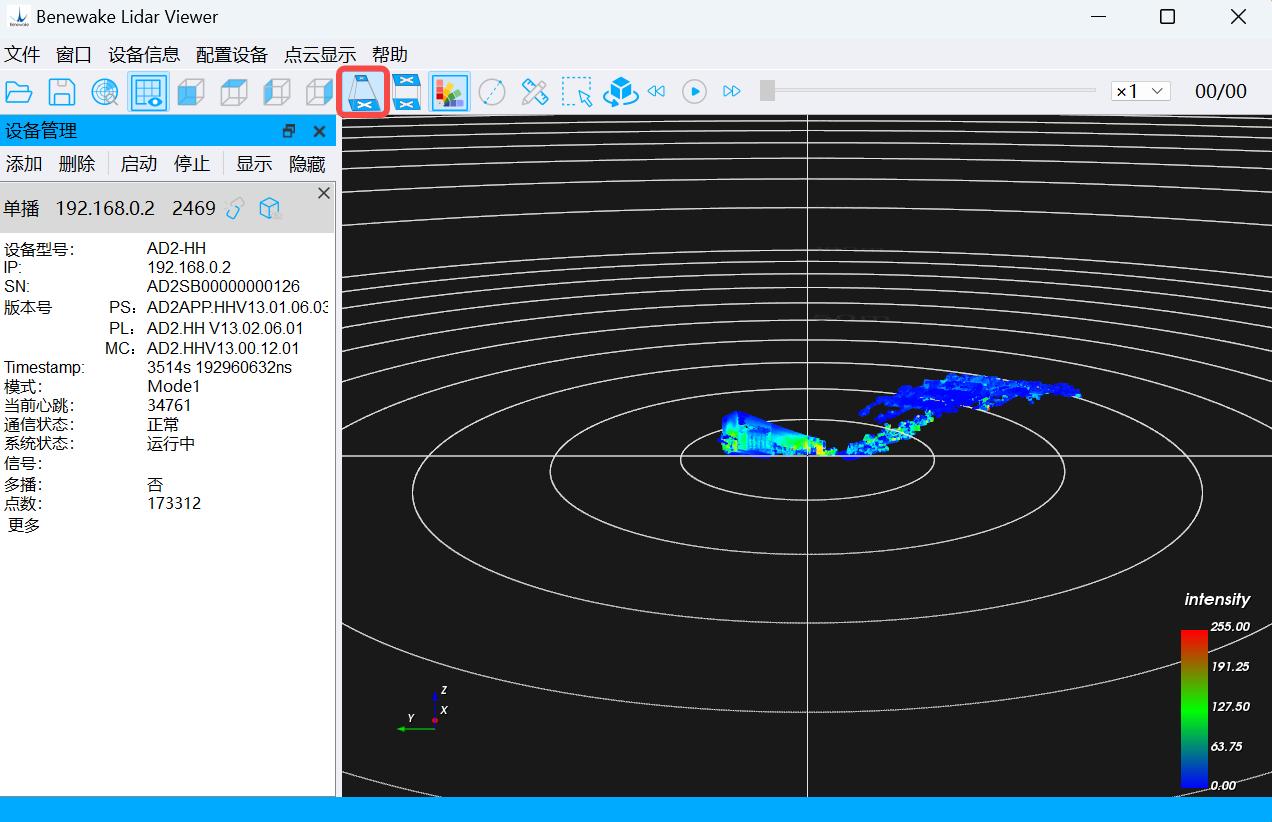
图 26 透视投影显示效果
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4.6 正射投影 可根据需求,点击 工具栏 中的 远近物体按相同比例尺进行缩放。 图标来更改点云的显示效果为正射投影。正射投影效果下,
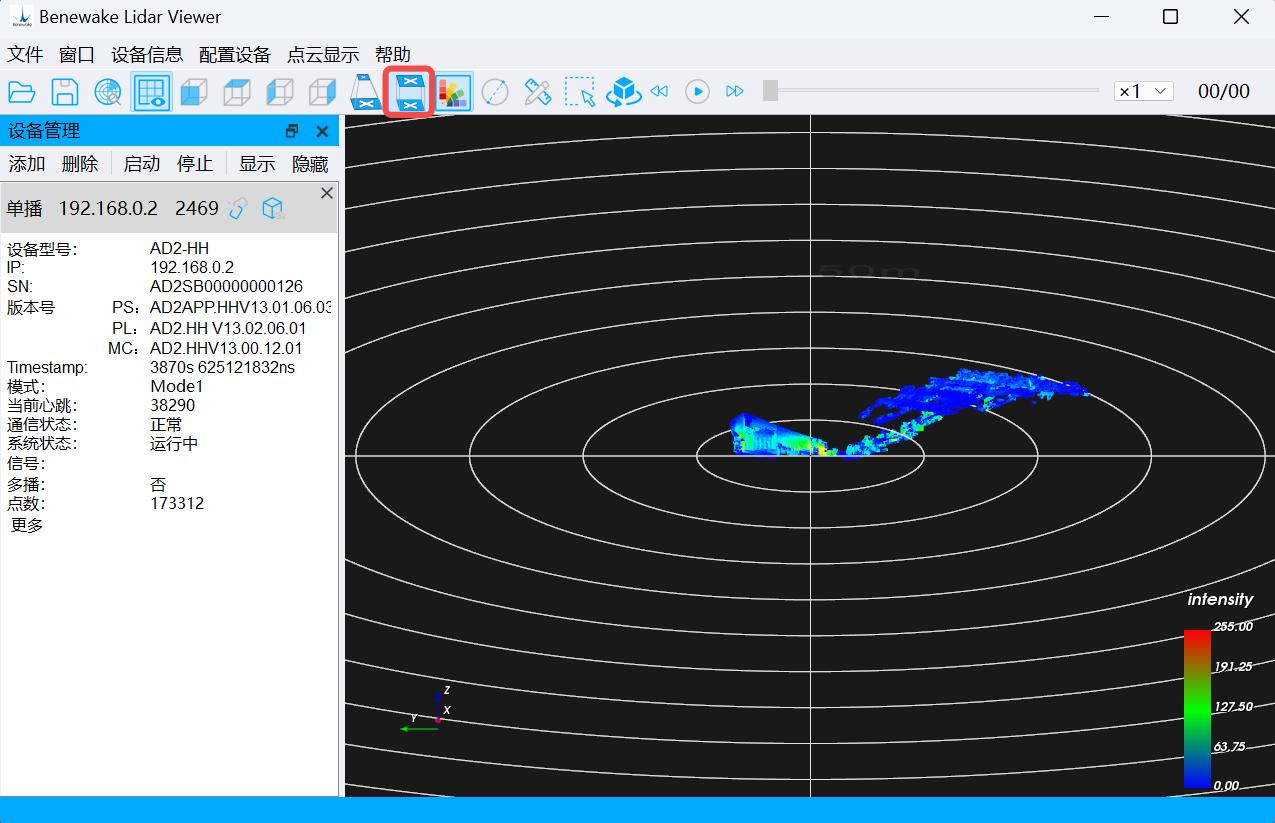
图 27 正射投影显示效果
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.4.7 旋转功能
点击 工具栏 中的 雷达 X 轴 与 Y 轴 所构成的平面进行水平 360°的缓慢旋转。 图标,可开启旋转功能。开启后,点云图像将以雷达 Z 轴 为旋转轴,沿
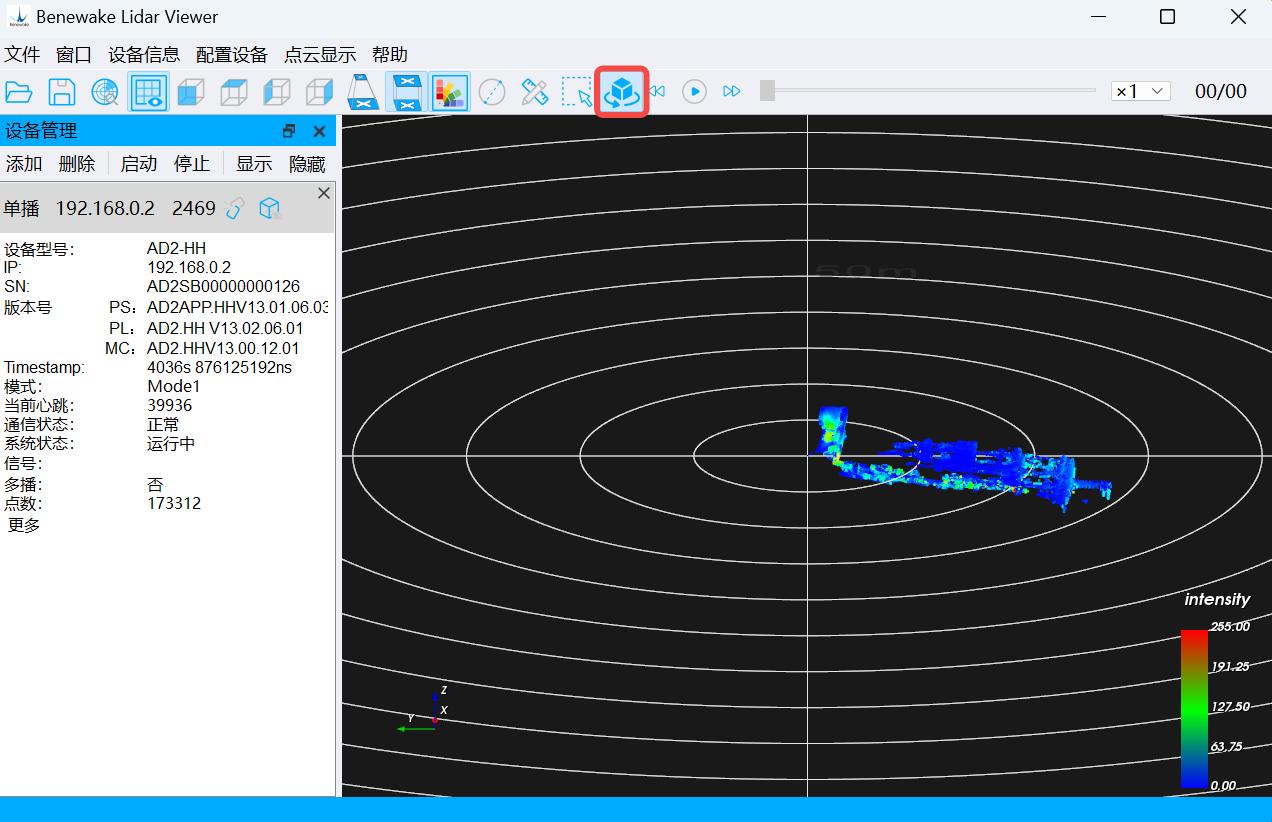
图 28 旋转功能
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.5 菜单栏相关功能
4.5.1 文件 如图所示,文件 的主要功能为 回放 PCD 文件 、 回放 PCAP 文件 、 保存 PCD 文件 、 保存 CSV 文件 、 保存 PCAP 文件 等。详细介绍请见 4.2 章节。
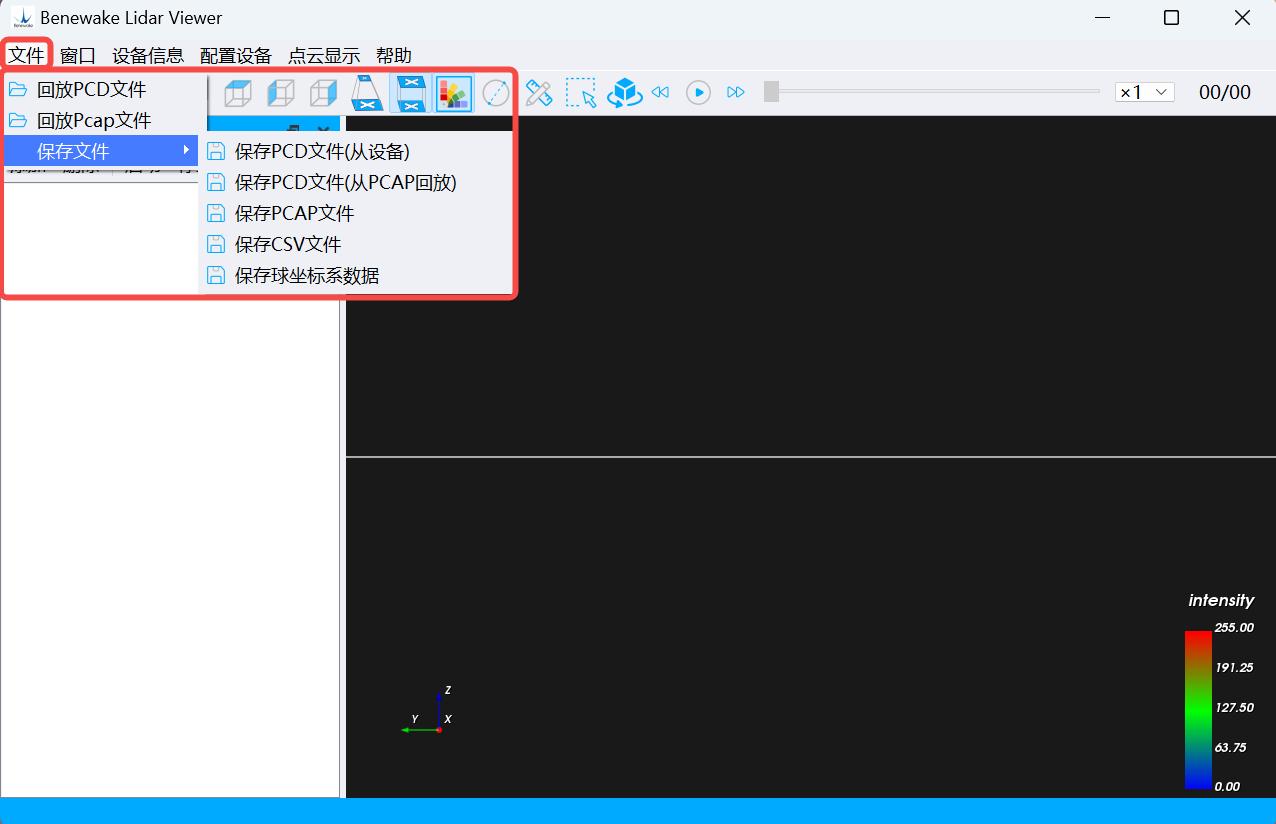
图 29 文件
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.5.2 窗口 如图所示,点击 菜单栏 → 窗口 → 打开/关闭设备窗口 选项,可实现设备管理栏的显示与 隐藏。
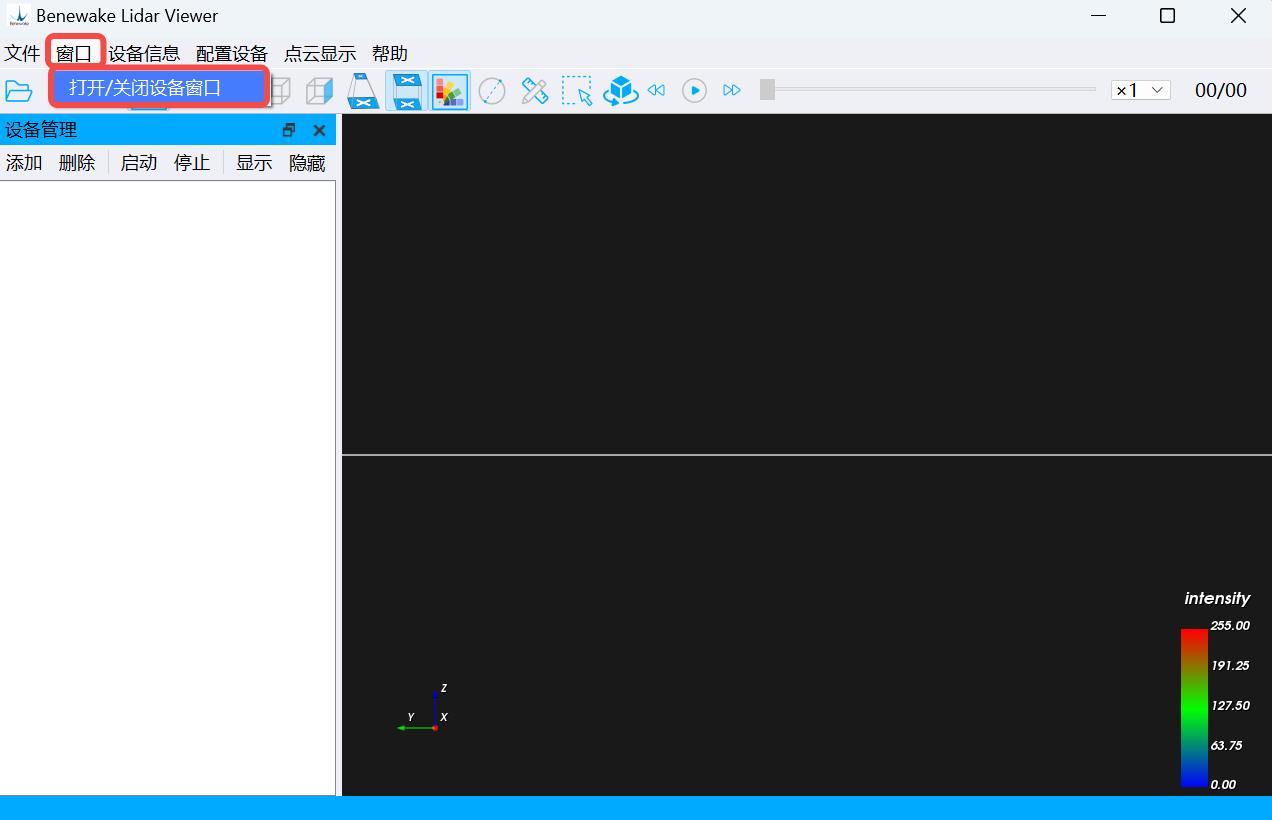
图 30-a 显示设备管理栏
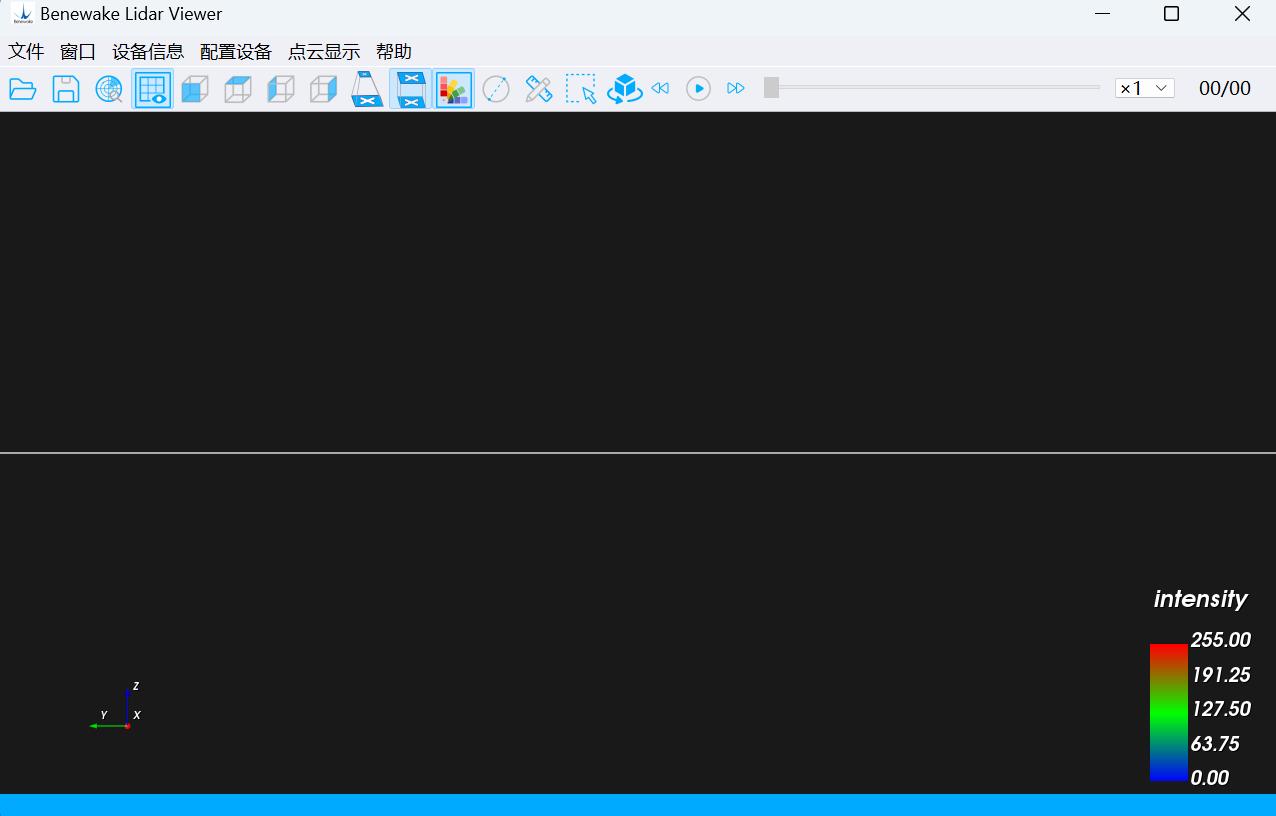
图 30-b 隐藏设备管理栏
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.5.3 设备信息 如图所示,点击 菜单栏 → 设备信息 选项,会出现 获取设备信息 、 获取设备心跳信息 、 获取设备日志 和 搜索当前网络中设备 等二级选项,通过点击这些选项可了解雷达设备的基 本信息。
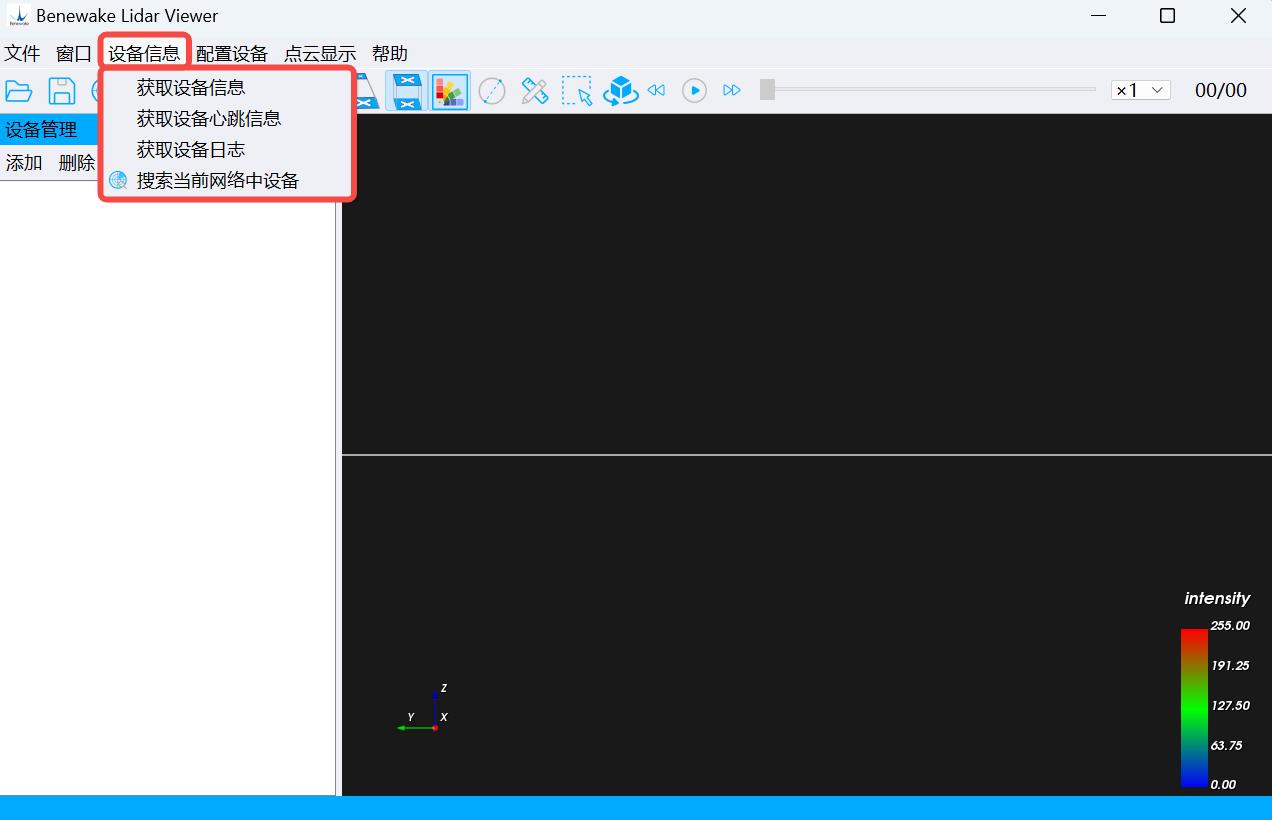
图 31 设备信息
1. 2. 获取设备信息:会显示当前设备的 SN 号、固件版本等信息。 获取设备心跳信息:可检测出当前设备的心跳信号。
3. 4. 获取设备日志:可显示出当前设备的日志信息。 搜索当前网络中设备:搜索当前网段下等待连接的雷达。
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.5.4 配置设备 点击 菜单栏 → 配置设备 选项,可对设备部分功能进行配置(注意:若雷达处于启动运行状 态, 配置设备 功能不可用)。
1. 点击 菜单栏 → 配置设备 → 雷达运行设置 → 设置模式 选项,可使雷达以不同的工作模 式运行。若想了解各个模式参数,请联系北醒技术支持人员: support@benewake.com 。
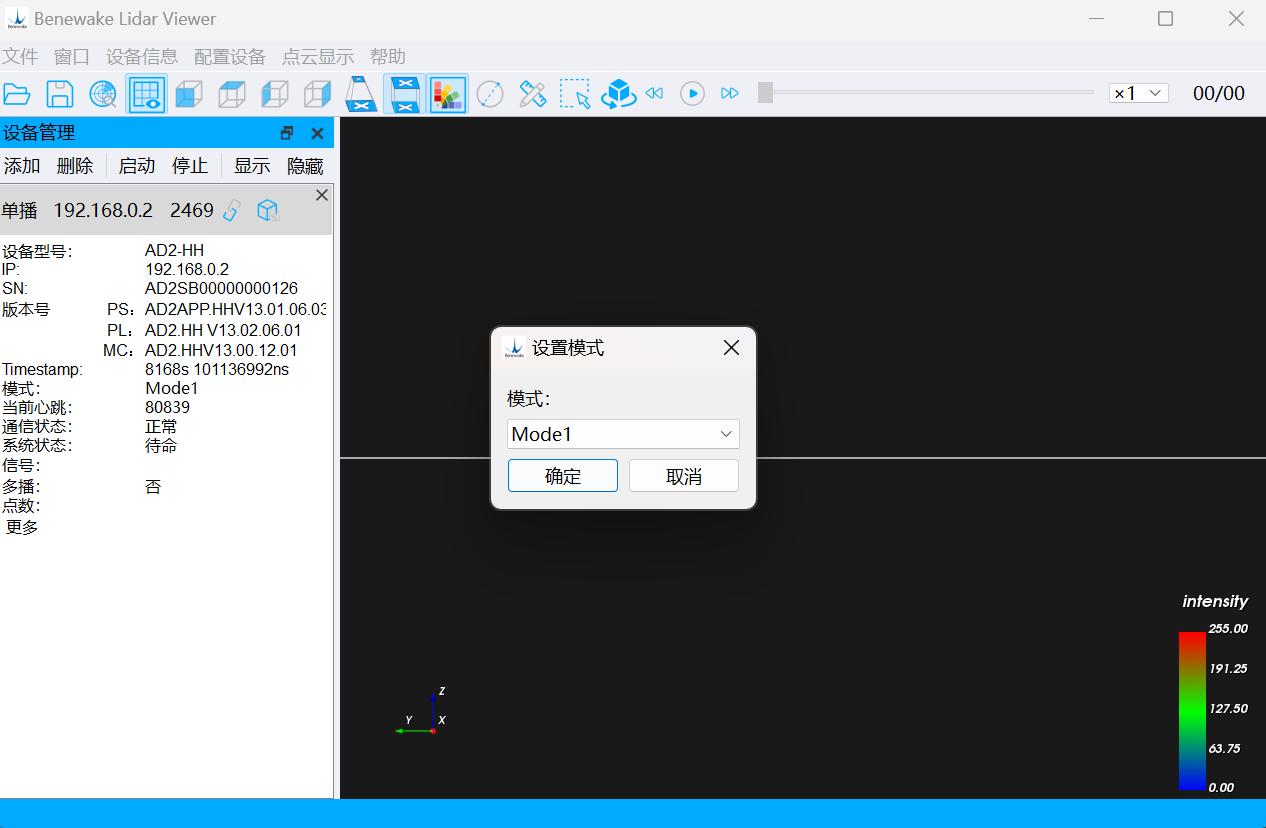
图 32 设置模式
2. 其他配置功能,请联系北醒技术支持人员: support@benewake.com ,在专业指导下进行使用。
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.5.5 点云显示 点云显示 的主要功能有 设置颜色方案、设置视角、展览模式、显示颜色条、显示刻度、测距、 框选、设置点尺寸 等。详细内容请查见 4.1 & 4.4 章节。
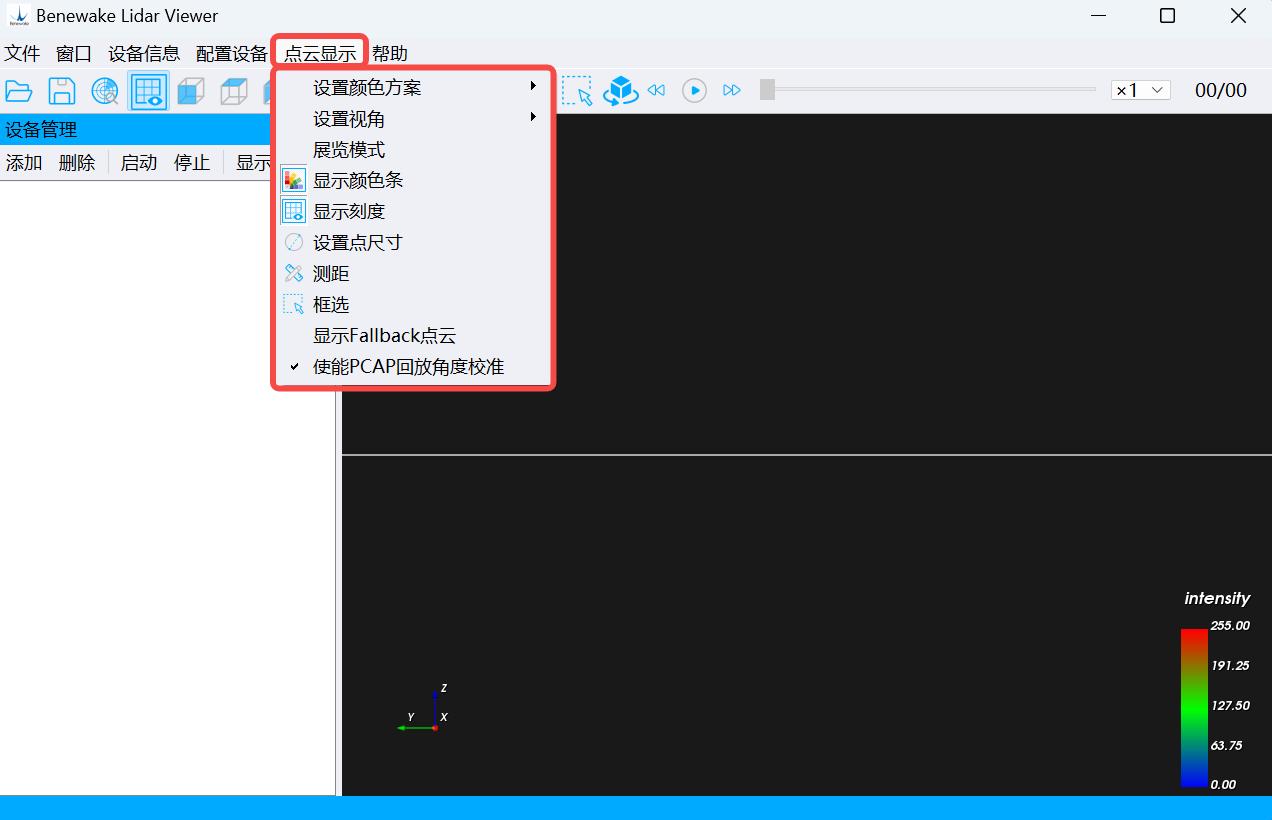
图 33 点云显示
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024
功能介绍
4.5.6 帮助 除上述功能外,BLV 还提供了一些其它功能。点击 菜单栏 → 帮助 选项进行查看。
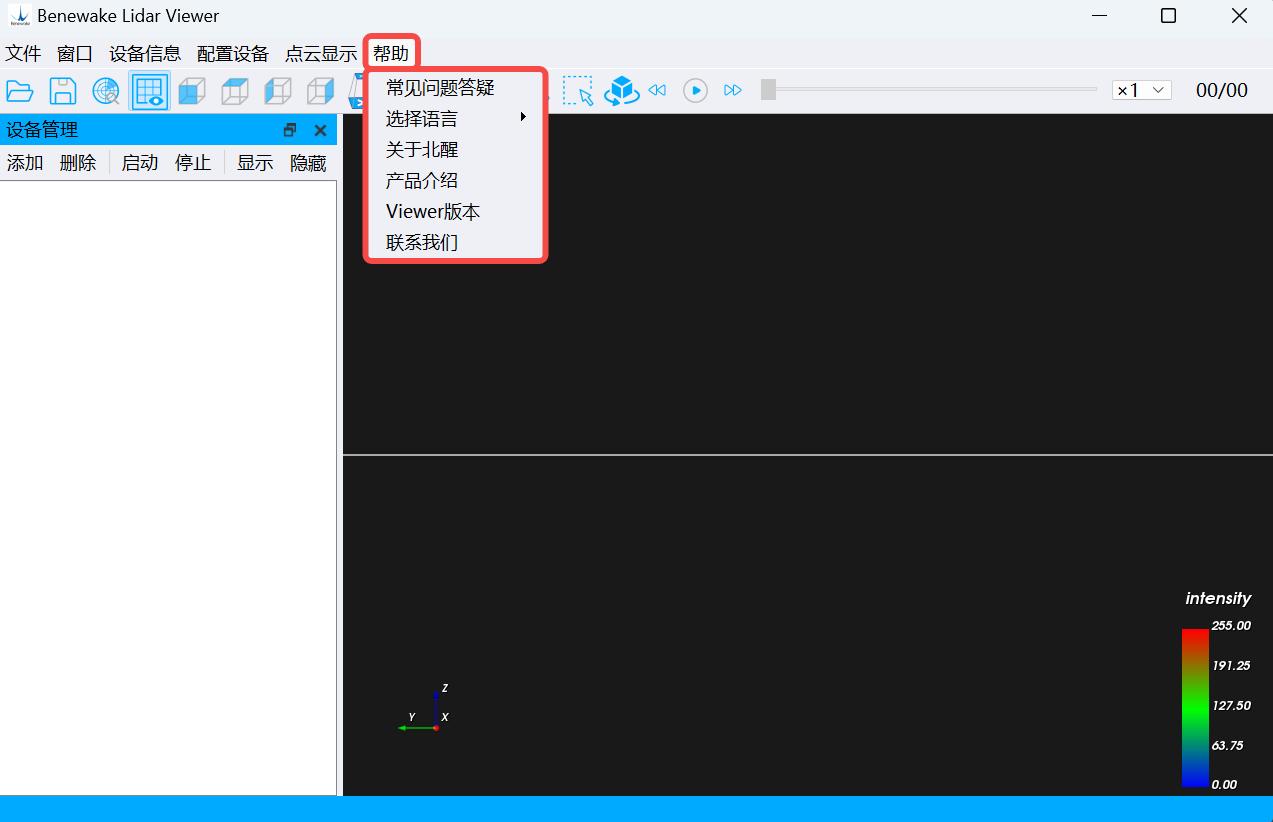
图 34 帮助
常见问题答疑:常见问题及解释,包括:设备无法启动、点云显示不正确或无法显示等 选择语言:选择 BLV 界面的显示语言 关于北醒:公司介绍 产品介绍:北醒产品定位、应用领域等,详细信息请见官网产品介绍页 Viewer 版本:上位机版本及发布日期 联系我们:若您在使用过程中遇到任何问题,请联系北醒技术支持人员
©2024 北醒(北京)光子科技有限公司 · 版权所有 · 更新:24/04/2024