
Technical documents
tf350 User manual
TF350 用户手册
TF350 用户手册
北醒(北京)光子科技有限公司
前言
尊敬的用户: 您好,感谢您选择北醒的产品。为让产品的使用体验更好,我们特制定此用户手册,以帮助您更 加便捷地使用产品。 本用户手册包括 TF350 激光雷达测距模组的介绍、使用和维护等相关内容,涵盖常见情况下的 使用说明及问题处理措施。请在使用前仔细阅读本手册,谨记注意事项,避免危险,并在使用过 程中,严格遵守手册内所述步骤执行。 如果您在使用过程中遇到了无法解决的问题,欢迎您随时联系北醒工作人员协助解决。 联系方式 官网地址: https://ai.benewake.com/en/products/tf350/ 联系电话:400-880-9610 咨询技术问题,请联系: support@benewake.com 咨询销售事宜或索取介绍资料,请联系: bw@benewake.com 公司总部地址 北醒(北京)光子科技有限公司 北京市海淀区上地街道海国嘉业科技园 3 层 版权声明 本文档版权归©北醒公司所有,未经北醒公司的官方书面许可,请勿改变文档中的内容描述,以 及对文档进行修改、删减或翻译。 免责声明 我们的产品还在不断改进和更新,因此 TF350 的规格参数可能会发生变化, 请以官网上的最新 版本为准。
目录
前言 .........................................................................................................................................2 1 概览 .................................................................................................................................. 1 2 产品使用说明 ..................................................................................................................... 2 2.1 产品简介 ....................................................................................................................2 2.2 安全建议 ....................................................................................................................2 2.3 维护、服务和维修 ....................................................................................................... 3 3 产品介绍 ............................................................................................................................4 3.1 外观概述 ....................................................................................................................4 3.2 尺寸图 ....................................................................................................................... 4 3.3 技术规格 ....................................................................................................................5 3.4 FOV .......................................................................................................................... 6 4 硬件接口及协议 .................................................................................................................. 7 4.1 连接器引脚定义 .......................................................................................................... 7 4.2 RS-232 通讯 ...............................................................................................................8 4.3 RS-485 通讯 ...............................................................................................................8 4.4 通信协议 ....................................................................................................................9 4.5 数据帧 ....................................................................................................................... 9 4.6 RS-485 组网 .............................................................................................................10 4.7 MODBUS 协议 .......................................................................................................... 10 4.8 UART 通讯 ............................................................................................................... 14 4.9 CAN 通讯 ................................................................................................................. 16 5 自定义配置 .......................................................................................................................18 5.1 协议描述 .................................................................................................................. 18 5.2 常用协议 .................................................................................................................. 18 5.3 指令编辑 .................................................................................................................. 20 6 可用配件 ..........................................................................................................................21 6.1 自清洁模组 ...............................................................................................................21 6.2 指示光模组 ...............................................................................................................22 6.3 测试用延长线 ............................................................................................................23 7 快速测试指南 ....................................................................................................................24 7.1 连接测试 .................................................................................................................. 24 7.2 初次使用排查指南 ..................................................................................................... 25 7.3 测量模式 .................................................................................................................. 25 7.4 测距影响因素 ............................................................................................................26 8 异常及故障排除 ................................................................................................................ 29 9 附录 ................................................................................................................................ 30
概览
1 概览
用户使用手册是描述如何设置 TF350 和配置接口的操作说明。用户使用手册包含关于 TF350 接 口的详细信息,包括语法和可用功能。输出结果格式的详述以及指令通道的内容和语法在对所有 相关接口有效的附录中描述,由多个接口共享。
1.1 目标读者
用户使用手册的目标读者是在 TF350 和其他设备之间进行集成的用户,例如 PLC 程序员和定制 HMI 开发人员。读者应了解 TF350 产品和 TF350 规格书中所述的功能。读者还应了解用于集成 的接口技术的基本功能。
1.2 标志和文档协定
本文档中使用以下标志和协定:
警告 表示存在潜在危险的情况,若不加以预防,可能会造成中度或轻度伤害。 注意 表示存在潜在危险的情况,若不加以预防,可能会造成财产损失。 提示 表示提示和建议。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
产品使用说明
2 产品使用说明
2.1 产品简介
TF350 是一款工业级高速测量的激光雷达,量程最高可达 350m。TF350 内部集成针对室外强光 和雨雪雾环境的补偿算法,使其在强光和雨雾环境下依然可以正常工作。同时具有多种测量模式 和参数供客户自主选择配置,以满足不同客户的测距需求。
2.2 安全建议
开始操作 TF350 激光测距仪之前,请仔细阅读安全建议以获得更长的设备使用寿命,并最大限 度地利用设备,同时避免设备损坏和人身伤害。
警告 确保在与设备的建立连接以及将设备集成到上位系统时没有施加电 压。存在损坏设备或操作人员触电的潜在风险。 将设备集成到上位系统时,请遵循集成建议。此外,使用该设备时, 请注意安全距离。存在损坏设备或操作人员触电的潜在风险。 当设备正在运行或连接到电源时,请勿触摸设备的电子部件。存在损 坏设备或操作人员触电的潜在风险。 请勿拆卸设备或其部件。激光辐射和/或电击有造成人身伤害的风险。 设备或其部件的拆卸将使保修失效。
注意 当有任何可见损坏时,请勿继续使用 TF350。请联系客服寻求进一步 协助。 使设备远离水和其他液体。避免其被灰尘或其他污染物弄脏。务必小 心操作设备。清洁设备时,请遵循清洁说明。 请勿触摸光学器件,若光学器件被污染,请勿使用该设备。 请勿对设备进行任何修改,可能会对操作人员和设备造成潜在伤害。 对设备的任何修改都将使保修无效。
©2022 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 23/06/2022
产品使用说明
提示 清洁 TF350 时,请确保设备与电池或电源断开。若外壳或镜片有些许 脏污,可使用柔软、微湿的光学清洁布轻擦清洁。 为避免污染设备,请始终将其存放在运输包装中。使设备远离水、灰 尘和其他污染物。
2.3 维护、服务和维修
TF350 为 免 维 护 设 计 , 因 此 无 需 对 设 备 另 行 维 护 。 如 果 TF350 损 坏 , 请 联 系 客 服 bw@benewake.com / 400-880-9010 寻求帮助。对于要维修的 TF350,设备须返回给制造商。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
产品介绍
3 产品介绍
3.1 外观概述
①
②
③
④
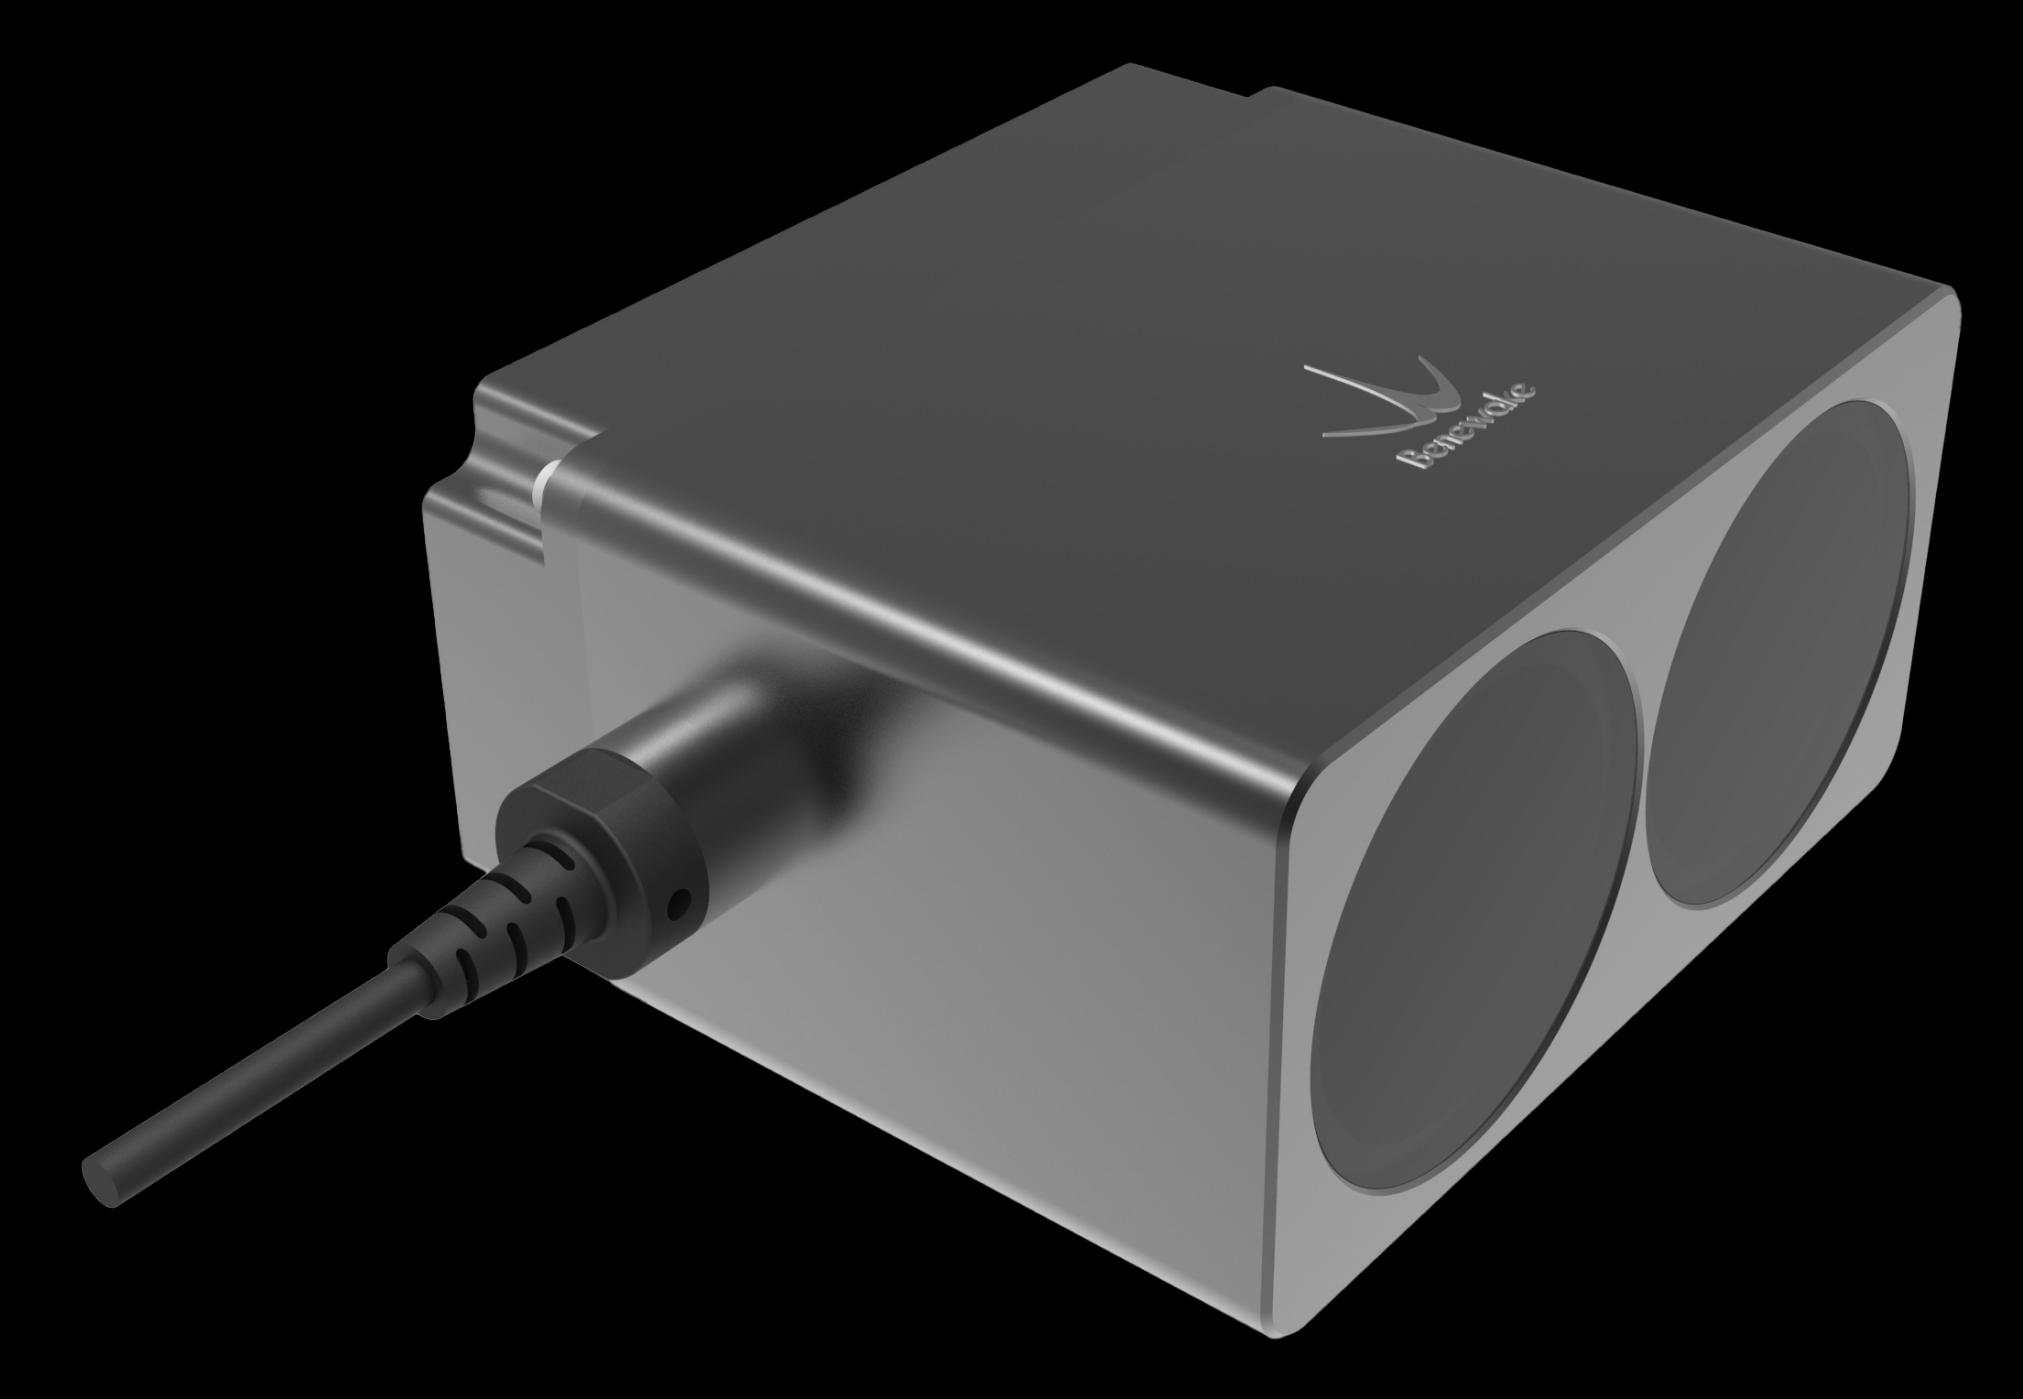
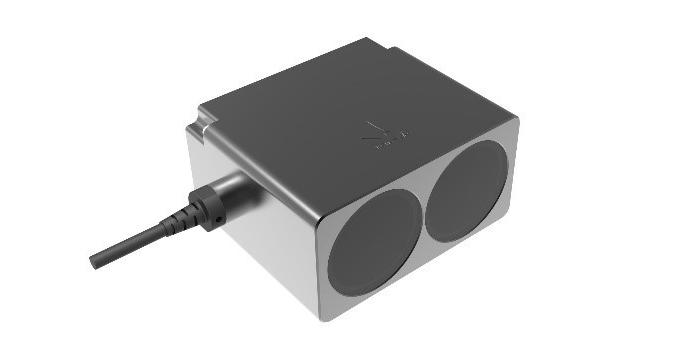
图 3-1 TF350 模组示意图
1 6 芯尾线(70cm) 2 铝合金外壳 3 发射接收窗口(红外高透玻璃) 4 底部安装孔(直径 3 毫米*6 毫米纵深) (6x)
3.2 尺寸图
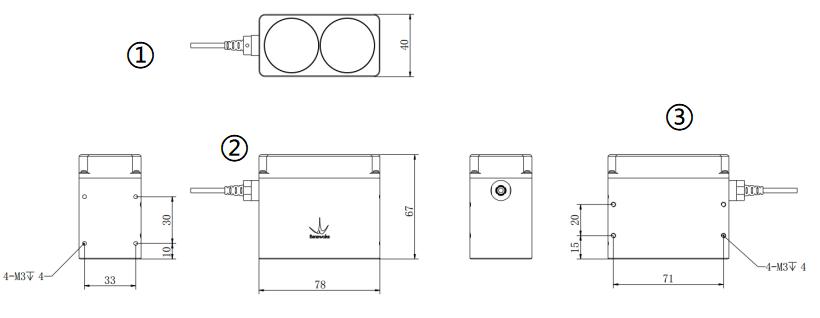
图 3-2 TF350 尺寸图(①:正视图 ②:俯视图,③:仰视图) 单位:mm
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
产品介绍
3.3 技术规格
表 3 -1 TF350 技术参数表
参数名称 参数值
测量范围 0.2m~350m@90%反射率
0.2m~110m@10%反射率
产品性能 准确度 ① ±10cm(<10m),1%(≥10m)
距离分辨率 ① 1cm 帧率 ② 100Hz 光源 LD
光学参数 中心波长 905nm
人眼安全 Class1 (EN60825:2014) 视场角 ③ 0.35°
| Parameter | Value |
|---|---|
| 抗环境光能力 | 70kLux |
| 环境参数 防护等级 | IP67 |
| 工作温度 | -25℃~60℃ |
| 储存温度 | -40℃~85℃ |
| 供电电压 | 5V DC~24V DC |
| 连接参数 平均电流 | ≤150mA @ 5V,≤80mA @ 12V,≤50mA @ 24V |
功耗 ≤1W 通信接口 RS-485( RS-232)/CAN 尺寸 78mm*67mm*40mm(长*宽*高)
其他 壳体材质 铝合金
重量 222g ± 3g 线长 70cm
提示
1 准确度、距离分辨率、重复精度等均在室内 25℃ 漫反射白板(90%反射率) 条件下测得。 2 最高支持 7KHz,出厂默认是 100Hz。 3 视场角为理论值,实际角度值存在一定偏差。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
产品介绍
3.4 FoV
视场角,亦即激光雷达发射信号光的发散角。TF350 的光斑为类长方形,水平视场角约为 0.35°, 垂直视场角约为 0.1°。详见下图:
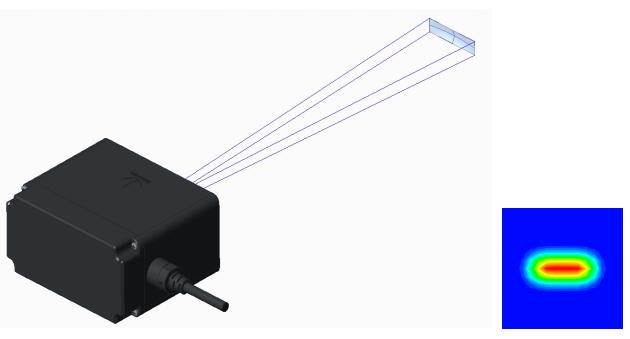
图 3-3 TF350 光斑示意图
注意 0.35°及 0.1°为理论设计参数。实际数据受生产过程误差影响,与理论值存 在偏差。
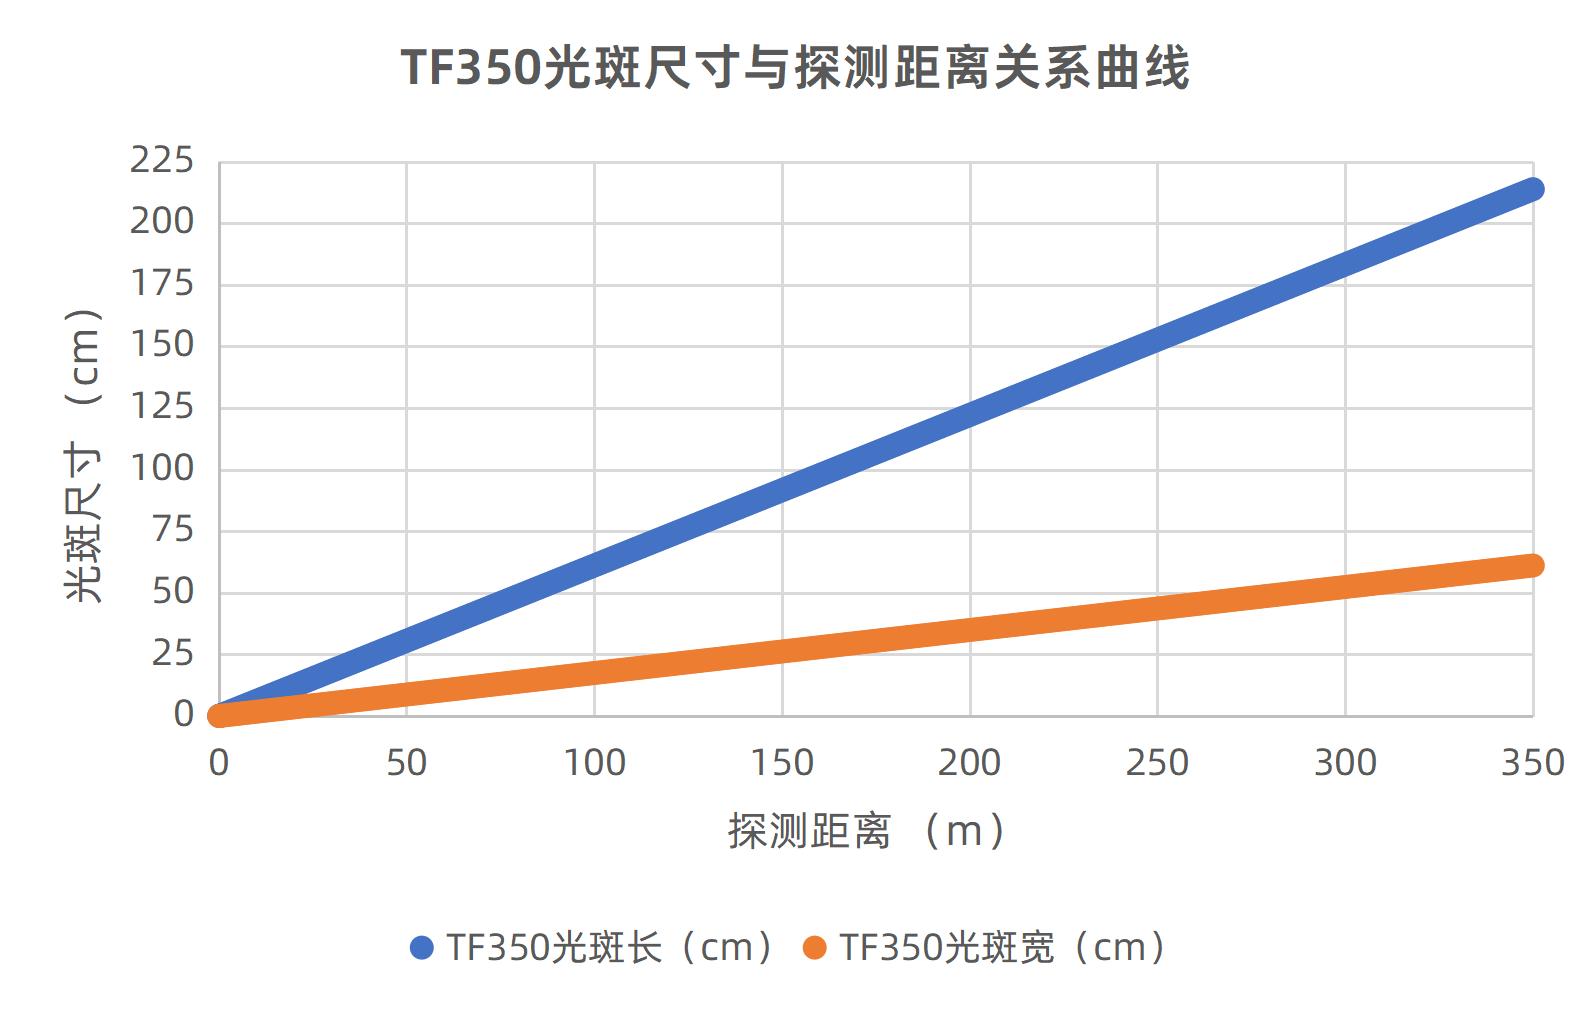
图 3-4 TF350 光斑尺寸与探测距离关系曲线
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4 硬件接口及协议
4.1 连接器引脚定义
为便于安装连接,TF350 外部采用 Molex 标准 7pin 端子,型号 MH1.25-7P-W/B,详见下图:
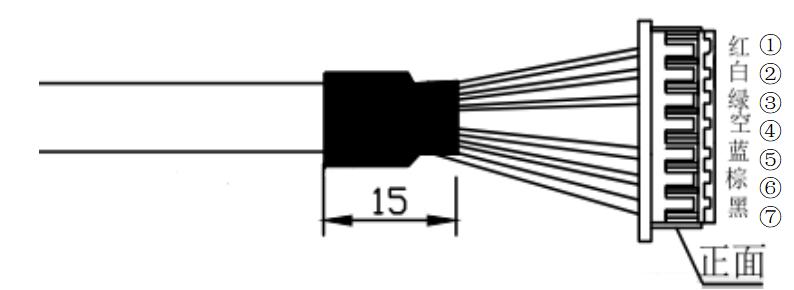
图 4 -1 7pin 端子,公头,MH1.25-7P-W/B
表 4-1 TF350 端子引脚功能说明
| Parameter | Value |
|---|---|
| 引脚 表述 | 线缆颜色 功能 |
| 1 VCC | 红色 DC 5-24V |
| 2 RS-485-B(RS-232-RXD)/CAN_L | 白色 RS-485-B(RS-232 接收)/CAN 总线 |
| 3 RS-485-A(RS-232-TXD)/CAN_H | 绿色 RS-485-A(RS-232 发送)/CAN 总线 |
| 4 N/A | / / |
| 5 UART_RXD | 蓝色 串口接收(调试) |
| 6 UART_TXD | 棕色 串口发送(调试) |
| 7 GND | 黑色 地线 |
注意 1 RS-485(RS-232) 和 CAN 接口为不同硬件版本。 2 RS-485 和 RS-232 可通过指令切换。 3 请勿将串口调试线与 RS485 或 CAN 总线混接,否则会导致雷达 MCU 损坏。 4 TF350 RS-485 版本下的 UART_RXD/TXD 为调试串口,不能用于 TF350 测试数据通讯。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.2 RS-232 通讯 RS-232 标准接口(又称 EIA RS-232)是常用的串行通信接口标准之一。全名是“数据终端设备 (DTE)和数据通讯设备(DCE)之间串行二进制数据交换接口技术标准”,该标准规定采用一个 25 个脚的 DB-25 连接器,对连接器的每个引脚的信号内容加以规定,还对各种信号的电平加以规 定。后来 IBM 的 PC 机将 RS232 简化成了 DB-9 连接器。而工业控制的 RS-232 口一般只使用 RXD、TXD、GND 三条线。TF350 采用的接口与工业控制常用接口一致,仅保留 RXD、TXD、 VCC、GND 四条线。
| Parameter | Value |
|---|---|
| Transmitter | Receiver |
| RS-232 TXD | RS-232 RXD |
| RS - 232 RXD | RS-232 TXD |
| GND | GND |
GND
图 4-2 RS-232 接口接线示意图
注意 要连接两个设备进行 RS-232 通信,发射器的 TXD 应连接到接收器的 RXD, 接收器的 TXD 应连接到发射器的 RXD。
4.3 RS-485 通讯 RS-485 仅是一个电气标准,描述了接口的物理层,像协议、时序、串行或并行数据以及链路全 部由设计者或更高层协议定义。RS-485 定义的是使用平衡(也称作差分)多点传输线的驱动器 (Driver)和接收器(Receiver)的电气特性。
| Parameter | Value |
|---|---|
| Drive | Receiver |
| RS-485-A | RS-485-A |
| RS-485-B | RS-485-B |
| GND | GND |
GND
图 4-3 RS-485 接口接线
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.4 通信协议
表 4-2 RS-232 和 RS-485 的通信协议详述
字符 值 波特率 115200 数据位 8 终止位 1 校验位 无
4.5 数据帧
每个包含距离和信号强度的数据帧由 9 个字节的十六进制数组成。距离及信号强度均包含 2 字 节并以小端模式排列。详见下表: 表 4-3 TF350 数据帧
| Parameter | Value |
|---|---|
| 数据位 0 | 1 2 3 4 5 6 7 8 |
| 描述 帧头 | 帧头 距离 信号强度 保留字节 校验和 |
| 典型值 0x59 | 0x59 Low High Low High 0x59 0x59 Low |
byte byte byte byte byte
提示 信号强度取值范围 10~3500。信号强度低于 40 时,TF03 将输出超量程值。正常 测距时,信号强度变化范围为 40~1200;当测量高反被测物时,信号强度会超过 1500。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.6 RS-485 组网
TF350 RS-485 网络拓扑采用终端匹配的总线型结构,详见下图:
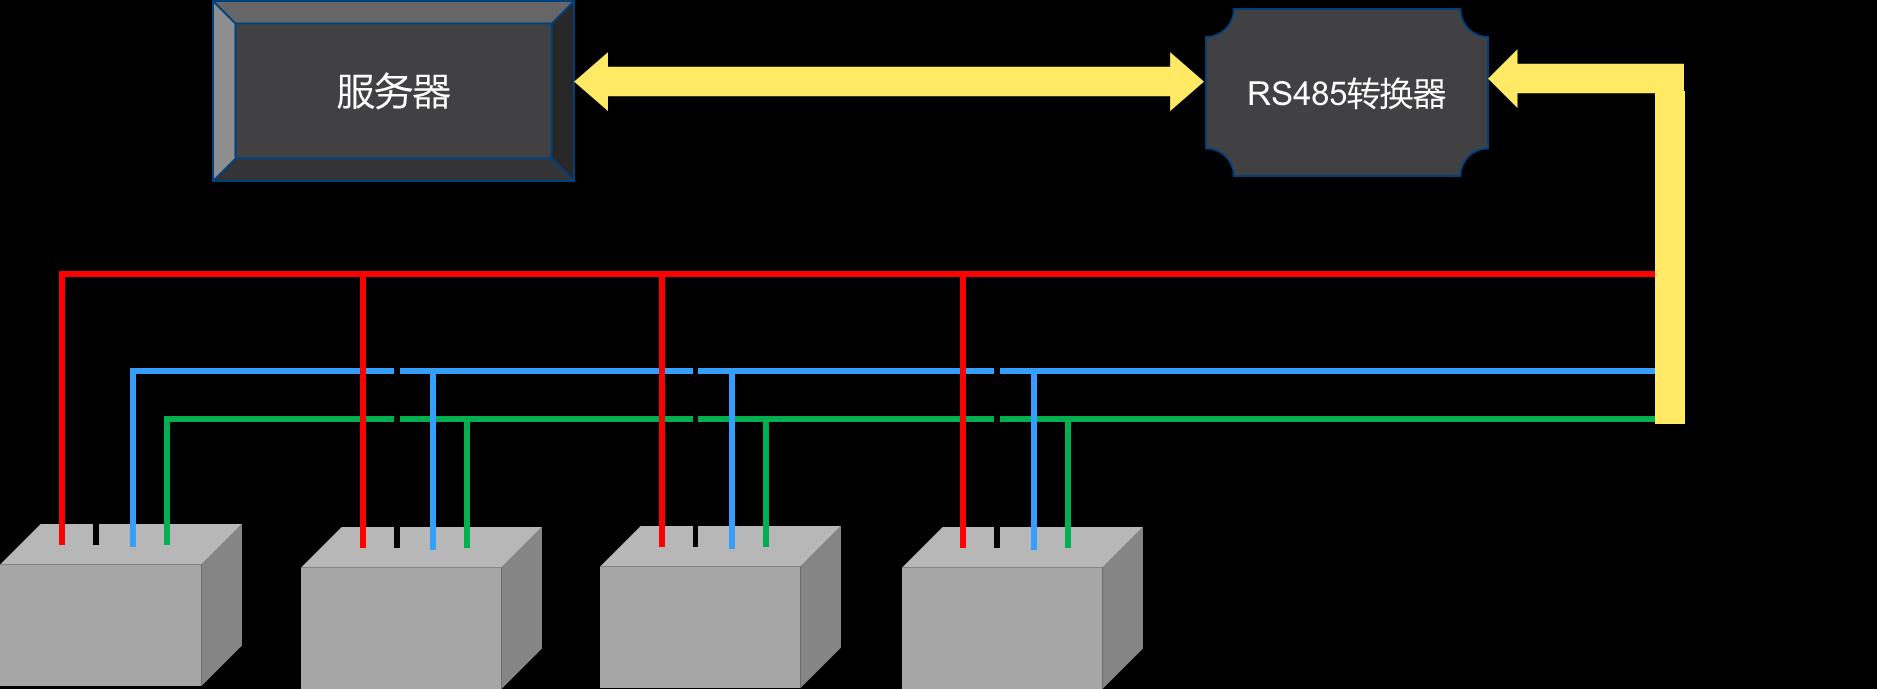
图 4-4 TF350 RS-485 组网
注意 采用一条双绞线电缆作总线,将各个节点串接起来,从总线到每个节点的引出线 长度应尽量短,以便使引出线中的反射信号对总线信号的影响最低。有些网络连 接尽管不正确,在短距离、低速率仍可能正常工作,但随着通信距离的延长或通 信速率的提高,其不良影响会越来越严重,主要原因是信号在各支路末端反射后 与原信号叠加,会造成信号质量下降。 应注意总线特性阻抗的连续性,在阻抗不连续点就会发生信号的反射。下列几种 情况易产生这种不连续性:总线的不同区段采用了不同电缆,或某一段总线上有 过多收发器紧靠在一起安装,再者是过长的分支线引出到总线。总之,应该提供 一条单一、连续的信号通道作为总线。 注意终端负载电阻问题,在设备少、距离短的情况下,不加终端负载电阻整个网 络能很好的工作,但随着距离的增加性能将降低。在每个接收数据信号的中点进 行采样时,只要反射信号在开始采样时衰减到足够低就可以不考虑匹配。
4.7 Modbus 协议
TF350 Modbus 采用 2 线制接口,线序见物理接口说明-线序说明;校验及波特率设置见通信协 议与数据格式。自定义参数配置,需要切换到串口模式下设置波特率。
注意 TF350 RS-485 接口为半双工模式,基于可靠性的考虑,不建议使用 115200 以上的 波特率通信。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.7.1 协议说明 Modbus 协议使能时,TF350 的 Modbus 读距离指令格式如下: 表 4-4 TF350 RS-485 Modbus 指令协议 地址域 功能码 寄存器地址 寄存器数量 CRC_low CRC_high 01(默认) 03 00 00 00 01 xx xx TF350 的测距数据格式: 表 4-5 TF350 RS-485 Modbus 数据协议 地址域 功能码 数据长度 Dist_high Dist_low CRC_low CRC_high 01(默认) 03 02 xx xx xx xx 4.7.2 功能码 TF350 Modbus 支持以下功能码: 表 4-6 TF350 RS-485 Modbus 功能码说明
功能码 说明 03 读寄存器 06 写寄存器
警告 请勿随意尝试其它功能码,这可能会导致 TF03 宕机。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.7.3 可访问寄存器地址 表 4-7 TF350 RS-485 Modbus 功能码(03)可访问寄存器列表
| Parameter | Value |
|---|---|
| 寄存器地址 定义 | 说明 |
| 00 00 Dist | 距离值 |
| 00 01 Strength | 信号强度值 |
| 00 03 时间戳 High16bit | 时间戳高 2 字节,TF350 启动的相对时间, |
单位 ms
00 04 时间戳 Low16bit 时间戳低 2 字节,TF350 启动的相对时间,
单位 ms
00 06 软件版本号 High16bit 00 + 主版本号 00 07 软件版本号 Low16bit 次版本号 + 修正版本号 表 4-8 TF350 RS-485 Modbus 功能码(06)可访问寄存器列表
| Parameter | Value |
|---|---|
| 寄存器地址 定义 | 说明 |
| 00 80 保存配置 | 可写入任意寄存器值,都会执行保存配置操作 |
| 00 81 关机/重启 | 寄存器值说明: |
0-关机(暂不支持);1-重启
| Parameter | Value |
|---|---|
| 00 82 Modbus 协议关闭 | 1-关闭 Modbus 协议 |
| 00 83 波特率 High | 配置波特率,保存后重启生效 |
| 00 84 波特率 Low | 配置波特率,保存后重启生效 |
| 00 85 Slave ID | 配置设备地址,保存后重启生效 |
| 00 86 fps | 配置帧率,保存后重启生效 |
配置工作模式,保存后重启生效,寄存器值说
00 87 工作模式 明
0-连续;1-触发
00 89 恢复出厂设置 可写入任意寄存器值,保存后重启生效 注意 所有寄存器地址均为 16 进制,寄存器值均为 16bit 定义。配置参数后,要保存配置并 重启后才会生效。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.7.4 Modbus 常用指令
TF350 工业版默认接口为通用 RS-485 接口协议,如需使用 Modbus 协议需使用指令进行使能, 使能指令如下表: 表 4-9 TF350 RS-485 Modbus 使能指令表
功能 指令 成功返回值 说明
保存后重启生效
使能 Modbus 协议 5A 05 6F 00 CE 原指令 该指令只能在通用 RS-485
接口下生效
Modbus 设备地址配置 5A 05 70 ADDR SU 5A 05 70 00 CF 该指令只能在通用 RS-485
接口下生效
警告 TF350 只支持 RTU 模式在串行链路中进行通信。 雷达的 Modbus 地址默认为 0x01,表中指令均按照该默认地址编辑。如若修改了 Modbus 地址,对应指令中首字节需对应修改方可生效。 下表中指令仅在 Modbus 协议下生效。切勿发送表中没有的指令。
表 4-10 TF350 RS-485 Modbus 协议常用指令集
功能 指令 成功返回值 说明
01 03 00 00 00 01 01 03 02 DH DL CL DH 、 DL 分 别 是 Distance 的 高
获取距离值 84 0A CH 8bit 和低 8bit;CL、CH 分别是
CRC 的低 8bit 和高 8bit
获取距离值和 01 03 00 00 00 02 01 03 04 DH DL SH DH 、 DL 分 别 是 Distance 的 高 信号强度值 C4 0B SL CL CH 8bit 和 低 8bit; SH, SL 分 别 是
Strength 的高 8bit 和低 8bit
| Parameter | Value |
|---|---|
| 获取版本号 01 03 00 06 00 02 | 01 03 04 00 VM VS VM,VS,VC 分别是版本的主、次、 |
| 24 0A | VC CL CH 修正版本号 |
| 01 06 00 83 BH1 | 01 06 00 83 BH1 BH1,BH2,BL1,BL2 分别为波特率 |
| BH2 CL CH | BH2 CL CH 的高,次高,次低,低字节 |
| 设置波特率 01 06 00 84 BL1 | 01 06 00 84 BL1 例 如 修 改 波 特 率 为 9600 , |
| BL2 CL CH | BL2 CL CH BH1=00 BH2=00 CL=78 CH=22, |
BL1=25 BL2=80 CL=D2 CH=D3
修改 Slave ID 01 06 00 85 IH IL 01 06 00 85 IH IL IH,IL 为 ID 的高字节和低字节
CL CH CL CH 修改 ID 为 2,IH=00 IL=02 CL=19
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
CH=E2
01 06 00 86 FH FL 01 06 00 86 FH FL FH,FL 为帧率的高字节和低字节
修改输出频率 CL CH CL CH 修改帧率为 100,FH=00 FL=64
CL=69 CH=C8
保存配置 01 06 00 80 00 00 01 06 00 80 00 00 保存后重启生效
88 22 88 22
关闭 Modbus 01 06 00 82 00 01 01 06 00 82 00 01 保存后重启生效 协议 E8 22 E8 22
4.8 UART 通讯
通用异步收发传输器(Universal Asynchronous Receiver/Transmitter),通常称作 UART。 UART 是一种通用串行数据总线,用于异步通信。该总线双向通信,可以实现全双工传输和接收。 在嵌入式设计中,UART 用于主机与辅助设备通信,如汽车音响与外接 AP 之间的通信,与 PC 机通信包括与监控调试器和其它器件,如 EEPROM 通信。 UART 用一条传输线将数据一位位地顺序传送,以字符为传输单位,通信中两个字符间的时间间 隔是不固定的, 然而在同一个字符中的两个相邻位间的时间间隔是固定的,数据传送速率用波 特率来表示, 指单位时间内载波参数变化的次数, 或每秒钟传送的二进制位数。 UART 接口连接方式如下图:
| Parameter | Value |
|---|---|
| Transmitter | Receiver |
| UART TXD | UART RXD |
| UART RXD | UART TXD |
| GND | GND |
GND
图 4-5 RS-232 接口接线示意图
注意 要连接两个设备进行 UART 通信,发射器的 TXD 应连接到接收器的 RXD,接 收器的 TXD 应连接到发射器的 RXD。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.8.1 协议说明 TF350 串口版本采用 UART-LVTTL 接口,输出电平为 LVTTL 电平(3.3V),通信协议见下表: 表 4-11 UART 通信协议详述
字符 值 波特率 115200 数据位 8 终止位 1 校验位 无
提示 UART 接口波特率设置仅支持常用波特率,如 9600,14400,19200,38400, 56000,57600,115200,128000,230400,256000,460800,512000, 750000,921600,1000000,1500000,2000000。如果设置其他值,TF350 会将其设置为 115200。
4.8.2 数据帧 UART 接口下每个包含距离和信号强度的数据帧由 9 个字节的十六进制数组成。距离及信号强 度均包含 2 字节并以小端模式排列。详见下表: 表 4 -12 TF350 数据帧
| Parameter | Value |
|---|---|
| 数据位 0 | 1 2 3 4 5 6 7 8 |
| 描述 帧头 帧头 | 距离 信号强度 保留字节 校验和 |
| 典型值 0x59 0x59 | Low High Low High 0x00 0x00 Sum |
byte byte byte byte
提示 信号强度,取值范围 10~3500。信号强度低于 40 时,TF03 将输出超量程值。 正常测距时,信号强度变化范围为 40~1200;当测量高反被测物时,信号强度会 超过 1500。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
4.9 CAN 通讯
CAN 是控制器局域网络(Controller Area Network, CAN)的简称,属于现场总线的范畴,它是 一种有效支持分布式控制或实时控制的串行通信网络。TF350 CAN 接口支持 UAVCAN 协议。
| Parameter | Value |
|---|---|
| Transmitter | Receiver |
| CAN_L | CAN_L |
| CAN_H | CAN_H |
| GND | GND |
GND
图 4-6 CAN 总线接口接线
4.9.1 通信协议 TF350 的 CAN 通信协议可根据客户的需求进行定制,CAN 波特率可修改,ID 可修改,帧格式可 修改。协议内容如下: 表 4-13 TF350 CAN 接口通信协议
| Parameter | Value |
|---|---|
| 项目 | 值 |
| 波特率 | 1M |
| 接收 ID | 0x3003 |
| 发送 ID | 0x3 |
| 帧格式 | 发送帧默认为标准帧;接收帧支持标准帧和扩展帧 |
提示 CAN 接口波特率设置仅支持常用波特率,如 20000、33330、40000、50000、 66660、80000、83330、100000、125000、200000、250000、400000、 500000、666000、800000、1000000。如果设置其他值,TF350 会将其 设置为 1000000。
4.9.2 数据帧 CAN 版本的 TF350 数据格式如下表所示,数据均为 16 进制数,每帧数据共计 8 字节,数据包 含实测距离信息及信号强度;其他位为保留位。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
硬件接口及协议
表 4-14 TF350 CAN 通信数据帧格式
| Parameter | Value |
|---|---|
| 数据位 | 定义 说明 |
| Byte0 | DIST_L DIST 低八位 |
| Byte1 | DIST_H DIST 高八位 |
| Byte2 | Strength_L 信号强度低八位 |
| Byte3 | Strength_H 信号强度高八位 |
| Byte4 | 保留 / |
| Byte5 | 保留 / |
4.3.3 CAN 组网 CAN 总线网络主要挂在 CAN_H 和 CAN_L,各个节点通过这两条线实现信号的串行差分传输, 为了避免信号的反射和干扰,还需要在 CAN_H 和 CAN_L 之间接上 120 欧姆的终端电阻。
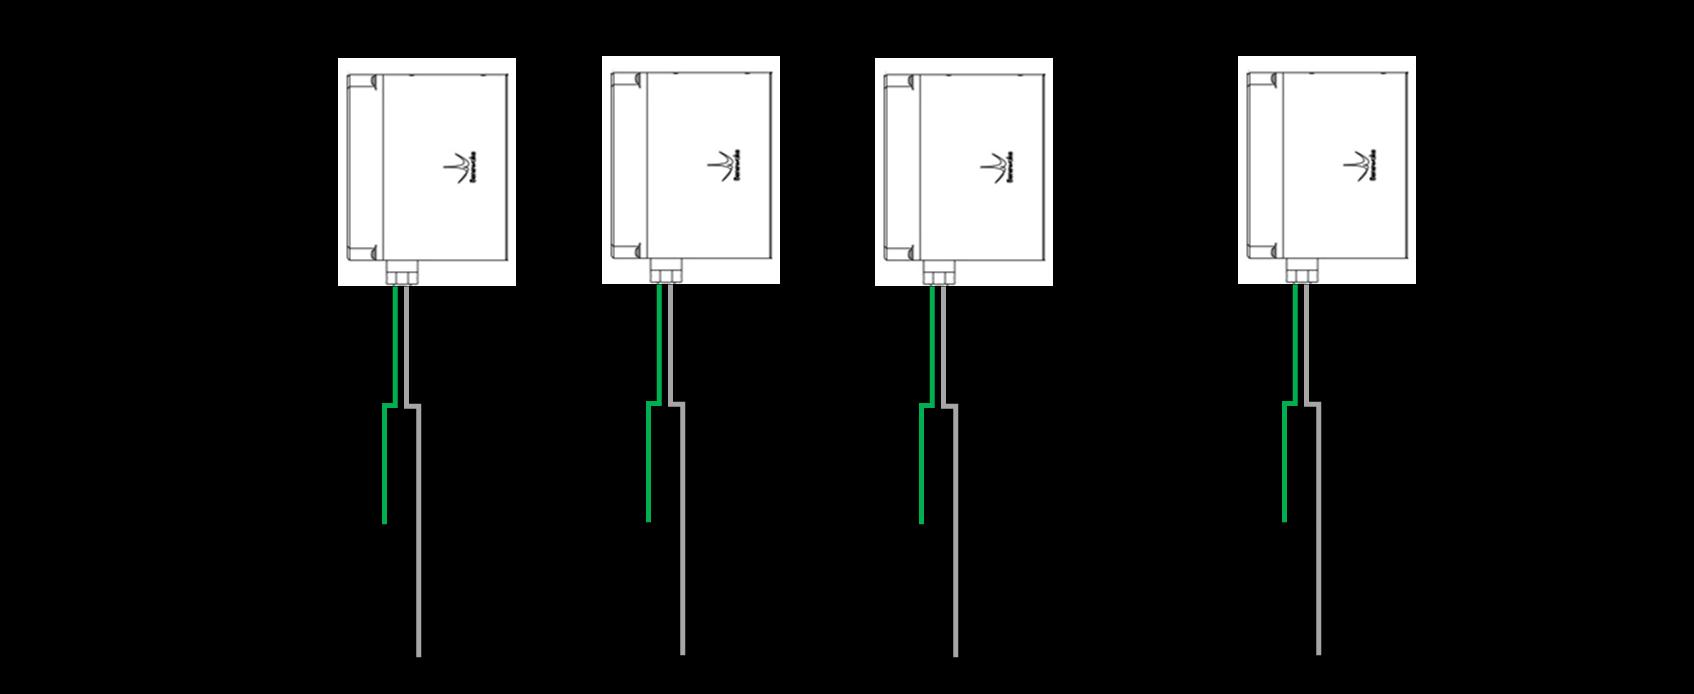
图 4-7 TF350 CAN 组网
如需进行组网,需要拆除 TF350CAN 通信板上的两颗电阻,下图中电阻 R2 及 R3。
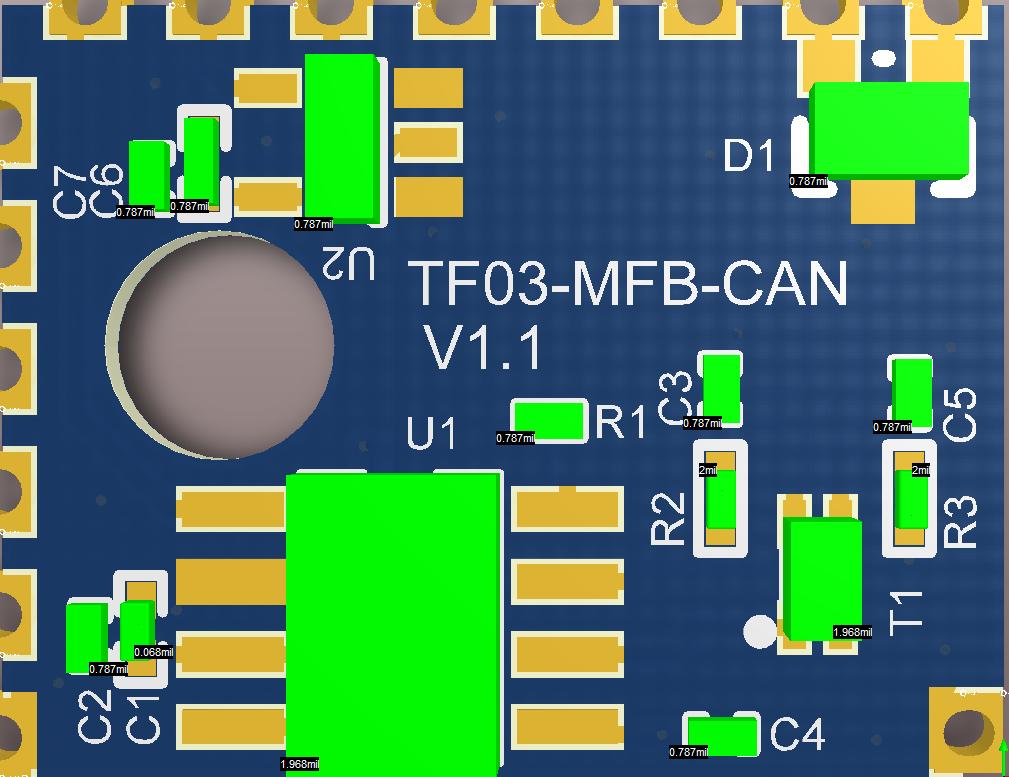
R2
R3
图 4-8 TF350 CAN 组网拆除电阻示意图
警告 拆除电阻 R2 及 R3 需要拆解 TF350。为避免损坏,请联系我司技术人员进 行指导拆除。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
自定义配置
5 自定义配置
5.1 协议描述
为了满足不同客户的需要,TF350 支持工作参数自行设置。如数据格式、帧率等常用参数可以 通过发送指令来改变。请根据本使用说明手册要求配置产品,请勿发送未声明的指令。 表 5-1 TF350 指令协议格式
| Parameter | Value |
|---|---|
| 数据位 | 定义 描述 |
| Byte 0 | Header 固定为 0x5A |
| Byte 1 | Len 整个指令帧的长度(单位:Byte) |
| Byte 2 | ID 标识每个指令的功能 |
| Byte 3~Byte N-2 | Payload 参数,在不同指令中有不同的含义和长度 |
| Byte N-1 | Check sum Len-1 字节数据的低 8 位 |
5.2 常用协议
表 5-2 TF350-RS485(RS232)指令协议列表 描述 下行 上行 说明 默认值 获取固件版本号 5A 04 01 5F 5A 07 01 VA VB 版本为 VC.B.A /
VC SU
系统复位 5A 04 02 60 5A 05 02 00 61 / / 修改帧率 5A 06 03 LL HH SU 原指令 LL:帧率低八位 /
HH:帧率高八位
使能指令触发模 5A 05 07 00 66 原指令 / / 式 单次测距触发 5A 04 04 62 数据帧 仅在指令触发模 /
式下有效
修改波特率 5A 08 06 H1 H2 H3 与上行相同 见 5.3 指令编辑 115200
H4 SU
ON: 5A 05 07 01
输出使能 67 原指令 使能
OFF: 5A 05 07 00
保存设置 5A 04 11 6F 原指令 /
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
自定义配置
| Parameter | Value |
|---|---|
| 恢复出厂设置 | 5A 04 10 6E 原指令 / |
| Modbus 协议使能 | 5A 05 6F 00 CE 5A 05 6F 00 CE / 不使能 |
| Modbus 设备地址 5A 05 70 ADDR SU | 5A 05 70 00 CF ADDR: modbus 0x01 |
设备地址
RS232: 5A 05 45
切换通信接口 01 A5 5A 05 45 00 A4 重启生效 RS-485
RS-485: 5A 05 45
03 A7
警告 1 切勿发送上述列表中没有的指令。 2 波特率设置进支持常用波特率,如 9600,14400,19200,38400, 56000,57600,115200,128000,230400,256000,460800,500000, 512000,600000,750000,921600。如果设置其他值,TF350 会将其设置为 115200。
表 5-3 TF350-Can 指令协议列表
描述 下行 上行 说明 默认值
TTL: 5A 05 45 01
切换通信接口 A5 5A 05 45 00 A4 重启生效 TTL
CAN: 5A 05 45 02
A6
超量程值=(HH
配置超量程值 5A 06 4F LL HH SU 5A 05 4F 00 AE << 8) + LL,单位 35000
cm ID=(H4<<24)+(H
配置 CAN 发送 ID 5A 08 50 H1 H2 H3 5A 05 50 00 AF 3<<16)+(H2<< 0x03
H4 SU 8)+H1
CAN 接口下生效 ID=(H4<<24)+(H
配置 CAN 接收 ID 5A 08 51 H1 H2 H3 5A 05 51 00 B0 3<<16)+(H2<< 0x300
H4 SU 8)+H1 3
CAN 接口下生效 Baudrate=(H4<
配置 CAN 波特率 5A 08 52 H1 H2 H3 5A 05 52 00 B1 <24)+(H3<<16)+ 1M
H4 SU (H2<<8)+H1
CAN 接口下生效
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
自定义配置
标准帧: 5A 05 5D
CAN 帧类型设置 00 BC 5A 05 5D 00 BC 标准帧
扩展帧: 5A 05 5D
01 BD
MD:滤波模式
UAVCAN 使能 5A 05 77 MD SU 5A 05 77 00 D6 0x00:关闭滤波 不使能
0x01:开启滤波 Offset =
配置 offset 5A 06 69 LL HH SU 5A 05 69 00 C8 (HH<<8) + LL,单 0
位 cm
使能低功耗模式 5A 05 83 01 E3 原指令 仅在 UART 接口 /
下有效
关闭低功耗模式 5A 05 83 00 E2 原指令 仅在 UART 接口 /
下有效
警告 3 切勿发送上述列表中没有的指令。 4 UART 接口波特率设置仅支持常用波特率,如 9600,14400,19200, 38400,56000,57600,115200,128000,230400,256000,460800,512000, 750000,921600,1000000,1500000,2000000。如果设置其他值,TF350 会将其设置为 115200。
5.3 指令编辑
指令通道用于读取和更新一组选定的设备参数。 本节从一般的角度描述命令通道。 命令通道 可通过所有设备接口使用。 根据每个接口提供的可能性,会有所不同。关于每个接口的章节描 述了不同之处。通过指令将特定参数写入 TF350,请参照如下步骤生成相关命令: 确认 ID 和指令长度 将需要修改的参数转换为十六进制 以小端方式将十六进制参数填入指令对应位置 计算指令校验和(除尾帧外所有帧之和),取低八位之和填入指令最末位字节 例如,将波特率改为 460800。首先,从表 13 TF350 指令协议列表中找到指令 ID 和长度。其 次,把 460800 转换成十六进制,也就是 0x00 07 08 00。然后,将十六进制参数填入指令,如 5A 08 06 00 08 07 00 SUM 。最后,计算指令的前 7 位字节之和,将和的低 8 位填入指令的最 后一个字节,即 5A 08 06 00 08 07 00 77 。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
可用配件
6 可用配件
提示 下述配件均不是标准配件,如有需要请联系相关销售或技术人员。
6.1 自清洁模组
因某些使用场景下粉尘较多,易附着于 TF350 窗口镜,影响 TF350 性能。有如下自清洁模组可 自动定时清洁 TF350 窗口。该模组通过舵机带动摇臂及雨刷,对 TF350 窗口镜进行定时清洁。
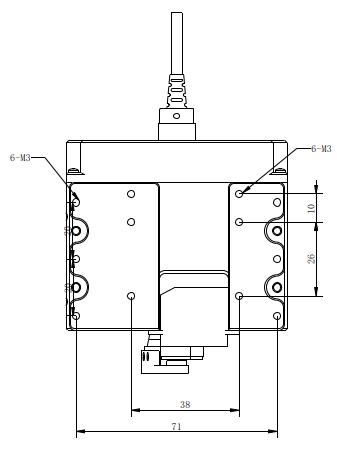
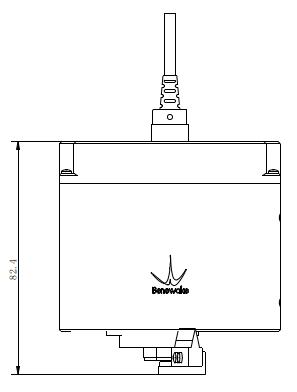
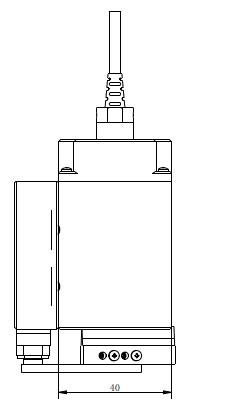
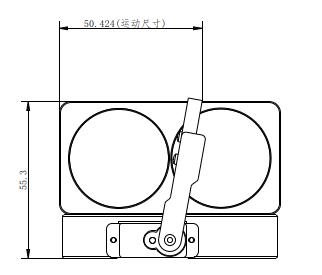
图 6-1 TF350 自清洁模组尺寸图
自清洁模组通过结构件与 TF350 固定在一起,供电与通信和 TF350 完全独立。尾线端子如下:
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
可用配件
① ② ③
图 6-2 TF350 自清洁模组线序图示
表 6-1 TF350 自清洁模组舵机线序说明
引脚 表述 线缆颜色 功能 1 GND 黑色/棕色 舵机负极 2 +5V 红色 舵机正极 3 PWM 黄色 舵机信号线
提示 舵机工作模式可通过编程进行修改,详情请联系我司技术人员。
6.2 指示光模组
因 TF350 探测光源为 905nm 的不可见红外光,在某些场景的安装过程中,光斑对准难度较大。 可使用近红外相机或可视激光器进行辅助对准。下图为我司设计的一款可视激光对准器以及安 装效果示意图。
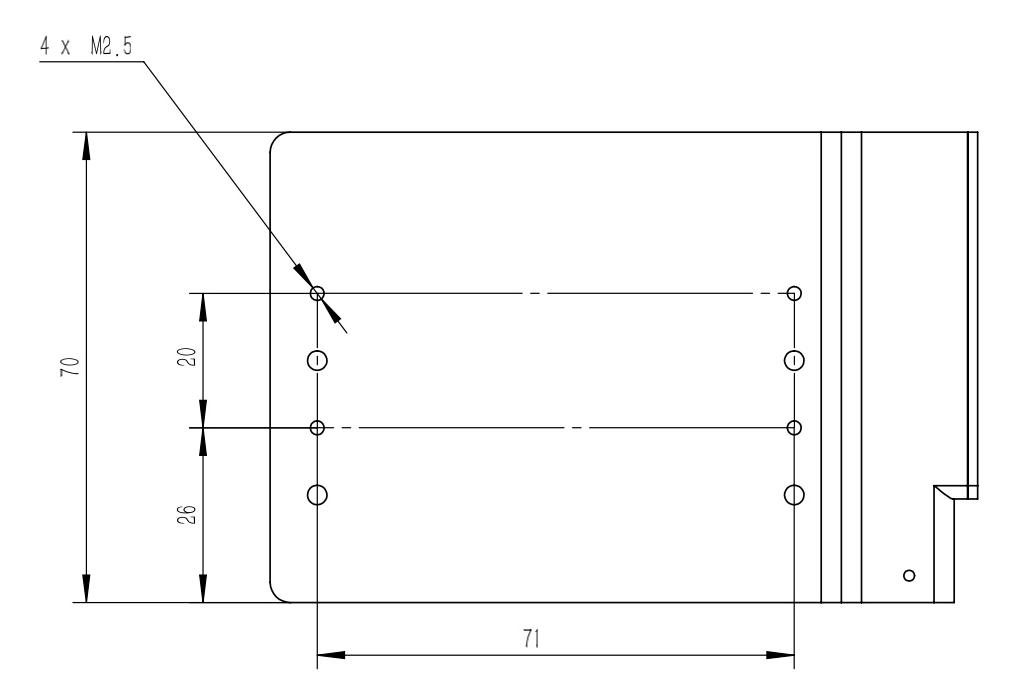
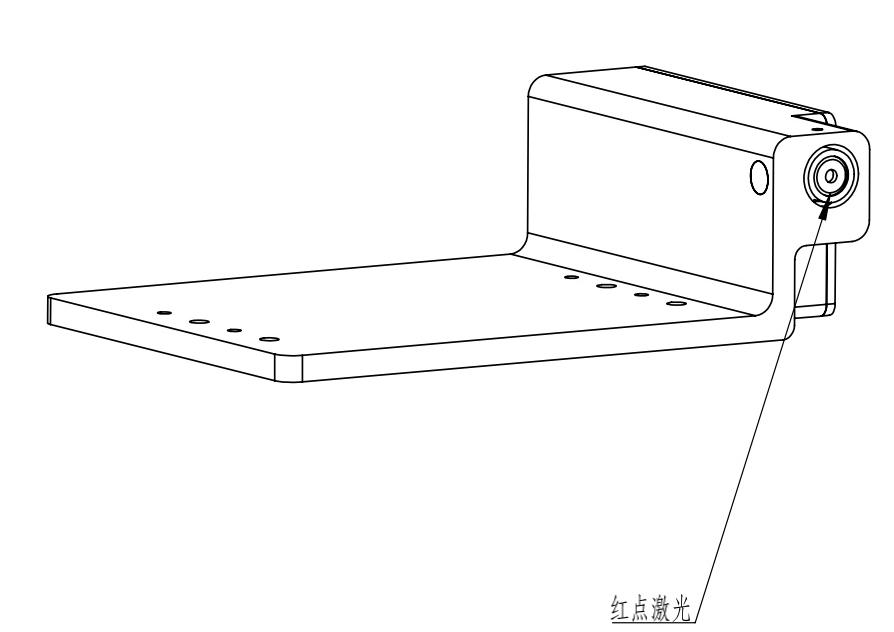
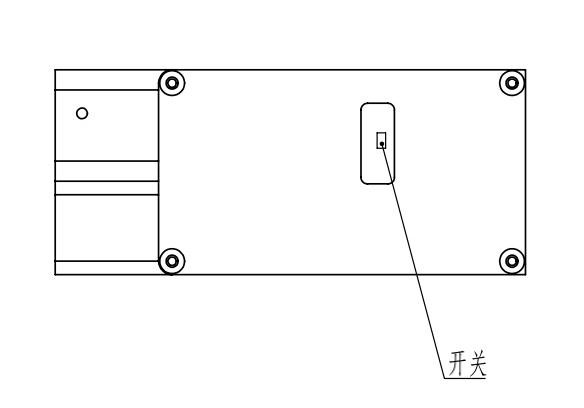
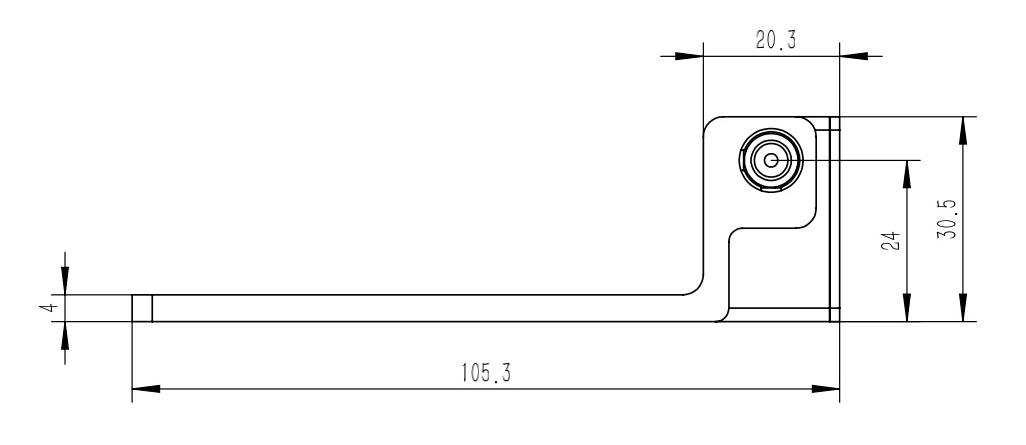
图 6-2 TF350 指示光模组尺寸图
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
可用配件
该指示光模组搭载一个低功率小型可视激光器,在室内可视范围可达 120 米。因激光光点较小, 在室外强光环境下,可视范围会严重缩减。
6.3 测试用延长线
为了便于 TF350 集成于开发板使用,我司设计有一款杜邦转接线,如下图:
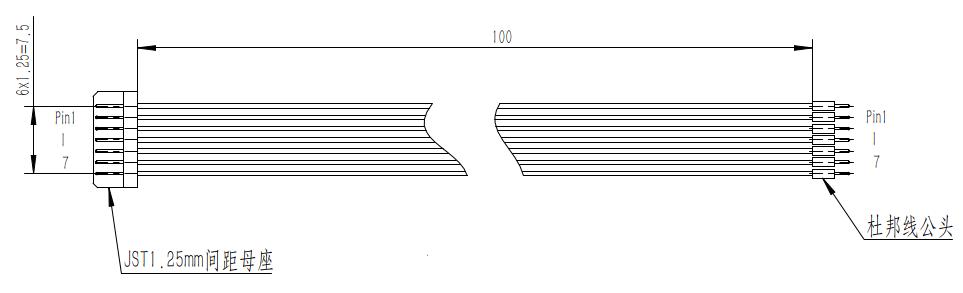
图 13 TF350 测试用延长线示意图
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
快速测试指南
7 快速测试指南
7.1 连接测试
收到 TF350 后请参照如下流程进行初步测试连接: 从 https://ai.benewake.com/en/contact/#inquiry 下载最新版本的 BW_TFDS 至电脑或笔记本电 上。
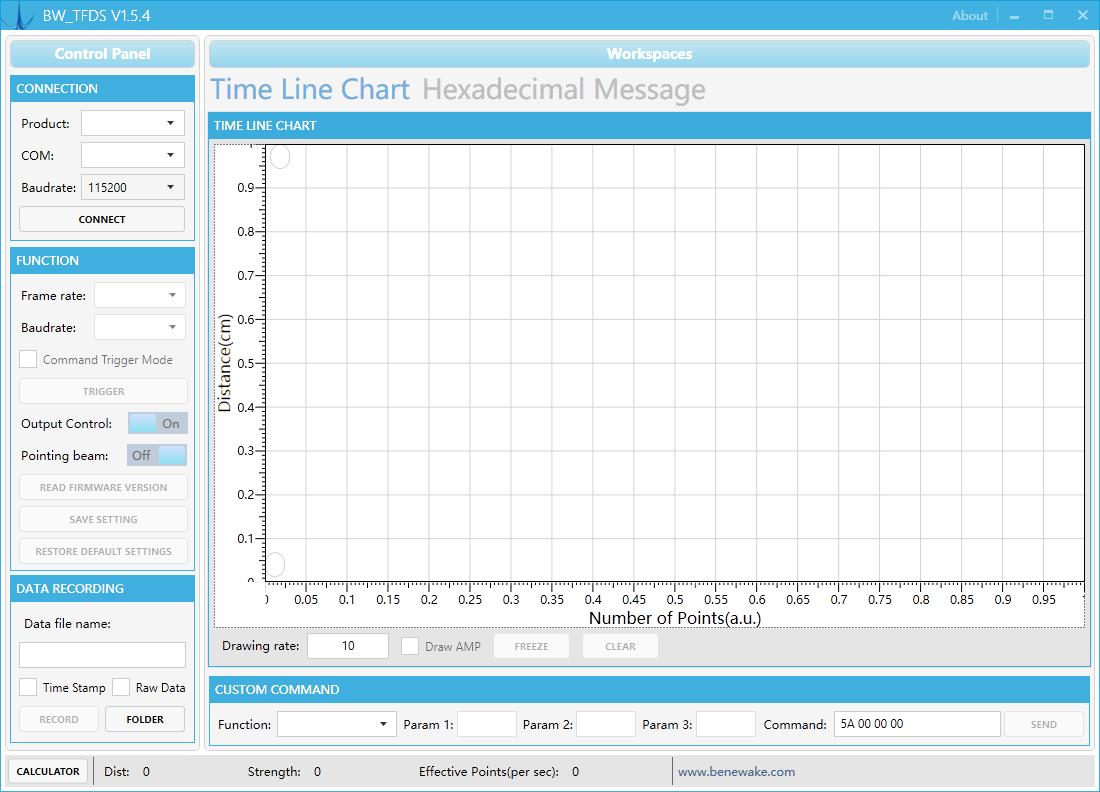
图 14 北醒 TF 系列测试上位机
使用 配对的 USB 转换器 将 TF350 连接到电脑或笔记本电脑上,如图 15 北醒激光雷达与 PC 连接所示。UART 版本的 TF350 需要 UART-USB 转换器,RS-485 版本的 TF350 需要 RS-485-USB 转换器。
Interface
converter
图 7-1 北醒激光雷达与 PC 连接
运行 BW_TFDS.exe ,选择正确的波特率和通信端口,点击 CONNECT 开始测试。上位机支 持常用功能,如波特率变更,帧率变更等。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
快速测试指南
注意 若无法读取到端口号,请确认 USB 转换器驱动是否已正确安装。 产品包装仅含 TF350 和尾线,其他配件请自行准备。如果您需要 USB 转换器, 请联系销售或技术支持。
7.2 初次使用排查指南
若按照 7.1 中描述连接后无法正确读 TF350 数据,请按照如下步骤进行排查: 透过前窗口观察内部是否有红光
若无红光,请检查供电连接。若供电连接正常,请联系我司技术人员。 若有红光,进入下一步 确认所用 USB 转换器是否与 TF350 接口匹配。例如,TF350 接口为 RS-485,所使用转换 器应为 RS-485/USB 转换器 如不匹配,请更换 USB 转换器 如匹配,进入下一步 确认通信线接线是否正确。如为 RS-485 接口,TF350 的 RS-485-A 应接转换器的 RS-485-A; 如为 RS-232 接口,TF350 的 RS-232-TXD 应接转换器的 RS-232-RXD。详见 4 硬件接口及 协议 如接线错误,请重新接线 如接线正确,进入下一步 部分 USB 转换器提供多个 COM 口,分别连接 COM 口,观察是否均无数据输出 如所有 COM 口均无数据输出,进入下一步 分别连接各个 COM 口并发送读取固件版本号指令 5A 04 01 5F,观察是否有回显,回显内 容见表 13 TF350 指令协议列表 若所有 COM 口均无回显,请联系北醒技术支持 若某个 COM 口可读取正确回显,发送恢复出厂配置指令 5A 04 10 6E。若发送该 指令后仍无法正常读取数据,请联系北醒技术支持
7.3 测量模式
TF350 工业版有两种不同的测量模式,连续测量模式及指令触发测量模式。 连续测量模式。TF350 默认即为连续测量模式,默认帧率 100Hz,上电后自动工作,无需 任何配置。 指令触发测量模式。该模式下,TF350 默认不输出测量数据,当向其发送指令触发指令后, TF350 返回测量值。
遵循 7.1 连接中的说明。将 TF350 连接到 PC 或其他控制系统。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
快速测试指南
通过表 13 TF350 指令协议列表中的使能指令触发模式指令,进入该模式。 发送单次测距触发指令来触发测量。 注意 目前,TF350 工业版仅支持上述的两种测量模式。更多的测量模式正在开发中。更 多信息、更新和链接,请访问我们的网站 https://ai.benewake.com/en/products/tf350/。
7.4 测距影响因素
定义从完全漫反射的白色表面接收到的信号相当于 100%反射。基于此定义,反射光束的表面(镜 面、反光板)的反射率超过 100%。
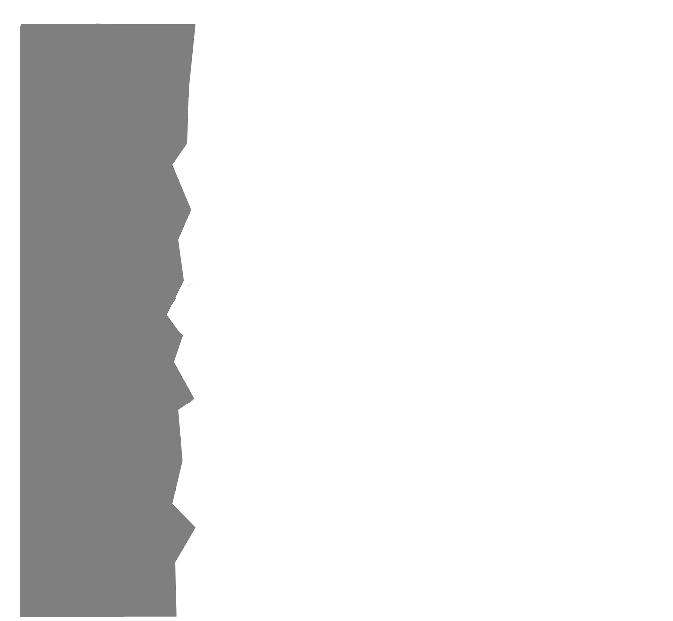
图 16 激光光束在物体表面的反射
激光光束的反射受物体表面结构和颜色的影响。浅色物体表面比深色物体表面的反射效果更好 且能被 TF350 在更远的距离处探测到。白墙反射率约 100%,黑色泡沫橡胶反射率约 2.4%。 在非常粗糙的表面上,部分能量损失,TF350 的测距范围也会因此降低。
图 17 反射角度
反射角与入射角相同。如果激光光束垂直入射到表面,能得到最佳反射效果。如果光束以一定角 度入射,就会产生相应的能量衰弱和测距损失。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
快速测试指南
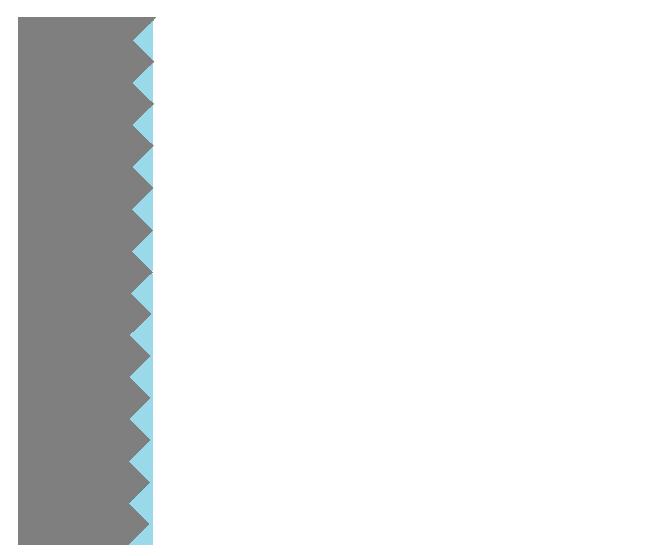
图 7-2 反射度
若反射回的能量超过 100%(基于:柯达标准白板),则入射光束不会在所有方向漫反射,而是 朝特定方向反射,因此,发射的大部分能量可以被激光测距装置接收。 塑料反光板(“猫眼”)、 反光带和三棱镜都具有这些特性。
α
α
图 7-3 镜面反射
在镜面上,激光光束几乎完全偏转。将检测到被偏转的激光光束入射在其上的代替镜面的物体。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
快速测试指南
图 7-4 小于激光光束直径的物体
小于激光光束直径的物体不能反射全部光能。信号光束中未被反射的部分能量损失导致测距范 围小于理论测距范围。
� 1
� 2
���� = ���ℎ����������(� 1, � 2)
图 7-5 阶梯状目标被测物
阶梯状目标被测物有两个或多个平面。不同面反射的激光其能量也不同。理论上,测量值可能是 TF350 到不同平面距离的加权平均值。
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
异常及故障排除
8 异常及故障排除
注意 保修范围内的索赔无效! TF350 的外壳螺钉是密封的。如果密封件损坏或设备被打开,保修范围内针对北醒 的索赔将无效。仅允许授权服务人员打开外壳。
本章介绍如何识别和纠正 TF350 运行过程中的错误和故障。 表 8-1 故障排除和修正
故障 可能的原因 解决办法
测量值超过所允许的误差 光信号被阻断 清除障碍物或调整探测方向
环境光过强 增加遮光筒
使用柔软无毛布清洁光学元件
近距离测量无目标被测物 窗口被污染或刮划 若前窗口被刮划,请联系北醒售后
服务
TF350 未发送测距结果 数据连接中的接线故障 检查线路
USB 转换器错误 检查并更换适配的 USB 转换器 波特率不匹配 检查接收设备的波特率
传输数据是无效值 检查 TF350 的波特率设置
被测物位于 TF350 盲区内 调整被测物距离
无法检测到目标被测物 目标被测物太小 替换成更大的目标被测物
目标被测物反射率低 在被测物表面粘贴高反贴纸
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023
附录
9 附录
9.1 不同材质的反射率
根据测试目标和相应的反射率,可以衡量 TF350 的量程及其他参数是否满足需求。 表 9-1 常见物体反射率表
序号 材料 反射率 1 黑色泡沫橡胶 2.4% 2 黑色布料 3% 3 黑色橡胶 4% 4 煤(不同种类煤有所差异) 4~8% 5 黑色车漆 5% 6 黑色卡纸 10% 7 不透明黑色塑料 14% 8 干净粗木板 20% 9 半透明塑料瓶 62% 10 包装箱硬纸板 68% 11 洁净松木 70% 12 不透明白色塑料 87% 13 白色卡纸 90% 14 柯达标准白板 100% 15 未抛光白色金属表面 130% 16 有光泽浅色金属表面 150% 17 不锈钢 200% 18 反射板、反射胶带 >300%
© 2023 北醒(北京)光子科技有限公司 · 版权所有 · 更新: 1 3/ 11 / 2023