
场景
应用场景
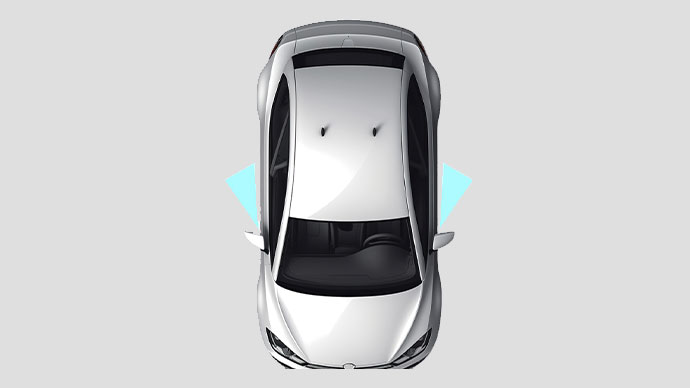
智能车门防撞需要覆盖随门体变化的动态区域。激光雷达可提供距离或线形区域输入,但不会单独完成障碍分类、动作控制或功能安全。
工程问题
- 车门运动包络随开启角度变化,固定视场可能形成盲区。
- 行人、儿童、立柱、邻车和低矮目标形态不同。
- 阳光、雨水、污渍、车漆反射和车身振动需要整车验证。
为什么使用激光雷达
近距线形激光雷达可在受限空间提供区域内距离输入,供车身控制器结合门体位置和动作逻辑判断。
工作流程
- 定义门体运动包络、目标集合和最小检测区域。
- 设计车身安装、无遮挡视线和门体角度关联。
- 将距离或区域状态接入车身控制器的减速、停止和故障逻辑。
- 用真实目标、天气、光照、污染和耐久条件验证。